日常行清洁
今日
作业人员沿长行移动,重复相同的清洁动作,并管理工具、水源及出入通道。
机器人任务
在既定运行限制内,采用经批准的干式或湿式清洁方法,对经评估适用的组件排或分区进行清洁。
运维价值
实现更具可重复性的覆盖,并减少直接在组件表面进行的日常工作。
无需将机器人视为单一的采购项目,即可实现光伏组件清洁路径的自动化。Warpify 将场地评估、清洁方式选择、机器人适配、转场规划、水电通信配套、操作规程、验收测试以及全生命周期支持融为一体,为您提供阵列周边的全方位解决方案。
倾斜角度、台面几何形状、间隙、追踪器、表面状况、污垢、天气和通道条件,都会影响机器人能否安全且可重复地进行清洁。该解决方案还需要针对水洗或干洗、行间转移、监督、故障恢复以及完成验证制定切实可行的计划。
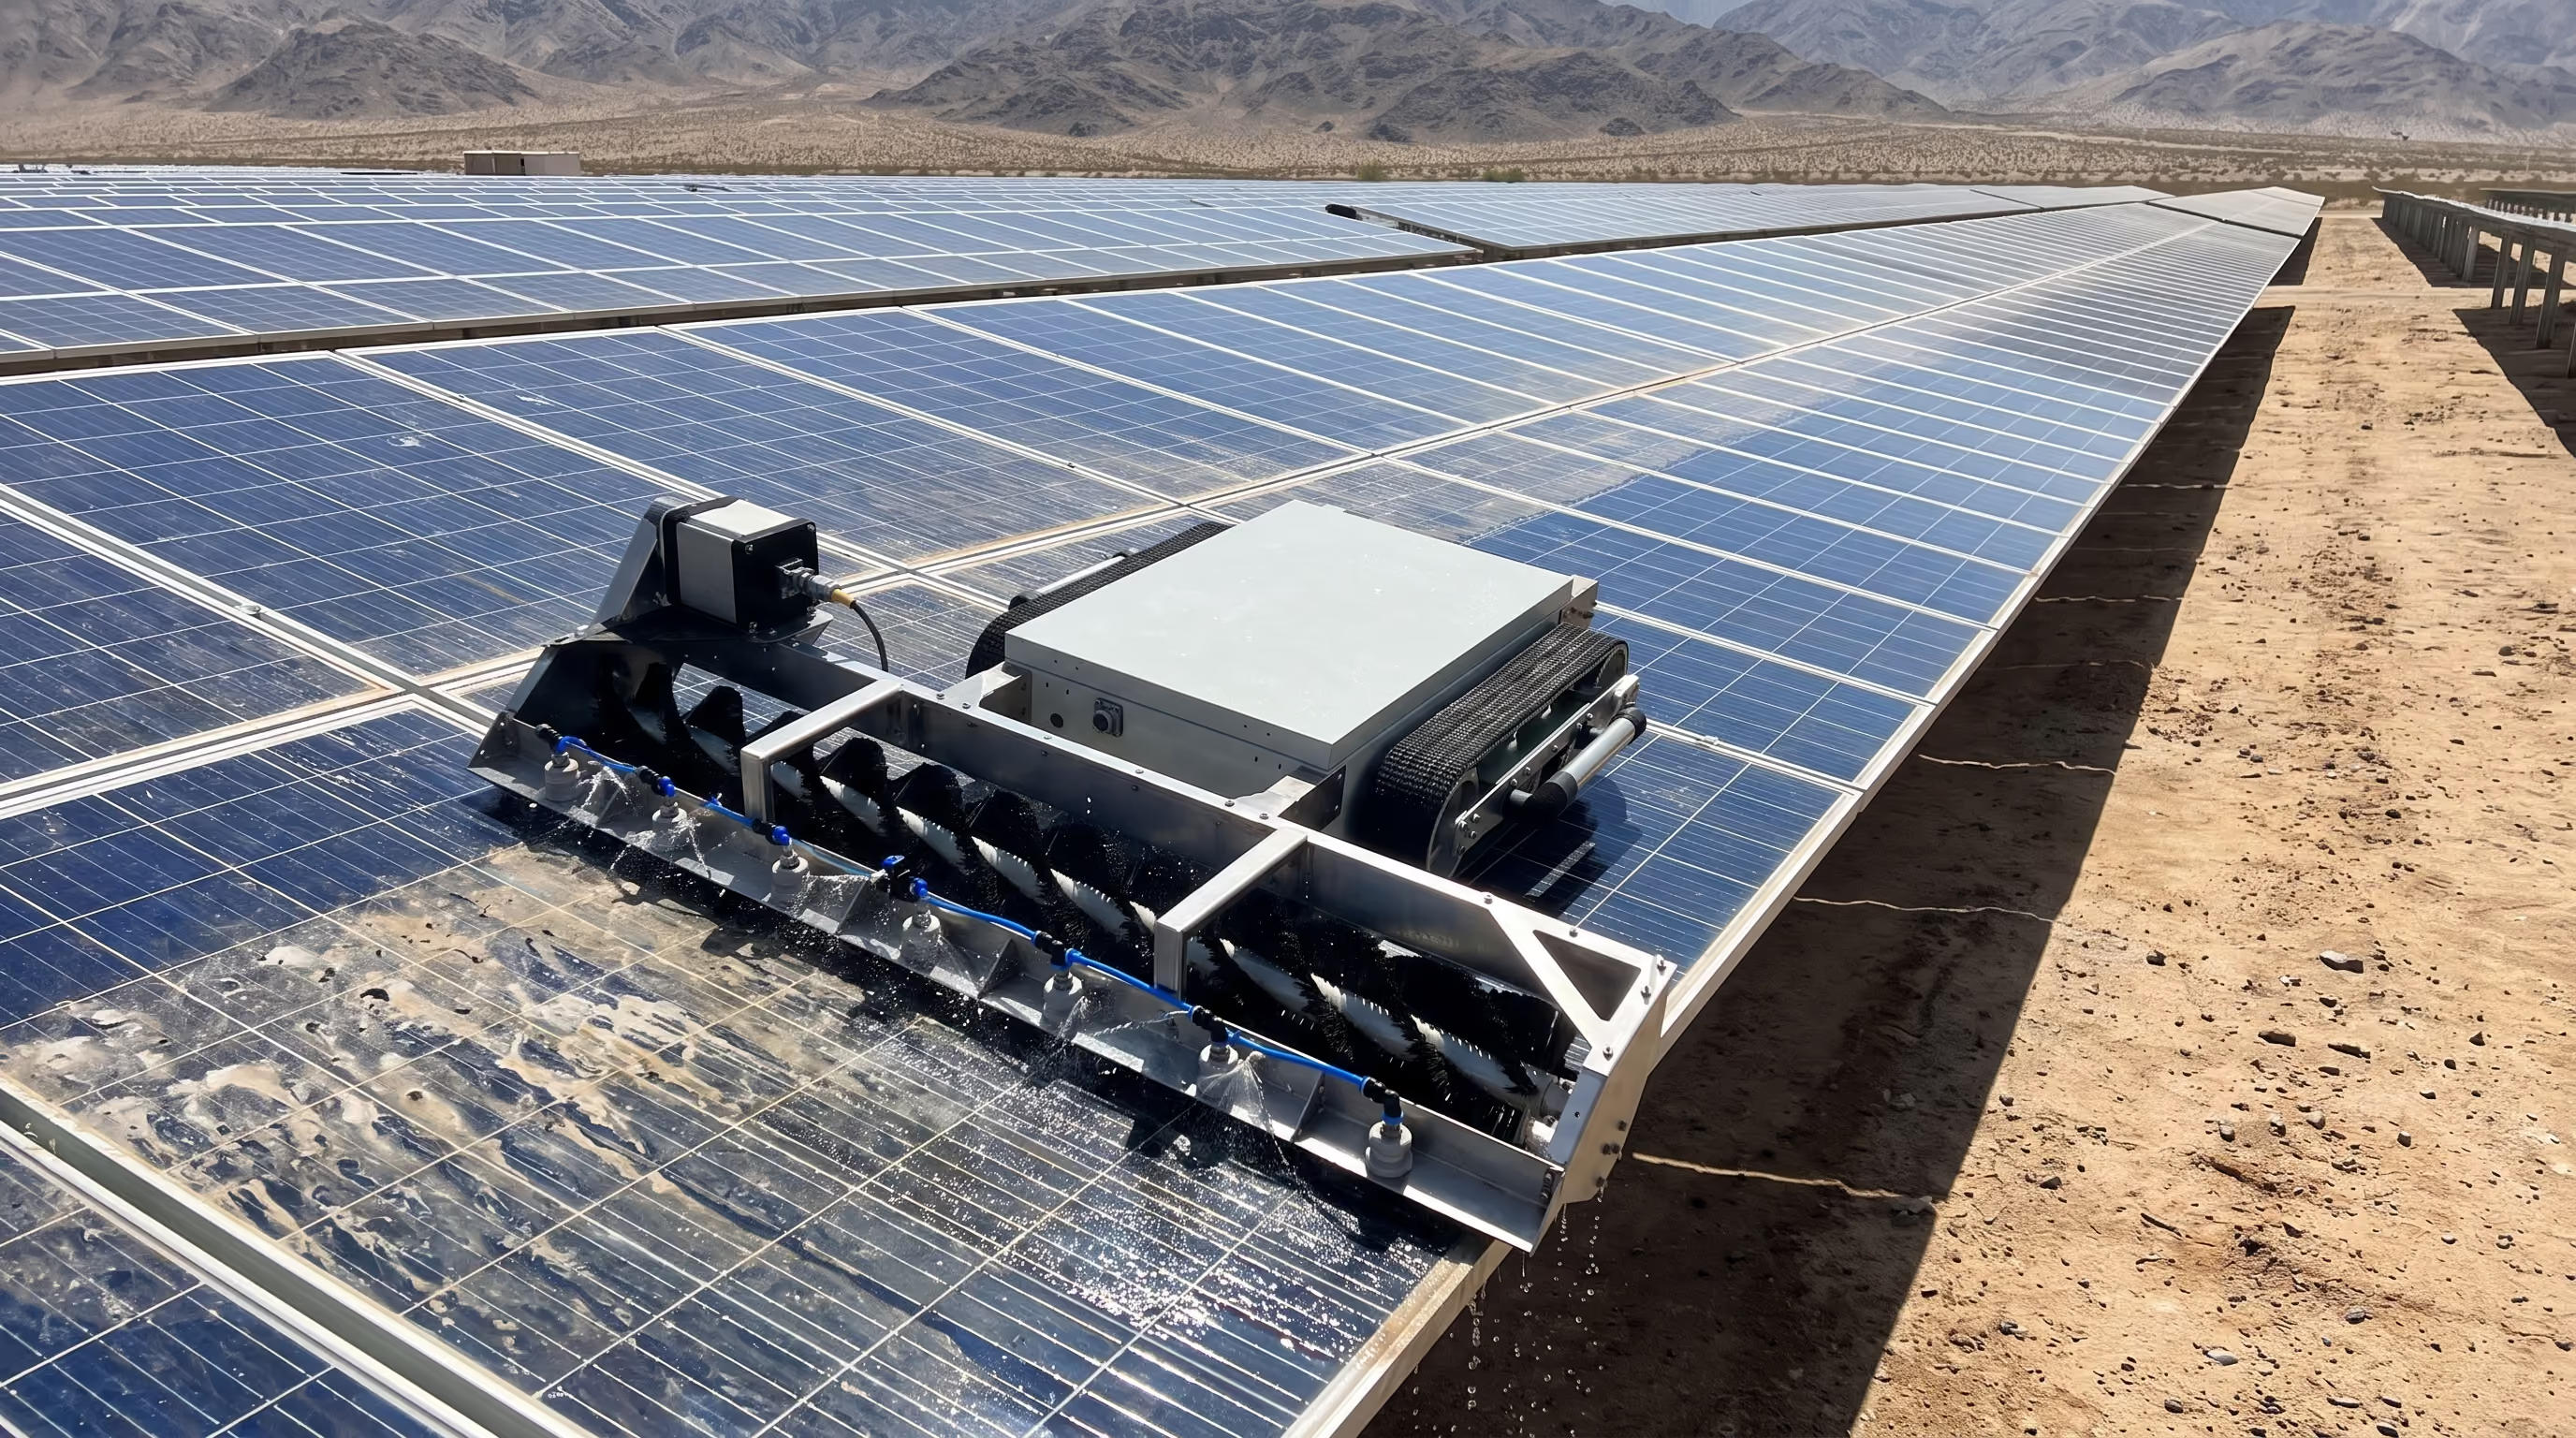
从团队现有的工作入手:明确的阵列区块、经批准的清洁方法,以及应对条件变化的清晰响应机制。Warpify 将这些日常工作转化为可重复的机器人任务,同时由现场团队负责天气、安全、方法、异常处理、检查及维护工作。
作业人员沿长行移动,重复相同的清洁动作,并管理工具、水源及出入通道。
在既定运行限制内,采用经批准的干式或湿式清洁方法,对经评估适用的组件排或分区进行清洁。
实现更具可重复性的覆盖,并减少直接在组件表面进行的日常工作。
团队根据灰尘、附着污垢、水源情况及组件指南选择清洁方法。
针对实际污损情况,采用经验证适用的清洁方法、刷具配置及用水流程。
采用可调度、可观测并能与验收标准进行比对的受控流程。
在行间或台阶间的移动、提升和重新部署可能会消耗大量人力。
在限定的区域内进行清洁,并通过明确的转场或运输流程将各区域连接起来。
将自动化清洁与人工转场、监督及异常恢复明确区分开来。
高效的自动化技术将清洁任务与现场的运维(O&M)流程紧密相连。机器人是完整闭环中的一环,该闭环始于资质评估,终于任务完成验证、恢复与服务。
审查阵列几何结构、组件与框架、坡度、跟踪器、间隙、边缘、通道、积尘情况、清洁说明及天气限制。
定义清洁区域、触发频率、干洗或湿洗方式、用水、充电、通信、暂存、转场以及人工操作负责人。
检查刷子和轨道,确认设置,准备清洁资源,并按照批准的程序确保工作区域安全。
在所选平台和现场控制下,遵循获批路线,同时由操作团队监控边界、牵引力、水流和异常情况。
根据试点或操作标准,审查覆盖不全、附着污垢、表面问题和干预事件。
使用获批的方法移动机器人,处理故障,维护设备,并利用运行证据改进下一个周期。
完成的清洁运行应生成可供运维团队审查的证据。
在所选平台和运行管理系统支持的情况下,将运行任务与阵列区域关联,记录时间和方法,捕获干预和异常情况,并根据现场验收流程确认完成情况。这不能替代光伏组件检查或运维团队的判断。
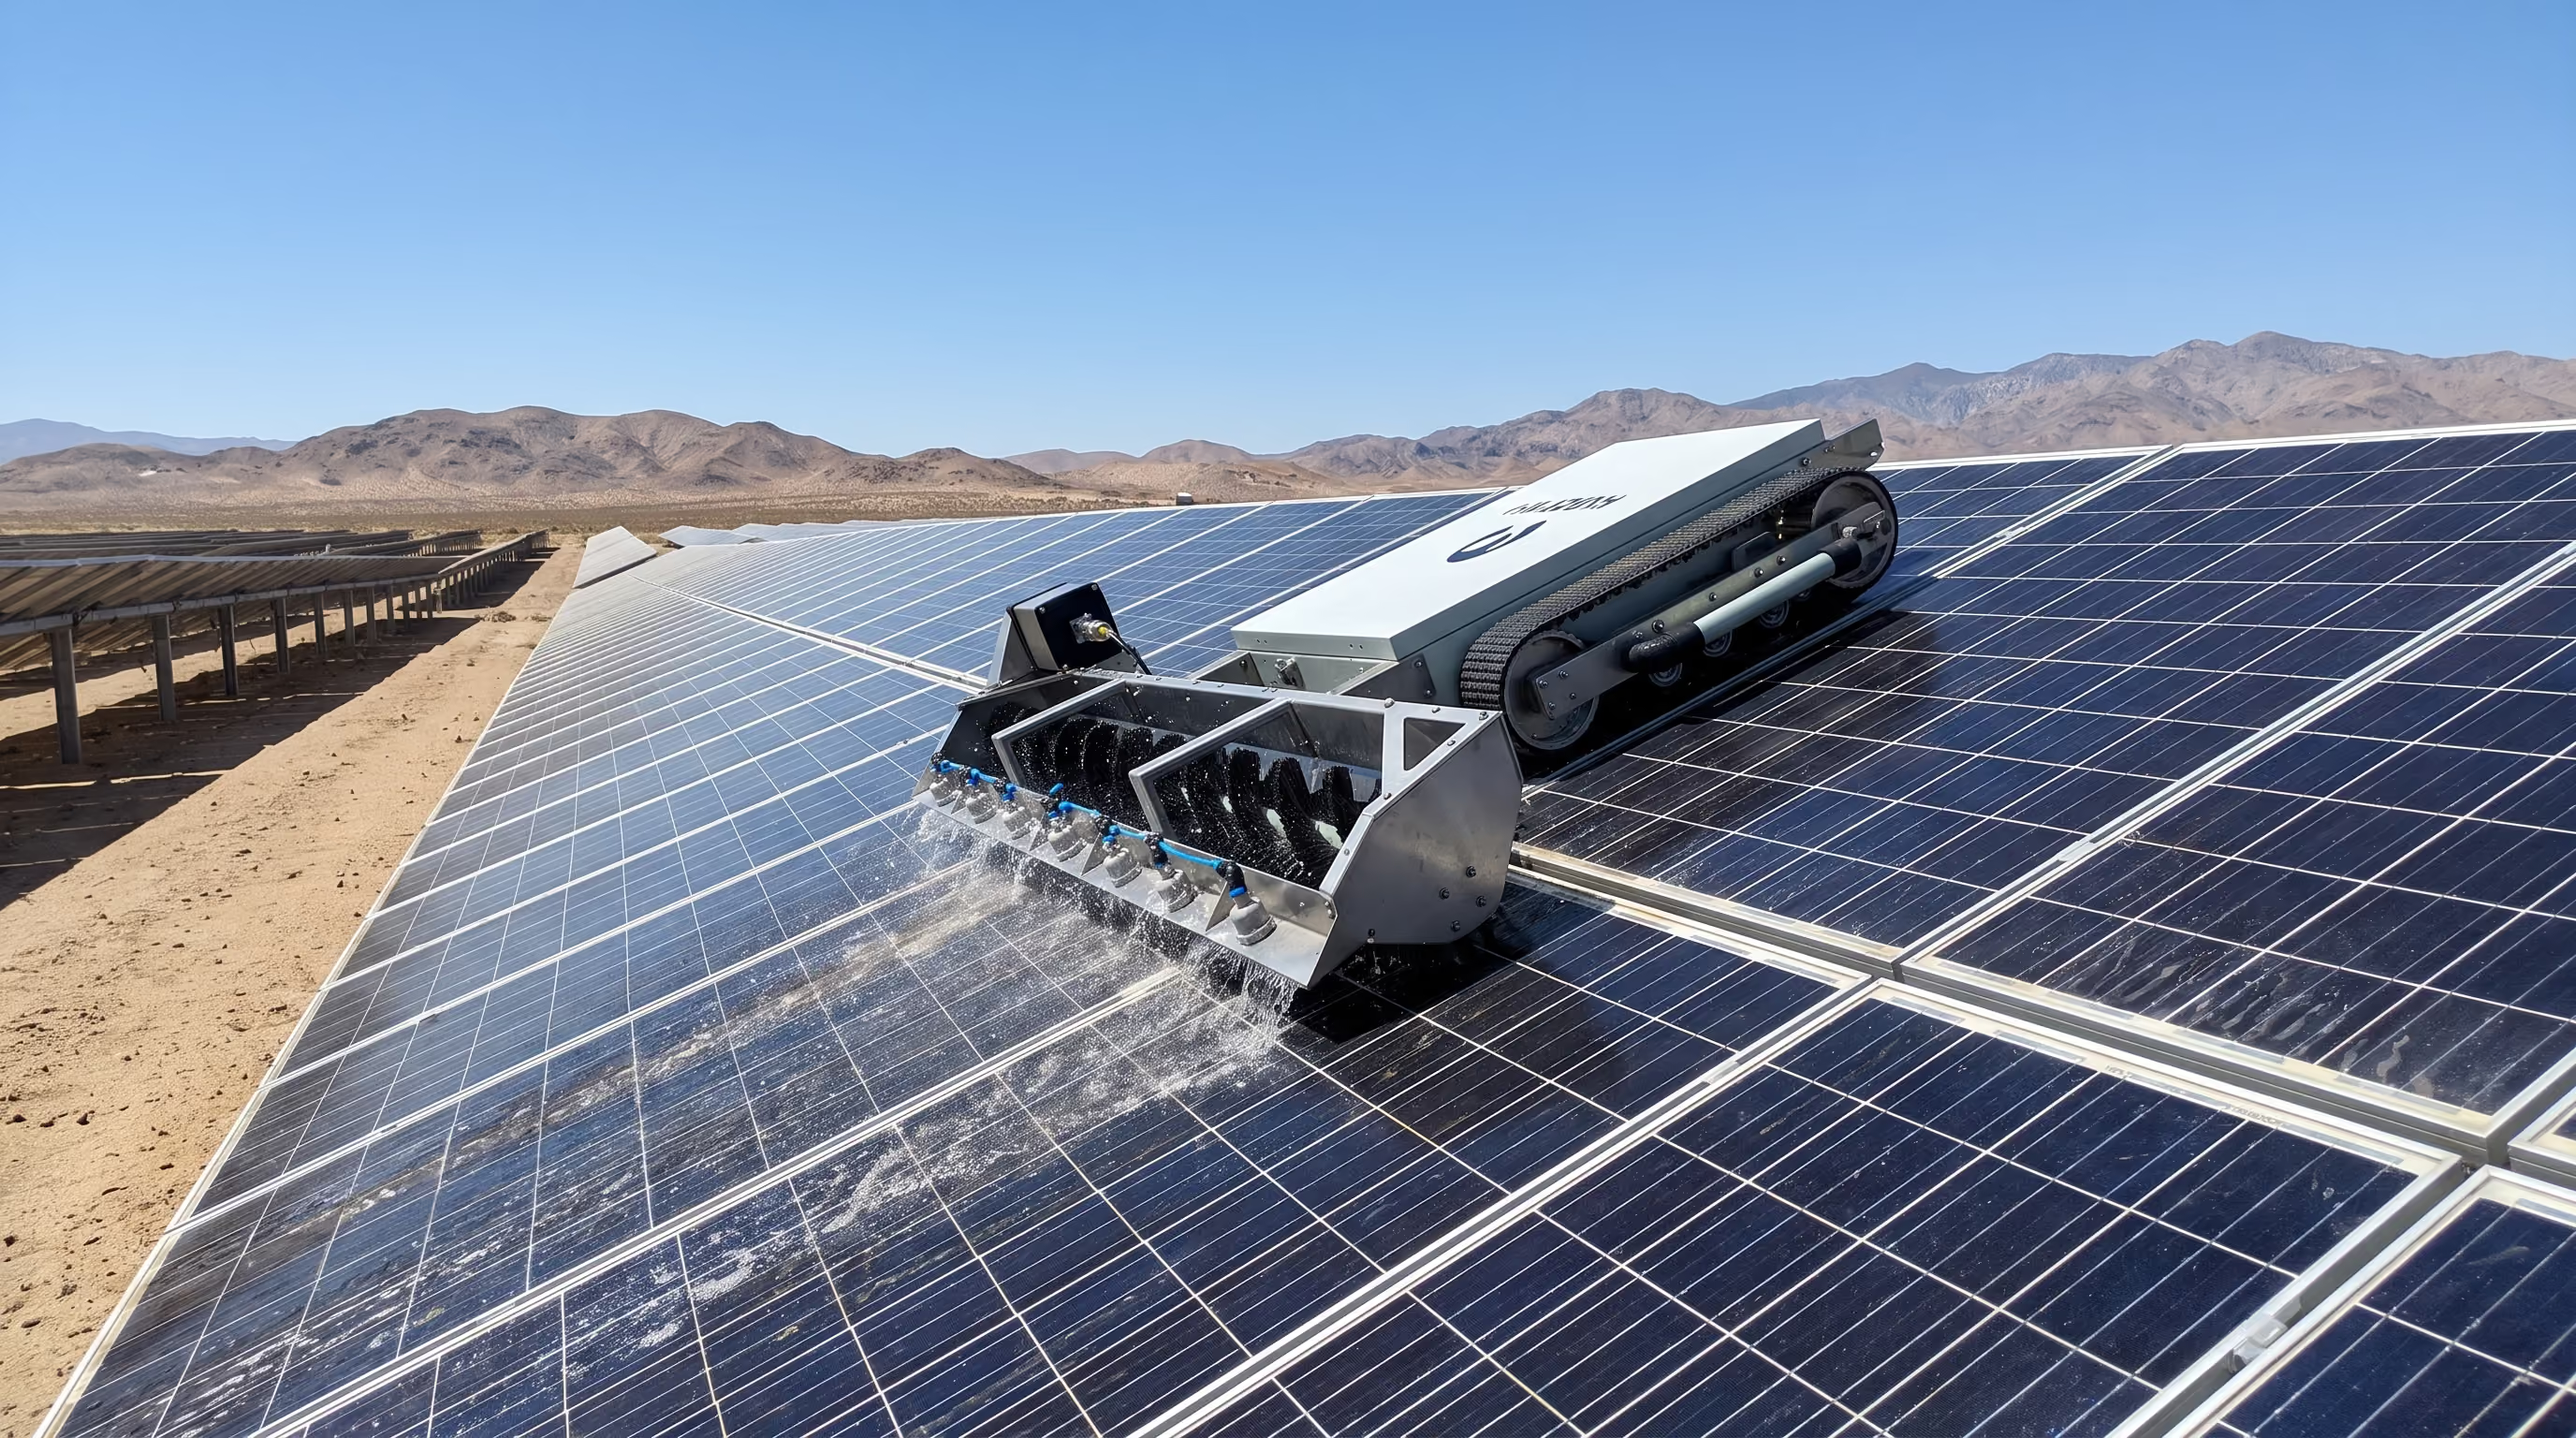
将任务与预定的阵列区块、计划以及获批的干洗或湿洗工艺相关联。
记录停机、附着污垢、转移事件以及任何人工恢复操作。
根据现场验收方法确认完成情况,并确定需要后续跟进的事项。
这些运营记录有助于团队优化排程、改进方法、规划干预措施并制定规模化决策。
按经评估适用的分区、作业方法与完成标准组织清洁,避免仅凭随意清扫一遍判断完成。
在确保部署和回收安全的前提下,将更多重复性清洗工作从组件排阵上的直接人工操作中剥离出来。
围绕运营计划统筹安排用水、充电、转运、人员工时及天气窗口。
为运营方提供针对停机、顽固积尘、覆盖不全及设备故障的明确处理流程。
利用试点数据进行受控扩展。实际效果取决于阵列几何形状、积尘、天气、清洗方法、转运负担、干预频率、运营责任分工及服务支持。
合适的平台和运营模式取决于阵列几何形状、地表状况、积尘情况、清洗说明、通行条件、公用设施、转运负担以及恢复要求。
在台面几何形状、坡度、边缘和转运条件符合要求的情况下,进行计划性排阵清洗。
围绕跟踪器位置、允许角度、驱动硬件、间隙和运行窗口进行清洁规划。
针对特定坡度、湿面牵引力、通道、转运和回收进行测试的分段清洁。
在场地布置、公用设施、通道和运营责任分工均具备可行性的情况下,进行可重复的区块清洁。
根据实际污垢成分和经批准的组件清洁流程,进行基于事件或计划的清洁。
根据清洁效率、磨损风险、污垢类型和组件指南评估干式清洁方案。
在规划的阵列区块和运行窗口内,执行合规的干式或湿式清洁周期。
针对特定的附着污垢和现场条件,使用经批准的水处理工艺。
针对现场定义的粉尘、天气或农业活动,采用合规的清洁方式进行响应。
清洁经评估适用的分区,并通过明确的转场与临时停放流程衔接分散的组件排。
记录未覆盖区域、附着污垢及干预事件,以供运维(O&M)审查。
当条件发生变化时,请使用既定的停止、进入、回收及恢复服务程序。
需要重新设计或采用不同方案的情况包括:坡度或间隙不支持、屋顶边缘或回收通道不安全、组件、框架、涂层或负载不兼容、牵引力超出测试极限、通信不稳定、缺乏实用的转移方法,或清洁说明与建议的刷洗、水洗或化学处理工艺冲突。
从一个具有代表性的阵列区域和一个清洁周期开始。将当前的清洁负担与基于证据建模的能源回收机会,同机器人服务的总成本进行对比。
阵列区域、行几何结构、清洁频率、天气窗口及当前人力投入。
经评估适用的分区、清洁方法、预期人工干预、转场及备用方案要求。
日常人工、辅助设备、水处理、运输及重复性设置。
模拟能源回收机会、资源变化、覆盖范围及运营一致性。
利用试点结果,以实测的路线完成度、清洁效果、干预频率、水资源消耗及服务投入取代假设。采用悲观、基准和乐观三种情景,而非单一的投资回报承诺。
我们从清洁工作流和场地条件入手,围绕阵列整合平台适配、清洁方法、基础设施、集成、验收及服务。
规划阵列、积尘情况、清洁规则、通道、公用设施、天气限制、转运及运营责任分工。
将移动方式、清洁机制、干湿工艺及环境适应性与获批区块进行匹配。
定义区域、暂存、用水、充电、通信、转运、监管、故障恢复及证据移交。
测试持续路线完成度、清洁效果、组件友好性、坡度与牵引力、间隙、转移、干预、恢复及可维护性。
规划培训、预防性维护、易损件、备件、季节性方法变更、软件更新及绩效评估。
探索受控案例,了解 Warpify 如何将已验证的部署证据与模型规划假设区分开来。结果取决于工作流程、现场条件、集成范围和运营模式;任何案例均不应被视为太阳能清洁的通用结果。
合适的解决方案取决于阵列、积尘、清洁方法、准入条件、基础设施和人工运营模式。这些答案明确了在开展可靠试点前需要验证的内容。
机器人可以自动化执行经评估适用的光伏阵列分区内适宜且可重复的清洁任务。必须对清洁方法、路线、坡度、间隙、边缘、跟踪器、准入、天气和恢复流程进行全面评估。转场、异常处理、检查、维护和运营决策仍部分或完全由人工主导。
这取决于积尘情况、水源可用性与质量、组件制造商说明、磨损风险、环境控制以及所需的清洁效果。在某些条件下,干洗可能适用于松散灰尘;而附着性残留物可能需要经验证适用的湿式清洁工艺。试点应测试实际的现场方法。
有可能,但仅凭产品手册上的最大坡度是不够的。必须在现场批准的运行限制下,测试代表性坡度、干湿表面条件、牵引余量、台面边缘、间隙、准入、转场和恢复情况。
它们可以确定机器人能否保持接触、跨越不连续区域、避开硬件,并保持在允许的负载和清洁路径内。应根据当前的供应商限制核对阵列图纸和现场勘测,然后在代表性区块上进行验证。
不合适的刷子、压力、磨损性污染物、水质或操作方法都可能带来风险。请遵循组件制造商的清洁说明,并在试点期间使用约定的检查方法验证清洁效果和组件友好性。
需求可能包括水处理或供应、充电、通信、暂存与存储、转场设备、运行计划、天气输入、运行记录及维护支持。具体范围取决于平台和现场;在验证前,不预设任何特定的接口。
方法审批、天气与安全决策、现场准入、设置、非自动化转场、异常恢复、质量审查、组件检查、维护及升级流程仍由人工负责。在试点开始前,运营模式应明确每一项职责的负责人。
选择一个代表性阵列区块。建立当前清洁周期和积尘情况的基准,并明确路线完成度、清洁效果、组件友好性、干预措施、恢复流程、资源需求及可维护性的验收标准。在做出任何规模化决策前,先构建悲观、基准和乐观三种情景。
不要先选机器人。先选定一个区块,并明确一项安全、可重复的清洁服务需要证明什么。
与 Warpify 分享这些信息。我们可以协助确定哪些环节应实现自动化,哪些应保持人工操作,以及一个可靠的试点项目需要证明什么。
验证与部署规划
利用模型化案例研究和部署清单来定义现场投入、责任归属、试点范围及验收证据。
请告知我们您的行业、工作流程、现场条件、自动化目标以及商业预期。Warpify Robotics 将协助评估您的场景是适合现有的标准化解决方案、定制化机器人应用,还是机器人即服务(RaaS)的采用路径。
©2026 Warpify Robotics. 保留所有权利。