医院 AMR 车队运营:充电、支持与服务覆盖
医院AMR(自主移动机器人)车队的运营模型,涵盖任务状态、充电容量、服务覆盖范围、远程支持、应急预案及生命周期验证。
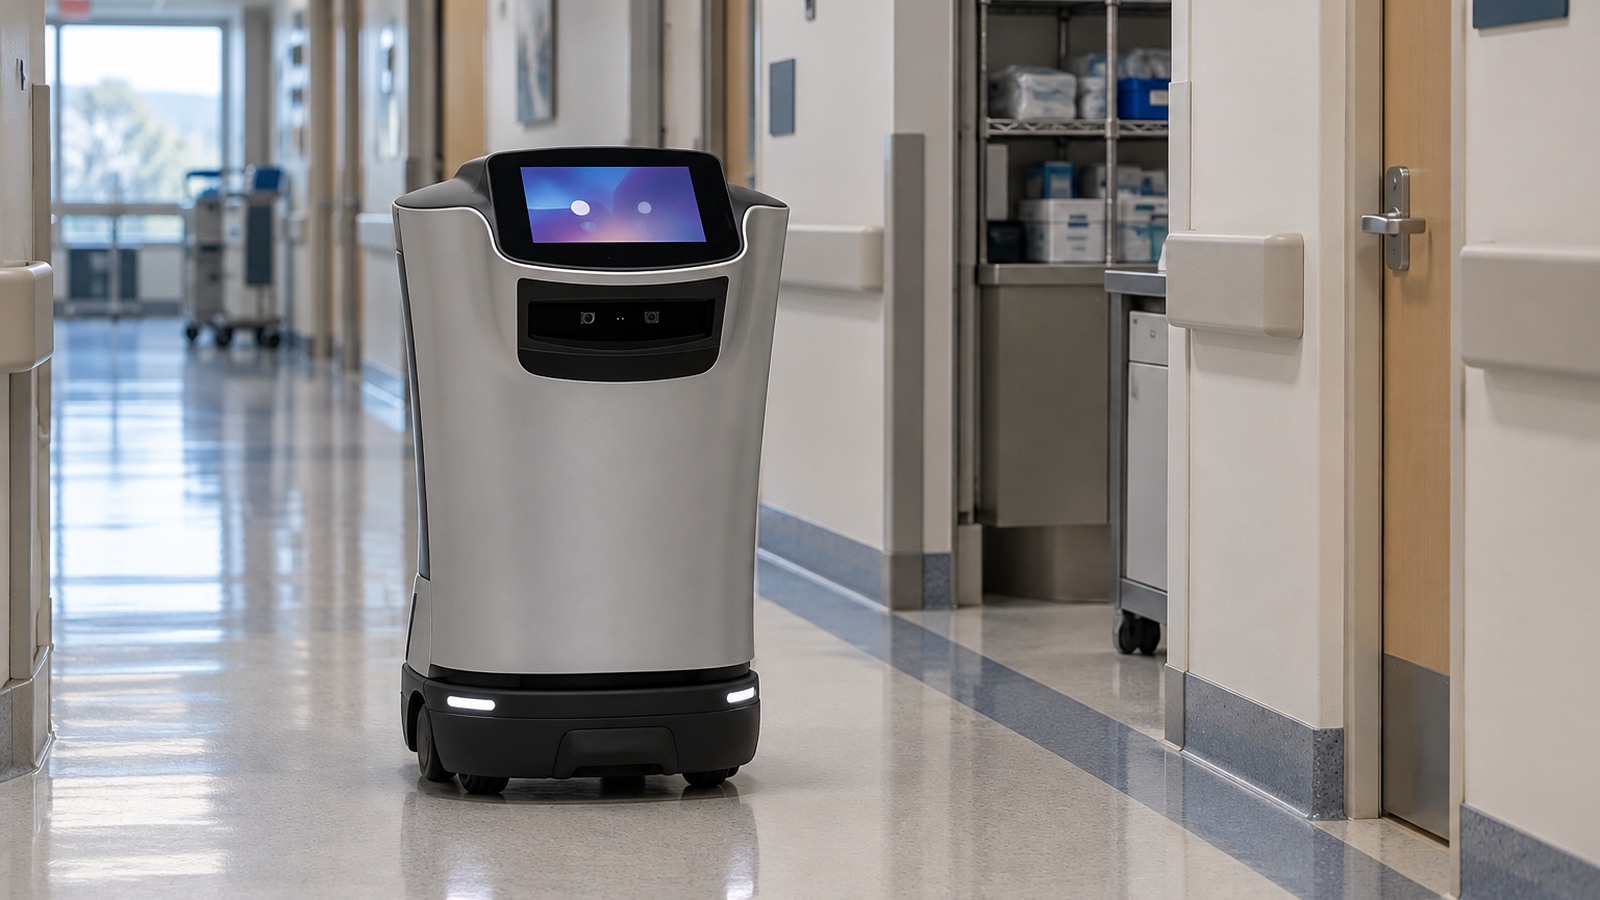
医院自主移动机器人(AMR)车队应作为一系列路线服务来运营,而非仅仅是一排机器。每条路线都有关于需求、载荷、接收、优先级、清洁、充电、支持和人工应急预案的要求。只有当这些要求在日常决策中清晰可见时,车队控制才是可靠的。
在试点项目扩展之前,请定义每一个运营状态、进入或退出该状态所需的证据,以及负责处理异常的人员。一台已开机的机器人可能仍处于不可用状态,原因可能是正在清洁、等待接收、电量低于储备阈值、配置不符合要求或处于事故锁定状态。
从路线服务类别开始
按运营影响而非部门名称对路线进行分组。即使在同一走廊内,时间敏感的标本运输路线、定时的布草运输波次和按需供应的通用物资路线,也可能需要不同的响应、储备和应急预案。针对每个类别,定义服务窗口、优先级、最大等待时间、接收承诺、载荷限制、人工应急预案、警报路径和重启权限。
按班次衡量需求,包括高峰期、紧急请求、空载行驶、电梯延误、交接等待、清洁和人工干预。将不符合条件或受临床控制的工作排除在自动化需求基数之外。基于日均值制定的车队规模和充电计划在重叠高峰期可能会失效。
横向滚动以查看并比较所有列。
| 状态 | 进入该状态所需证据 | 责任团队 | 退出条件 | 对备用方案的影响 |
|---|---|---|---|---|
| 可用 | 已确认验收配置、电量储备及清洁状态 | 车队运营团队 | 已分配任务或设置暂停状态 | 无 |
| 已分配任务 | 已确认载荷、路线、接收方及优先级 | 调度与接收团队 | 已记录签收、异常或取消情况 | 如可能超出服务时限,则启用人工运输路线 |
| 充电中 | 经批准的充电设备、通行条件及电池状态 | 设施与车队运营团队 | 达到所需电量储备且检查通过 | 使用其他机器人或重新安排任务 |
| 清洁或隔离中 | 明确的触发条件及状态标识 | 环境服务与感染预防团队 | 符合要求的清洁与解除隔离记录 | 该机器人不参与调度 |
| 因维护或事件暂停 | 故障、变更或事件记录 | 服务负责人及医院授权人员 | 由具备资质的人员完成维修并通过功能验收 | 启用人工服务并控制任务积压 |
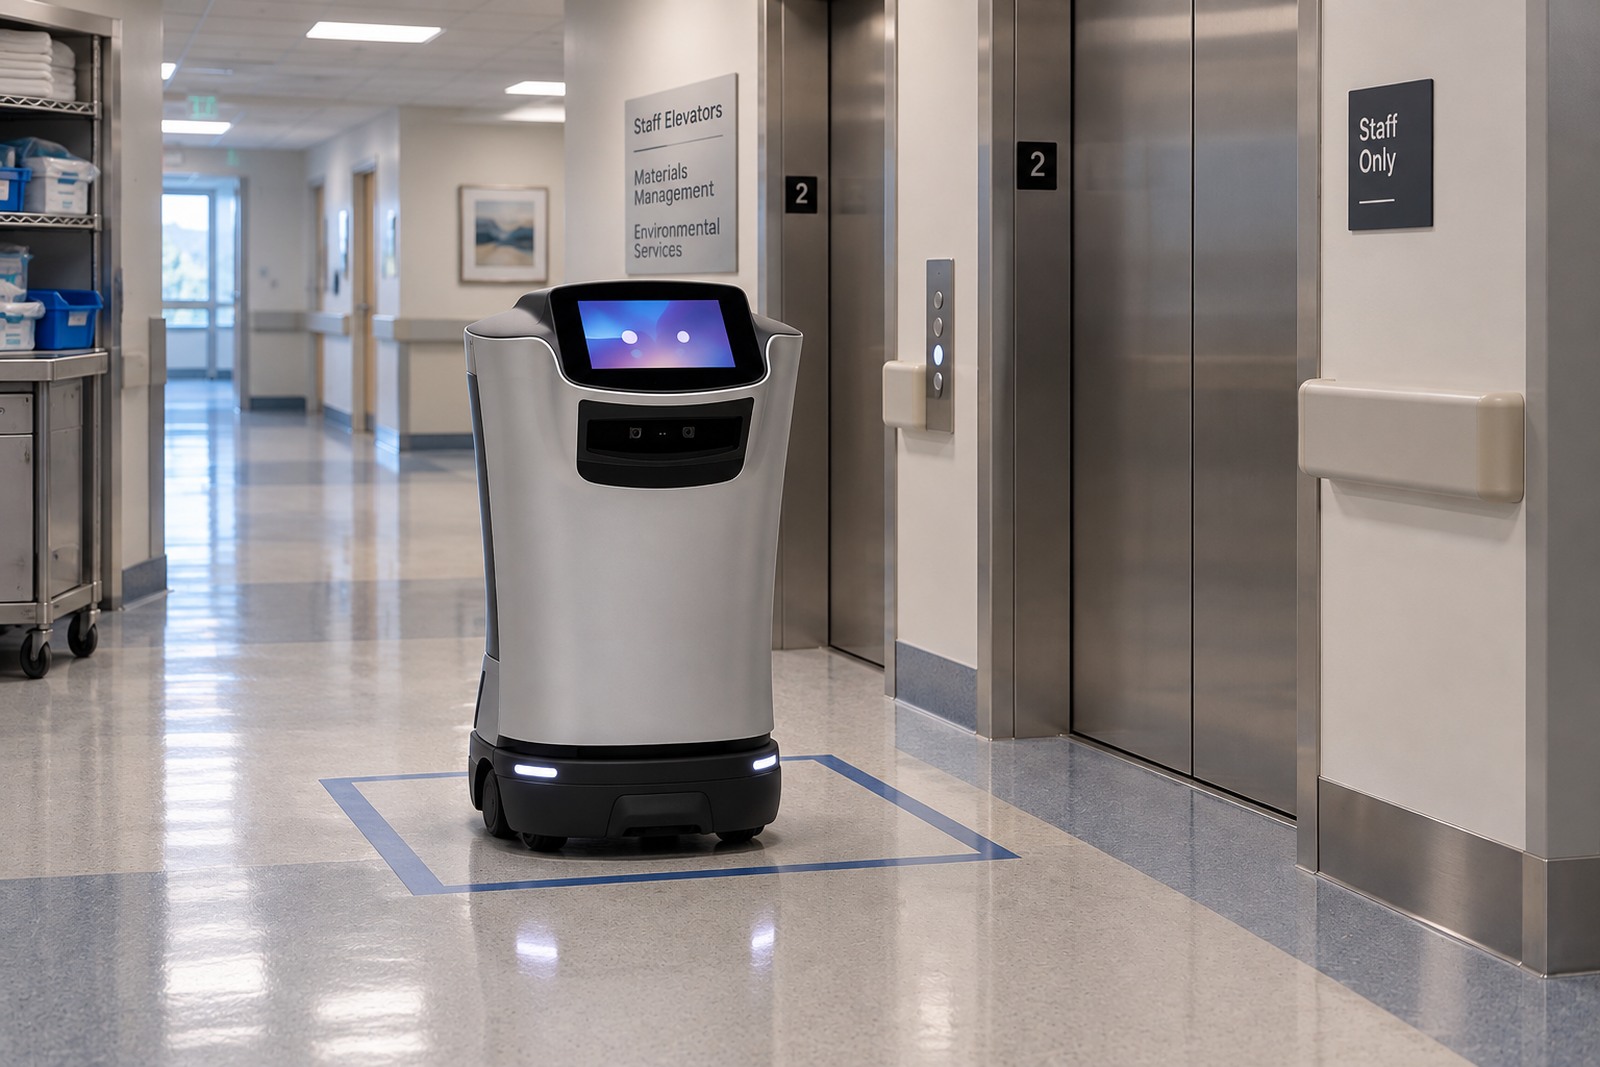
明确车队状态
在调度、支持和医院运营中采用统一的权威状态模型。至少要区分可用、已分配、充电中、清洁/隔离中、计划维护、可恢复故障、事故锁定、人工控制和停止服务。明确车队控制器、机器人、服务台或医院管理部门各自负责的转换权限。
避免仅用“在线/离线”作为唯一的运营区分。记录设备不可用的原因、受影响的路线类别、预计恢复时间、允许的操作和当前的应急预案。这使运营部门无需等待技术诊断即可决定哪些任务可以推迟或手动处理。
根据观测到的能源需求规划充电
根据实际任务距离、载荷、停靠点、电梯等待、无线网络表现、环境条件、清洁时间和电池储备来构建能源预算。使用所选平台制造商认可的电池和充电器限制。不要将标称续航能力等同于保证的路线容量。
模拟正常高峰、班次转换、清洁窗口和单台设备故障期间的并发充电需求。记录充电器数量、位置、电力供应、通风或环境要求、访问控制、出口、对接间隙、内务管理、检查和维护责任归属。合格的电气、消防安全和感染预防团队应批准实际安装方案。
设置调度储备,以保障关键的应急预案,而不是在低优先级任务上耗尽最后一点可用电量。定义当充电器被占用、设备反复对接失败、电池状态不一致或任务无法在当前储备下完成时应采取的措施。
围绕路线影响设计服务覆盖
为每个服务类别绘制覆盖图:警报接收、安全状态检查、本地首响应、远程诊断、现场调度、零件发放、客户沟通和重启。包括工作时间、夜间、周末、节假日、代理人、语言、现场访问要求,以及向设施、IT、感染预防或临床领导层的升级流程。
将响应与恢复区分开来。及时的确认并不代表服务已恢复。定义启动和停止每个计时器的证据、适用的排除条款、客户依赖项以及人工应急预案。通过受控演练测试联系路径。
控制远程访问和配置
NIST SP 800-82 Rev. 3建议OT(运营技术)网络安全应考虑性能、可靠性和安全要求。对于医院车队,远程支持应使用命名账户、强身份验证、最小权限原则、客户批准的窗口、会话日志记录、受控文件传输和紧急撤销机制。
维护机器人软件、车队软件、地图、充电器配置、门禁、电梯、访问控制、证书、网络规则、载荷设置和接口的版本化基准。审查并测试路线行为、安全状态、数据、清洁和应急预案的变更。保留一份已知良好的备份,并证明其可以成功恢复。
以明确的接口契约落实车队集成,而非只看协议标识
VDA 5050 3.0.0 版本定义了内部物流中车队控制系统与移动机器人之间交换任务和状态数据的接口。它虽能为互操作性问题提供参考,但并非医院安全、充电或通用兼容性的认证。请在实际实施中确认平台版本、支持的消息、动作、地图、区域、错误语义以及供应商责任。
对于任何车队接口,都必须明确权威调度器、优先级冲突规则、状态同步、重复指令处理、离线模式、时钟源、保留日志、网络安全边界及恢复测试。切勿认为有了通用协议就不再需要进行应用集成与验收。
将清洁与维护工作纳入调度流程
清洁状态必须对调度系统和相关人员可见。明确触发条件、批准使用的材料、受保护组件、适用时的接触时间、执行人员、检查及放行凭证。处于清洁或隔离状态的设备不得被静默恢复为可用状态。
根据制造商说明、配置、环境、使用情况及状态证据安排预防性工作。将故障、重复干预、零件、软件变更及已完成的测试与资产记录关联。区分临时恢复与永久修复,并在可能影响安全或服务的变更后要求进行合格验收。
建立每日控制循环
班次开始时,审查路线需求、优先级、人员配置、可用设备、电池储备、充电器状态、清洁暂停、维护、事故、计划内的建筑施工及手动备用方案。运行期间,监控服务完成情况、干预、交接延迟、电梯排队、路线阻塞、充电异常及重复故障。
班次结束时,核对未完成的任务、载荷保管、状态变更、手动行程及未解决的警报。将反复出现的异常情况升级为路线、容量、培训或商业审查。切勿将频繁的人工救援视为自动化的服务表现。
利用生命周期证据进行扩展
ISO 55001:2024 围绕与组织目标一致的绩效、风险和支出,构建了资产全生命周期的决策框架。将此视角应用于路线服务:完成度与及时性、患者/员工安全、干预、清洁、恢复、服务成本、备件、软件支持及剩余寿命。
仅在已验收的路线在代表性班次和降级状态测试中达到服务指标后,方可进行扩展。引入新的部门、载荷、电梯、建筑或供应商时,需重新评估相关的风险、充电、支持及集成决策。
围绕单条已验收的路线逐步构建车队
使用 Warpify 的 医院 AMR 解决方案框架、 医院配送机器人 TCO 框架、 医院 AMR 安全与感染控制指南 以及 医院自主移动机器人(AMR)试点验收指南.
将路线类别、班次需求、车队状态、充电假设和覆盖范围要求纳入评估。请先 评估医院 AMR 车队运营 ,再增加设备或扩大服务范围。
来源与范围
本指南综合了 ISO 55001 的生命周期框架、NIST 操作技术(OT)安全指南、VDA 5050 3.0.0 版本以及 ISO 3691-4 的公开范围。此为说明性场景:车队状态、充电和覆盖模型在实际应用中需获得医院和制造商的批准。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。