医院 AMR 集成:电梯、门禁、Wi-Fi 与访问控制
一套涵盖电梯、门禁、Wi-Fi、访问控制、调度、网络安全及故障应急处理的医院自主移动机器人(AMR)实用集成框架。
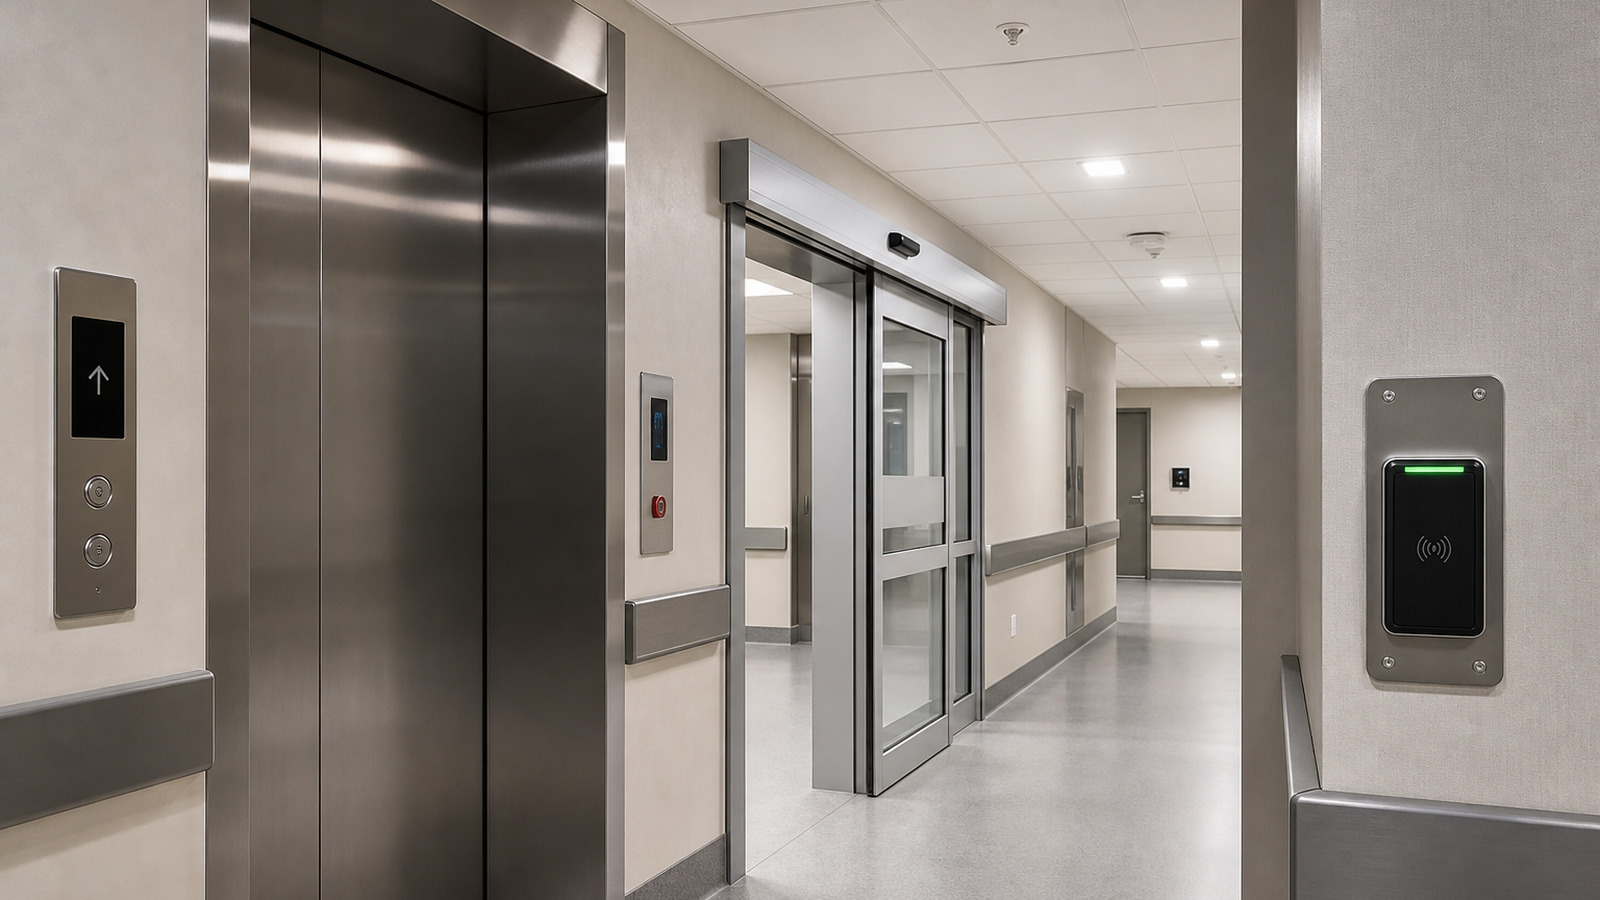
多楼层医院自主运行是系统集成的成果,而非机器人本身的功能。一套可行的设计方案需将配送工作流与建筑系统、无线覆盖、设备身份认证、访问规则、调度、监控及人工备用方案有机结合。从目标路线和当前 医院AMR物流解决方案 背景出发,为每个接口指定负责人。
目标并非让所有建筑系统都由机器人控制,而是定义最基本的安全可操作交互,明确验证依据,并制定在依赖项不可用时的降级运行模式。
集成始于工作流
使用 机器人部署清单 在开启接口讨论前,先记录起点、终点、载荷及交接流程。针对每条路线,明确:
- 涉及哪些门禁、电梯和通行区域;
- 由哪些系统负责请求、授权、执行及确认各项操作;
- 需要哪些网络路径和身份认证;
- 在超时、拒绝访问、障碍物阻挡或紧急情况下机器人应采取的措施;
- 谁负责监控、干预、恢复及审计相关事件。
建立接口登记册
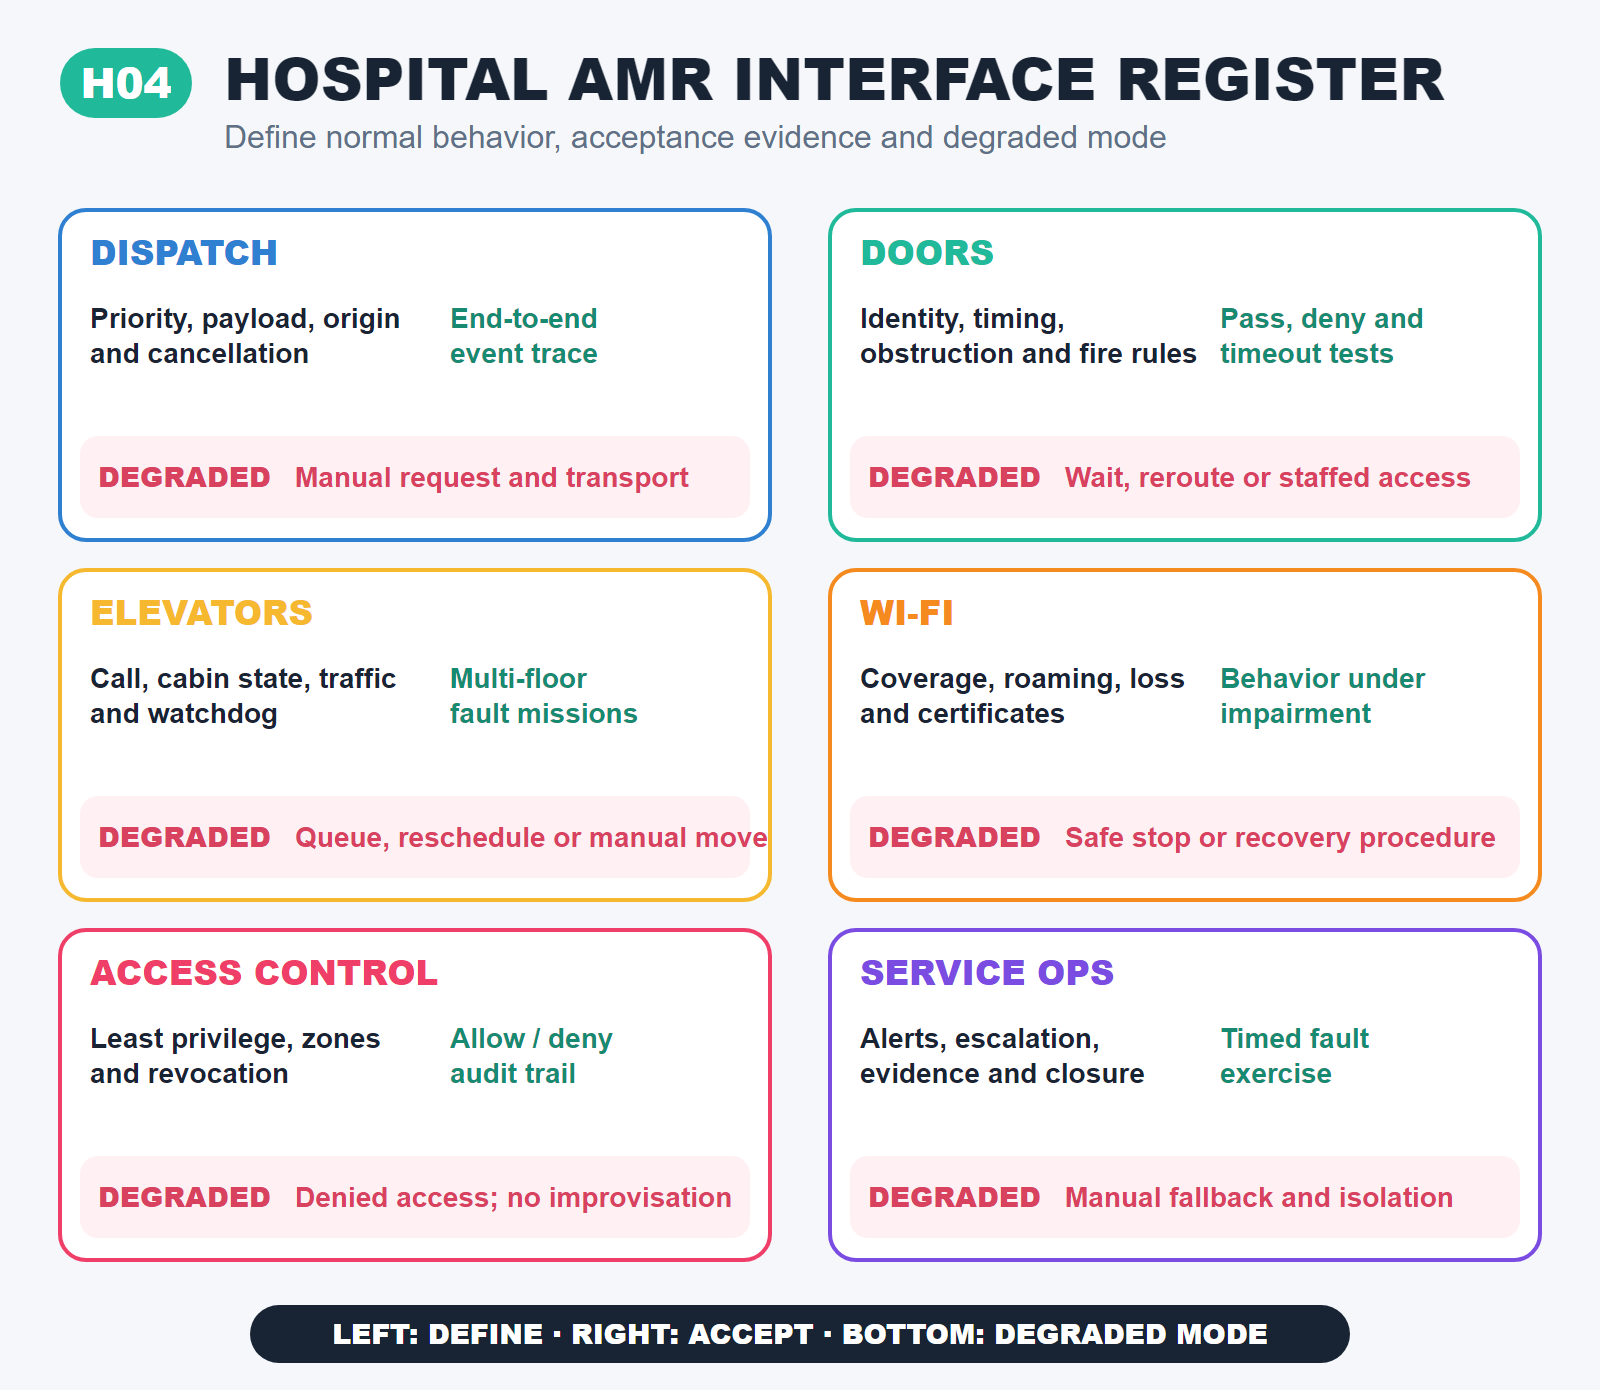
横向滚动以查看并比较所有列。
| 接口 | 需明确的内容 | 验收证据 | 降级运行方式 |
|---|---|---|---|
| 调度与工作流 | 请求、优先级、载荷、起点、终点、取消及完成 | 正常及取消任务的端到端事件追踪 | 人工发起请求及运输流程 |
| 门 | 身份、指令与状态、时序、障碍物、准入规则及火警时的行为 | 授权通行、拒绝通行及超时测试 | 等待、改道或由人员协助通行 |
| 电梯 | 呼梯、分配、楼层、轿厢状态、占用、进梯、出梯及监控超时机制 | 在实际交通与故障条件下开展跨楼层任务 | 排队、重新调度或人工运输 |
| Wi-Fi 与网络 | 覆盖、漫游、延迟与丢包容忍度、网络分区、证书、DNS、时间同步及监控 | 路线勘测及网络受损条件下的应用行为验证 | 安全停车、局部自主运行或恢复流程 |
| 访问控制 | 机器人或设备身份、最小权限、凭据、区域、时段及撤销权限 | 准入与拒绝记录,以及凭据生命周期测试 | 拒绝通行,且不采用不安全的临时变通办法 |
| 运营与服务 | 告警、远程支持、本地响应、升级处理、证据及闭环 | 明确负责人的计时故障演练 | 人工备用流程及服务隔离 |
门禁和电梯系统需要状态管理,而不仅仅是指令控制
Open-RMF 提供了一个开放的技术范例,用于协调跨车队和建筑系统的机器人交通、任务、电梯和门禁。它是一个有用的架构参考,但并不能证明医院现有的电梯、门禁控制器或机器人与之兼容。
明确状态转换:请求、授权、移动中、开启、占用、进入、离开、释放、拒绝、超时和故障。定义控制器、适配器、网络路径、测试窗口、证书、日志和变更的责任归属。对于电梯,需包含轿厢尺寸、可用空间、开门时间、乘客与推车干扰、优先级规则以及消防模式行为。
一项 2026 年针对单一医院的研究发现,在评估的非紧急药物配送路线中,电梯拥堵影响了配送成功率、延迟和员工工作量。利用这一发现来证明进行本地测量的必要性。在计划的运行窗口内收集占用率、等待时间、登梯情况、障碍物和任务延迟的证据;切勿直接将该研究结果套用到其他设施中。
针对应用场景设计 Wi-Fi 网络
仅凭覆盖热力图无法证明机器人、车队管理器和建筑接口在漫游时能正常工作。必须在路线切换过程中对实际应用进行测试,包括丢包、延迟、短暂断连、身份验证、证书更新、控制器重启和网络拥堵时段的表现。
NIST 的无线局域网 (WLAN) 指南将无线安全视为贯穿客户端设备、接入点和交换机从设计、部署到维护和监控的全生命周期责任。医院、网络所有者和解决方案团队应就设备入网、配置、监控、变更控制、事件响应和退役的责任归属达成一致。
将机器人视为一个身份实体,而非默认受信任的设备
NIST 的零信任指南强调设备健康、身份、基于风险的访问、微隔离、监控和日志记录,而不是仅仅因为设备处于内部网络就对其盲目信任。应按比例应用该原则:盘点机器人及其服务,验证设备和服务身份,仅授予必要的访问权限,在适当情况下分离管理路径与操作路径,轮换凭据,记录决策并定义撤销机制。
访问控制应回答四个问题:哪个设备正在请求什么资源?针对哪个工作流和时间窗口?遵循什么策略?在允许或拒绝访问时保留了什么证据?
明确紧急和降级运行模式
审阅当前的 AMR 安全标准指南 并咨询合格的安全和设施审查员。定义火灾报警、应急电源、电梯召回、出口阻塞、网络丢失、访问拒绝、控制器故障、电量不足、定位丢失和人工干预时的行为。响应方式可以是等待、停止、移动至允许的停靠点、返回、重新规划路线或移交给人工处理;所有方案必须针对特定场地进行设计和测试。
分层进行调试
- 在受控环境中验证接口契约。
- 独立测试每一扇门、电梯、网络区域和访问规则。
- 在低流量时段运行端到端任务。
- 添加真实的人员、推车、延迟、拒绝访问和故障场景。
- 演练监控、现场响应、远程支持和手动回退流程。
- 记录验收证据、未决风险、配置版本和负责人。
不要因为完成了一次正常路线就认为集成已达到生产就绪状态。验收需要可重复的正常行为、受限的故障行为以及医院团队能够操作的支持模型。
来源与范围
本指南结合了所引用的主要来源与编辑决策框架。它不构成市场报价、结果承诺或现场评估的替代,也不提供法律、财务、临床、网络安全或安全方面的建议。
- Open-RMF 演示 — Open-RMF 项目 / Open Robotics
- SP 800-153:无线局域网 (WLAN) 安全指南 — 美国国家标准与技术研究院 (NIST)
- 实施零信任架构 — 美国国家标准与技术研究院
- 高人流量医院环境下自主送药机器人的可行性研究:电梯使用考量 — 数字健康 / SAGE
迈出下一步
将路线、建筑系统、网络区域、访问规则及应急预案纳入跨职能评估: 评估您的医院集成范围.
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。