巡检机器人与 CMMS、历史数据库及报警流程集成
一套用于将巡检机器人观测数据接入历史数据库、CMMS 记录及可追溯维护工作流的数据契约与报警质量框架。
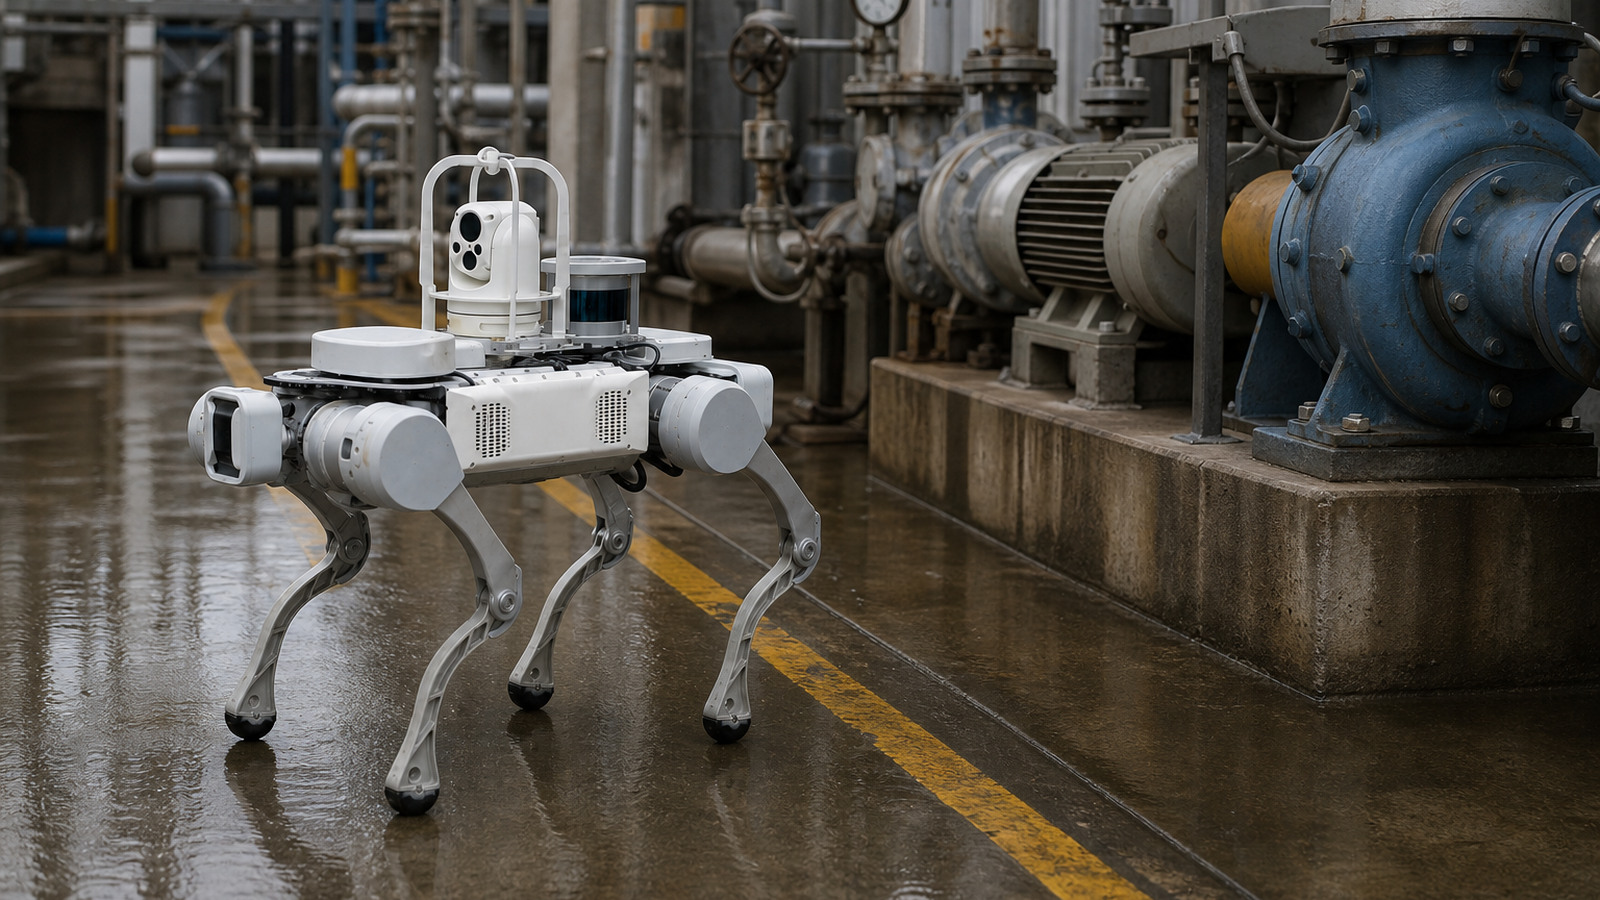
巡检机器人采集的观测数据量往往超过维护团队的处理能力。将所有读数直接发送至 CMMS 并不能解决问题,反而可能导致重复工作、无效报警,以及无法追溯至具体资产、任务或证据的记录。
集成系统应表现为一个受控的决策流水线:保存原始证据、标准化身份与时间、评估数据质量、应用经批准的状态规则、将结果路由至相应的负责人或系统,并将闭环证据反馈给巡检程序。
将证据存储与维护行动分离
历史数据库与 CMMS 服务于不同的需求。历史数据库用于保存时间序列数据和事件,以供趋势分析、回放和调查;CMMS 则用于管理资产、维护决策、作业计划和维修历史。并非每一条保留的观测记录都需要生成工单,且工单也不应成为原始证据的唯一副本。
OPC UA 第 11 部分定义了数据和事件的历史访问方式。OPC UA 第 9 部分则对状态、唯一标识符、确认和验证进行了建模。这些标准虽未涵盖整个巡检工作流的设计,但提供了有用的语义参考:即可以对某种状态进行观测和确认,而不一定意味着纠正措施已完成。
采用五阶段架构
一种实用的模式是:机器人与传感器采集;边缘标准化与质量检查;历史数据库或受控证据存储;状态与处置服务;最后是 CMMS 警报、巡检任务或工单。闭环路径将验证后的发现、执行的工作、误报状态及资产状况反馈给分析负责人。
保持机器人端接口的边界清晰。它应发布已接受的数据契约和健康状态,而非包含所有现场特定的维护规则。同样,CMMS 连接器也应保持边界清晰:它应以幂等方式创建或更新记录并反馈错误,而不是私自决定严重程度的定义。
在开发连接器之前先定义数据契约
下表是一个 Warpify 模型框架。这仅是一个用于集成设计的说明性场景,并非标准配置,也不代表所有机器人、历史数据库或 CMMS 都支持这些字段。请与系统负责人共同选择适用的字段、协议和保留控制策略。
横向滚动以查看并比较所有列。
| 字段组 | 最小内容 | 作用 |
|---|---|---|
| 标识 | 资产、位置、机器人、任务、观测及关联 ID | 防止告警与被检资产及原始任务记录脱节 |
| 时间与质量 | 事件时间、来源时区、时钟质量、数值、单位及数据质量状态 | 支持排序、趋势对比及可疑输入剔除 |
| 决策背景 | 规则或模型版本、限值、严重程度、置信度及抑制状态 | 在逻辑变更后仍可复核处置依据 |
| 证据 | 原始记录指针、图像或波形 URI、校验和及保留类别 | 保留可追溯的原始证据,避免复制不受控文件 |
| 工作流状态 | 负责人、确认状态、处置结果、CMMS 工单 ID 及闭环反馈 | 将观测与行动衔接,并以经验证的结果推动改进 |
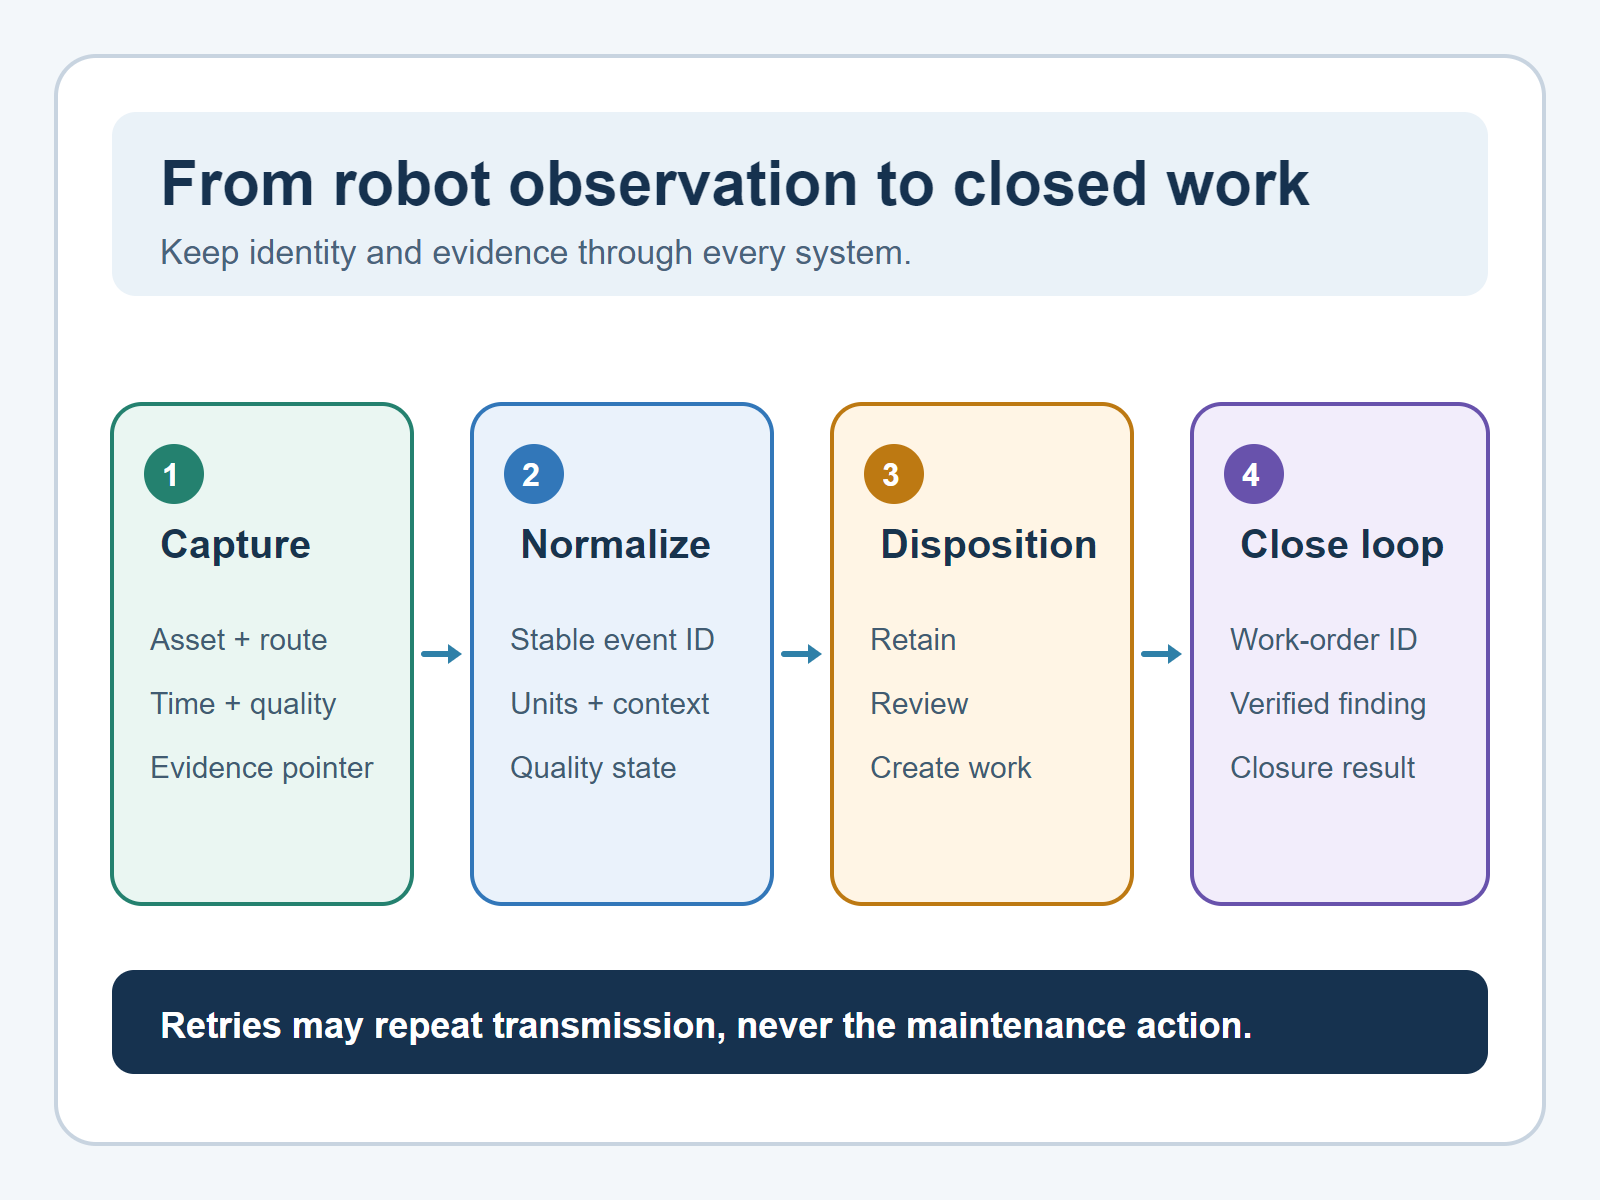
在各系统间使用统一的资产标识。如果机器人的路径规划称某个对象为“pump-7”,历史数据库称其为“P-007”,而 CMMS 使用不同的位置记录,则应建立受控的映射关系并进行版本管理。切勿在事故发生时要求操作员手动核对身份。
在传感器或路径变更时保持数据含义的一致性
只有在测量背景已知的情况下,时间序列数据才具有可比性。应记录传感器标识、校准或验证状态(如适用)、单位、采样或聚合规则、机器人位姿或观测点、任务版本以及解释该数值所需的环境限定条件。当传感器、载荷、路径航点或处理模型发生变更时,应创建新的版本边界,而不是将不兼容的数据直接追加到同一趋势中。
为每个受监控资产和观测方法定义调试基准。基准应包括已知良好的证据、预期的数据质量状态以及经批准使用的规则版本。当趋势发生偏移时,这为维护人员提供了一个参考:他们可以判断究竟是资产发生了变化、测量方式发生了变化,还是决策逻辑发生了变化。
在创建工单前设置报警质量门控
定义处置类别,例如仅保留、通知审核、安排确认性巡检、创建计划内工作,或根据批准的现场程序立即升级。门控应检查数据质量、资产身份、时钟状态、规则版本、持久性、重复或抖动行为、现有未结工作、维护状态以及是否强制要求人工验证步骤。
OPC UA 包含保留条件、确认、抑制、搁置和审计等概念。IBM Maximo 记录的测量限值可触发警报或带有作业计划的工单。产品功能因版本和配置而异,请务必核实实际部署的系统。更重要的是,应明确现场策略,界定何时将观测结果转化为可执行的操作——技术应当是该策略的执行工具,而非制定者。
针对重复数据和接口故障进行设计
利用稳定的事件标识和预期的处理结果创建幂等键。重试操作不应创建重复的工单。记录连接器的尝试次数、目标响应及最终记录 ID。如果 CMMS 不可用,应将操作加入队列,并设置过期和升级策略;切勿因尝试过传输就将该条件标记为已处理。
当规则发生变更时,应在每个生成的条件旁保留其版本信息。这有助于团队解释为何两个相似的观测结果会有不同的处理方式,并能在不重写原始记录的情况下回溯历史证据。
保护 OT 与企业网络之间的边界
NIST SP 800-82 建议在保障性能、可靠性和安全性的前提下保护 OT 系统。优先选择代理式、最小权限的接口,而非广泛的直接访问。分配服务身份、限制写入路径、审查远程访问、保护内容存储库之外的凭据、监控连接器健康状况,并将集成变更纳入 OT 变更控制流程。CMMS 工单的写入操作绝不能为物理控制系统创建不受控的后门。
使用已知结果测试完整链路
使用正向和负向对照测试:包括已知范围内的读数、已知的可执行条件、质量异常、资产映射缺失、重复事件、延迟事件、时钟错误、被抑制的条件、CMMS 中断以及关闭反馈。既要验证已创建的记录,也要验证不应存在的记录是否确实未被创建。
从符合条件的观测结果出发,报告覆盖范围,包括已接受的身份、可用的证据、处理结果、工单创建以及闭环结果。仅凭连接器的正常运行时间百分比,无法证明维护部门收到了正确的工单。
通过能够改进巡检程序的处理代码实现闭环:包括已确认条件、未发现故障、资产错误、测量错误、重复、阈值不适用、已修复、经授权推迟或需要监控。保留自由文本以提供背景信息,但应使用受控代码进行分析。按资产、任务和规则版本审查误报和漏报情况;切勿仅凭技术人员未经核实的评论来重新训练或调整逻辑。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。