多品牌机器人集成:设计可维护的解决方案技术栈
一套基于稳定契约、标准化事件、有界适配器和明确职责构建的可维护多品牌机器人技术栈。
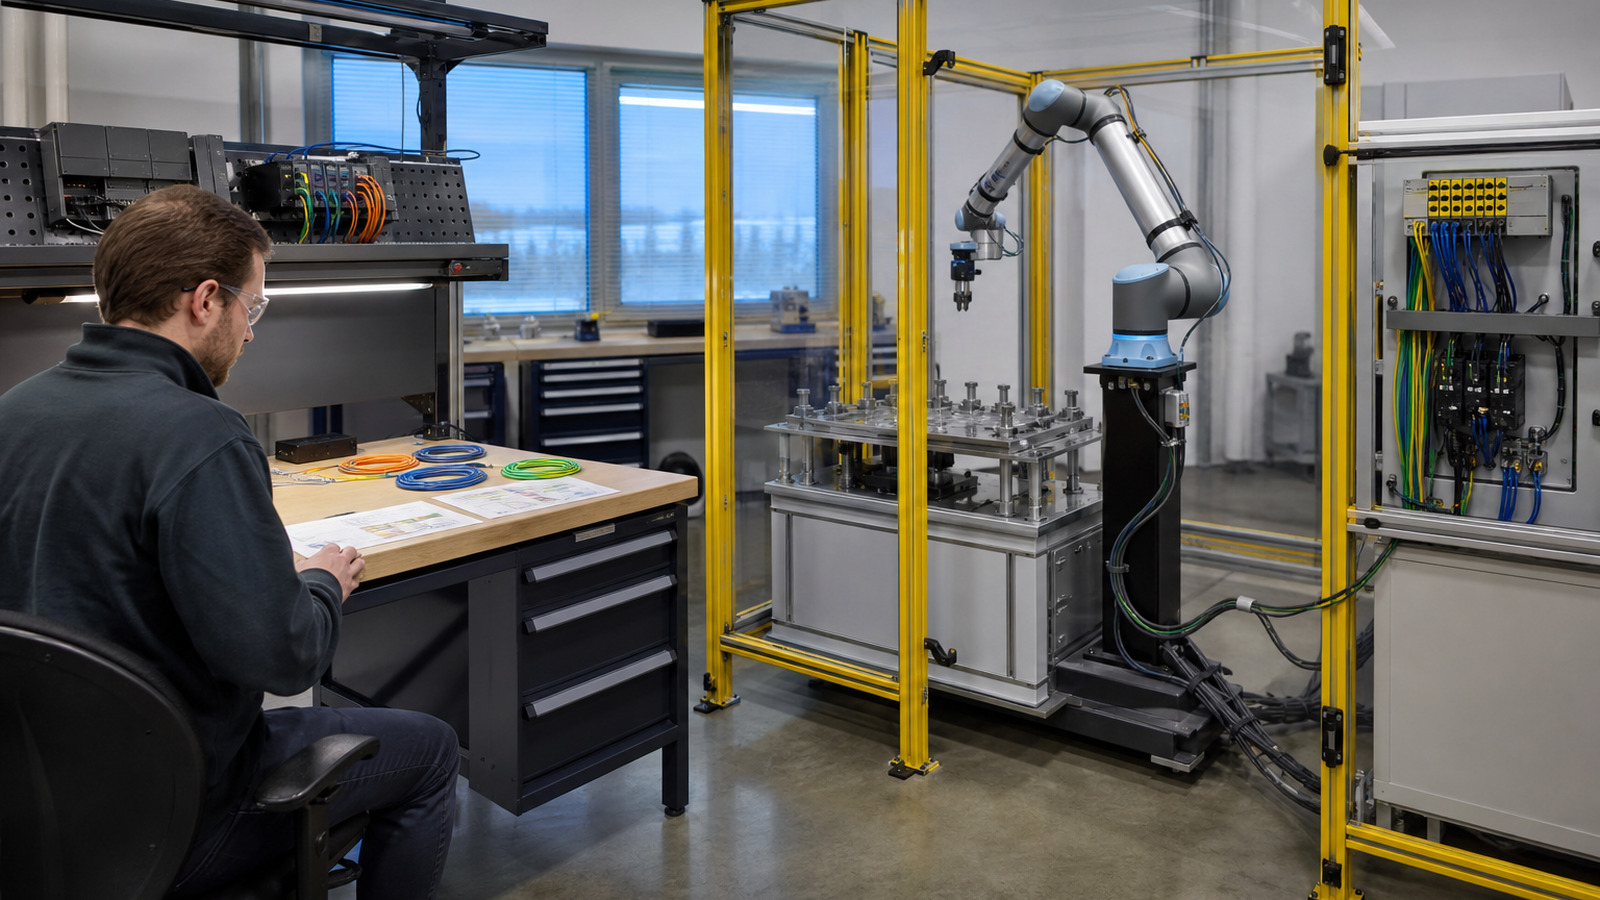
当业务流程直接依赖于各供应商的 API、状态名称和异常行为时,多品牌机器人集成会变得成本高昂。首次部署或许可行,但随后的每一次软件升级、车队扩容或站点变更,都会成倍增加回归测试的工作量。
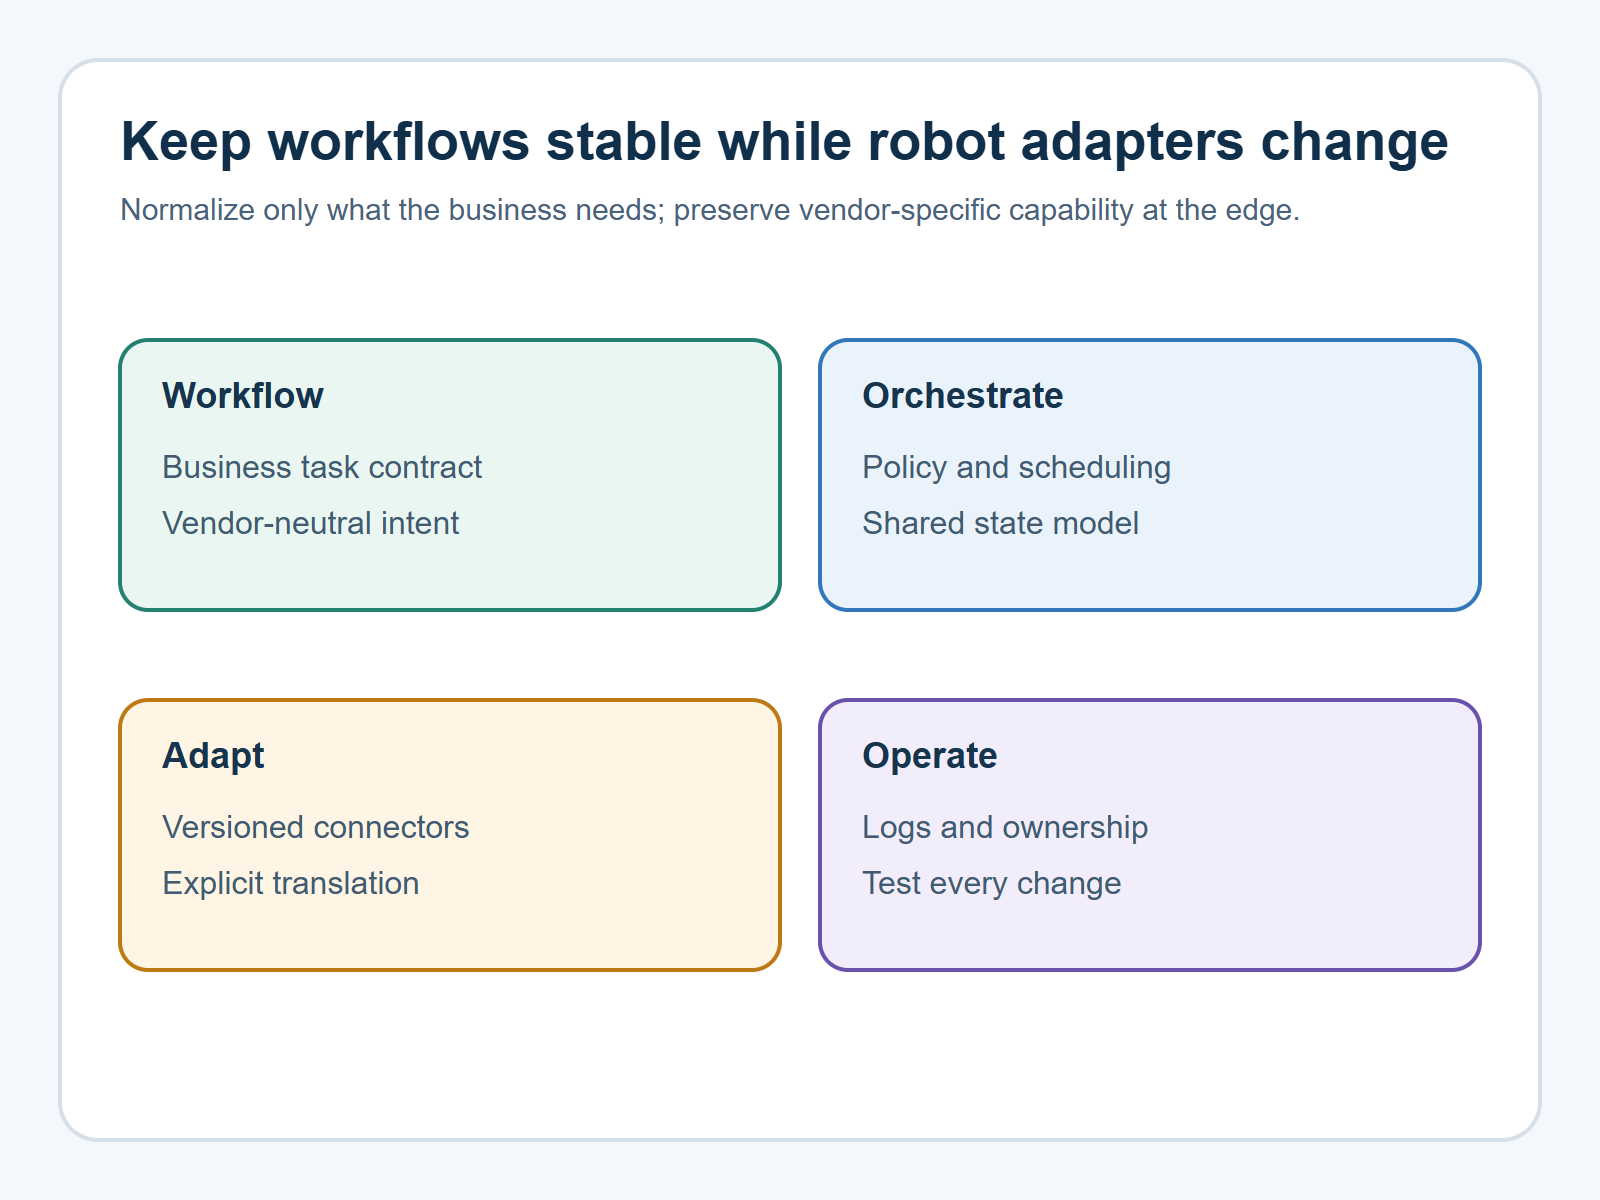
一个可维护的解决方案栈应在受限的供应商适配器之上建立稳定的契约。它在规范化共享工作流所需信息的同时,无需强求所有机器人具备完全相同的功能。其目标是实现受控的差异化,而非强制的同质化。
从工作流契约开始
在选择协议字段之前,先明确业务需求以及何为成功的服务。工作流契约应定义任务类型、起点、终点、载荷限制、优先级、完成凭证、取消规则及异常归属。不应将供应商特定的任务标识符作为业务概念直接暴露。
将能力发现与任务意图分离开来。编排器需要了解车队是否能服务于请求的区域、载荷或接口,但不应假设所有车队处理地图、充电、交通或恢复的方式都完全一致。
将标准视为契约,而非万能的互操作性方案
VDA 5050 定义了移动机器人与中央主控系统之间的通信,而 MassRobotics AMR 互操作性标准则侧重于共享车队信息。OPC UA 配套规范提供了另一种共享领域模型的模式。这些标准是有效的边界,但无法替代对站点工作流、安全性、语义、异常处理和职责的设计。
记录每个适配器所支持的标准版本及可选功能。将一致性与端到端的互操作性视为不同的声明。两款产品即便实现了相同的规范,在可选行为、时序、坐标约定或操作恢复方面仍可能存在分歧。
规范化最小可用状态模型
为共享服务必须做出的决策创建规范模型:可用性、任务生命周期、位置或区域、运行模式、阻塞条件及时间戳质量。同时保留原始供应商事件与规范化事件,以便进行诊断。
避免使用抹杀重要细节的通用模型。如果某款机器人支持安全舱状态或专用机械臂,应将其作为声明的能力暴露出来,而不是发明一个会误导工作流的“最小公分母”字段。
限制每个适配器
适配器应负责转换命令和事件、执行版本规则、管理身份验证、处理重试并呈现供应商特定的故障。它不应悄悄包含业务策略。如果路由优先级或任务资格逻辑存在于某个连接器中,那么相同的策略在不同品牌间就会出现重复且不一致的实现。
为适配器设置明确的超时时间、幂等性规则和熔断机制。定义如何处理重复命令、延迟事件、乱序消息和临时断连。保留从工作流请求到供应商命令及最终凭证的全链路关联标识符。
按层级分配职责
横向滚动以查看并比较所有列。
| 层级 | 稳定的职责范围 | 常见变更触发因素 |
|---|---|---|
| 工作流 | 业务目标及完成证据 | 流程或政策变更 |
| 任务编排 | 任务准入、优先级及跨车队规则 | 现场运营模式变化 |
| 适配器 | 供应商协议与语义转换 | API 或固件版本变化 |
| 运营 | 监控、事件分派及变更控制 | 版本发布或支持安排变化 |
确保可观测性覆盖整个技术栈
仪表盘应能回答任务所在位置、等待原因、当前由哪个组件负责下一步操作以及凭证是否完整。使用同步时钟、结构化事件和一致的严重性级别。监控适配器健康状况、队列时长、命令延迟、被拒任务、干预原因及陈旧状态。
保留可重现的证据集以用于事故分析和回归测试,并遵守安全与隐私控制。仅凭仪表盘上的红色警示截图,不足以诊断故障是由工作流、编排器、适配器、网络还是机器人引起的。
管理版本并测试契约
维护一份涵盖机器人软件、适配器版本、标准版本、编排器版本及站点配置的兼容性矩阵。契约测试应验证命令格式、状态转换、故障映射和时序假设。在推广变更之前,务必针对关键工作流和异常情况运行端到端测试。
采用分阶段发布和回滚路径。供应商 API 的升级不应强制要求所有业务流程同时变更。反之,也不要仅仅为了避免变更而保留不安全或不受支持的集成。
应用 Warpify 的 机器人集成方法 以及 合作伙伴计划评估指南、 合作伙伴赋能框架 和相关的 部署门禁框架。如果您的技术栈边界不明确,请 规划您的集成边界。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。