工厂安防机器人案例研究:每日 43 次巡逻任务
此为 Warpify 真实客户部署案例,已对敏感信息进行脱敏处理。案例展示了两台安防巡检机器人如何支持每日 43 次任务及一项已归档的财务案例。
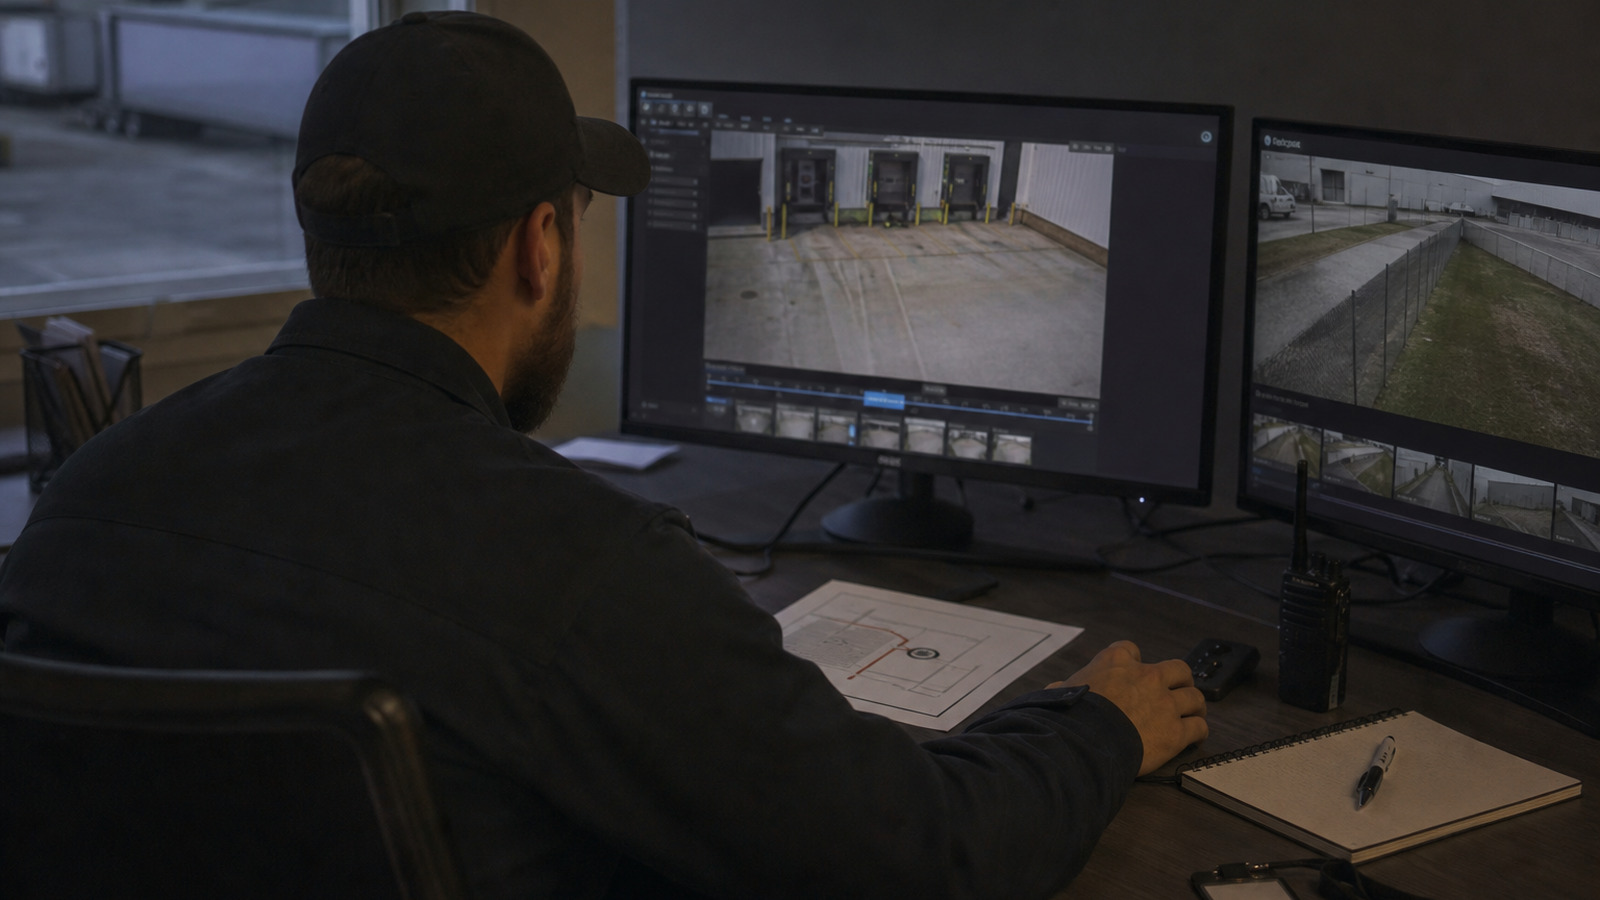
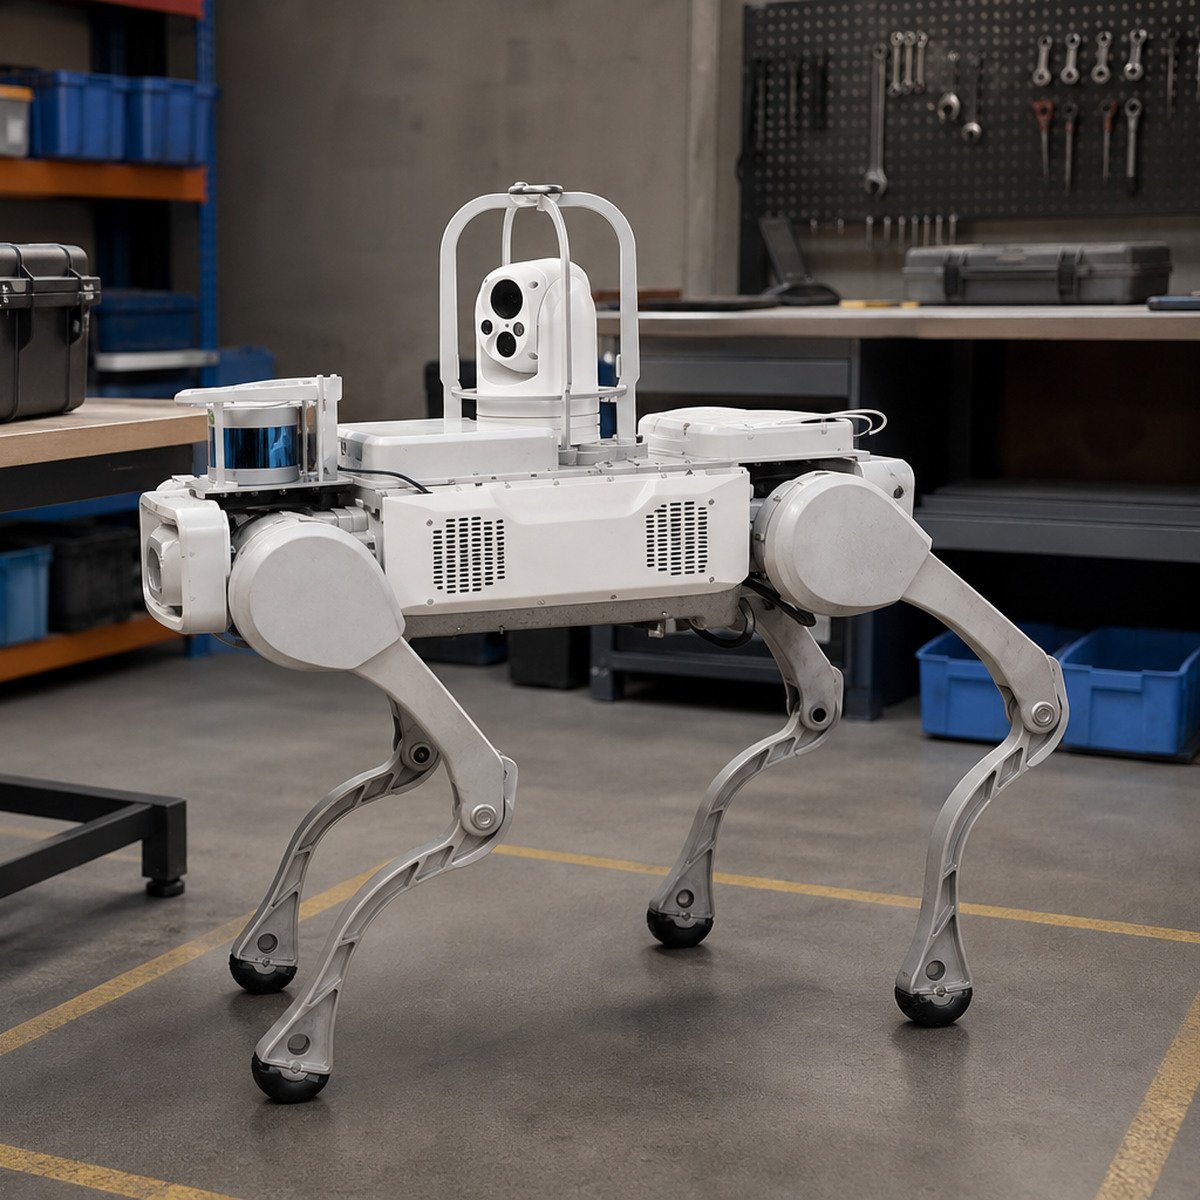
一家实行多班制的工厂部署了两台自动安防巡检机器人,旨在提升重复性巡逻覆盖的稳定性,同时将出入管理、调查、应急响应及问责等核心职能保留在安保人员手中。
项目稳定运行记录显示,机器人每天执行 43 次任务,任务完成率达 97.1%,并从日常巡逻中释放了约 14.7 小时的安保人力。为保护客户机密的“机器人即服务”(RaaS)价格,公开财务分析采用了指数化经济模型,以便读者在无需了解具体金额的情况下理解其评估方法。
场景概览
横向滚动以查看并比较所有列。
| 决策因素 | 项目记录 | 状态 |
|---|---|---|
| 运行环境 | 持续运营的大型制造与仓储现场,包含室内及室外路线 | 真实项目,已匿名化 |
| 部署 | 两台自主安防巡检机器人,一台主要在室内,另一台主要在室外运行 | 真实项目,已匿名化;型号未披露 |
| 试点 | 为期十周,涵盖基准采集、受控测试、实际班次运行及稳定运行阶段 | 项目记录 |
| 运行记录 | 每天 43 次任务;完成率 97.1%;每天释放约 14.7 小时安保人员工时 | 项目实测数据;保密记录已经审查并批准披露 |
| 财务结果 | 首年可兑现成本节省 ROI 为 5.7%;效益成本比为 1.057x;简单成本等值期为 11.3 个月 | 根据已核实的保密输入计算;未经独立审计 |
运营背景与决策
该工厂此前已配备安保人员、固定摄像头、门禁系统及事故处理流程,但缺乏可重复的物理巡视能力。装卸区作业、承包商到访、文书处理、员工协助及突发事件往往会导致低优先级巡逻任务被延误。若通过加班或增加人手来提高巡逻频率,将会在不改变巡逻执行方式的前提下增加运营成本。
因此,该项目的核心问题并非“机器人能否取代安保人员?”,而是: 移动传感平台能够承担哪些可预测的巡视任务,同时确保所有需要授权、判断或响应的决策仍由训练有素的人员完成?
基准与衡量边界
评估范围涵盖了日间、傍晚及夜间的各项活动,包括:路线长度与时长;门禁、装卸区、围栏及公用设施检查;叉车与卡车交叉路口;强光、雨天、冰冻天气及路面融雪盐的影响;通信覆盖;应急路线;隐私区域;充电;清洁以及人工恢复作业。
项目记录显示,每天有 43 次适合的任务:包括 26 次预定巡逻回路和 17 次针对门禁、装卸区、热成像或障碍物的短时检查。记录显示,平均每次任务相当于人工巡逻 20.5 分钟。
释放产能计算: 43 次任务 × 20.5 分钟 = 881.5 分钟,即每天 14.69 小时。为便于公开报告,取整为每天 14.7 个安保工时。释放的时间即为运营产能;只有在批准的排班计划中存在可实际避免的加班、临时替岗或增补覆盖时,这些时间才能转化为现金价值。
约束、排除项与职责
机器人仅作为移动传感与记录平台。它们不执行身份验证、门禁决策、对抗、拘留、应急指挥、执法协调或最终事故定性。
安保人员仍负责审核警报、调查异常、接触人员、管理紧急情况、保存证据、在路线变更后重新发布路线,以及在超出批准范围时停止机器人运行。
新泽西州的安保人员要求取决于具体的人员配置和合同安排。此次部署并未将机器人视为注册安保人员,也未利用自动化手段规避应由合格人员履行的职责。
记录在案的机器人工作流程
- Dispatch: the security desk released a scheduled or targeted mission only when the route was available.
- Observe: the robot followed an approved route and collected time-stamped evidence in permitted zones.
- Alert: defined door, obstruction, thermal, vehicle, or route exceptions were sent to the security desk.
- Decide: a person classified the alert, checked operational context, and selected the response.
- Close: the team recorded the outcome, restored the route if appropriate, and retained evidence under the approved policy.
室内与室外路线是分开设计的,因为交通、天气、路面状况、传感需求、充电及恢复作业各不相同。公开版本特意省略了制造商和型号;其他工厂在选择平台时,应在验证自身载荷、路线、环境、支持、隐私及集成需求后进行决策。
已验证的范围与部署假设
第 1-3 周确立了基准与风险边界。第 4-5 周涵盖了地图绘制、充电、网络分段、停止与避让区域设置以及警报集成。第 6 周测试了保护性停止、恢复、强光、雨天、阈值、通信中断、充电及正常交通之外的升级处理。第 7-9 周引入了获批的实时路线。第 10 周将稳定运行情况与基准进行对比,并设定了规模化扩展的门槛。
试点期间的变更
叉车交叉路口: 重复的保护性停车导致两条路线的通行时间难以预测。通过设置地理围栏让行点和限制调度窗口,路线运行速度虽有所放缓,但可靠性得到了提升。
误报: 反光包装材料、不锈钢表面以及不断变化的装卸平台灯光导致了大量无效警报。我们对此调整了摄像头角度、阈值以及人工验证规则。
缺乏操作背景: 拖车作业期间正常开启的装卸门会引发重复警报。通过引入基于装卸平台时间表的限时规则,在不影响非工作时间升级机制的前提下,屏蔽了此类预期内的状况。
天气与清洁: 雨水、道路融雪盐和冷凝水影响了室外传感器窗口。班前检查、使用经批准的清洁材料以及针对天气的限制措施已纳入操作规程。
隐私问题: 已向员工说明了允许的路线、禁止进入的区域、传感配置、数据保留期限及升级处理权责。任何对外发布的关于数据保留或功能禁用的声明,必须与经批准的项目配置保持一致。
记录的运营成果
横向滚动以查看并比较所有列。
| 指标 | 记录结果 | 解释 |
|---|---|---|
| 已完成任务 | 每天 43 次 | 提供可重复的移动观察覆盖 |
| 任务完成率 | 97.1% | 低于 100%;仍需异常处理与恢复 |
| 释放的安保人员工时 | 约 14.7 小时/天 | 转移的是例行巡逻行走工作,不代表自动减员 |
| 人工干预 | 每 100 次任务 2.6 次 | 人工支持仍是日常运行的一部分 |
| 与机器人相关的重大安全事件 | 记录的试点期间为 0 起 | 仅代表特定时段的观察,不保证未来安全表现 |
模型、公式、证据和数据质量,不披露解决方案价格
已执行的商业条款属于保密信息。因此,公开模型将首年客户总成本(包括批准范围内的服务、部署、集成、培训和支持)设定为 100 的指数。
只有可实现预算的节约才计入硬回报计算。重新分配到调查、审计支持、培训或其他高价值工作的时间,除非现场能将其与经批准的现金流项目挂钩,否则仅视为运营价值。
横向滚动以查看并比较所有列。
| 财务指标 | 指数化结果 | 公式 |
|---|---|---|
| 客户首年完整成本 | 100.0 | 已核实的保密成本基准 |
| 年度可在预算中兑现的节省 | 105.7 | 经核实可避免的预算支出 ÷ 保密成本 × 100 |
| 首年净可兑现价值 | 5.7 | 105.7 − 100.0 |
| 首年可兑现成本节省 ROI | 5.7% | (105.7 − 100.0) ÷ 100.0 |
| 效益成本比 | 1.057x | 105.7 ÷ 100.0 |
| 简单成本等值期 | 11.3 个月 | 100.0 ÷ 105.7 × 12 |
11.3 个月的数字是基于稳定年度运行率的简单成本等效周期,并非字面意义上的现金回本时间表。实际现金流时间取决于发票日期、业务增长速度、服务抵扣、税费以及避免的覆盖成本何时计入预算。
敏感性与盈亏平衡
基准案例的首年利润空间较窄:年度硬性节约需达到基准预估值的 94.6% 才能覆盖首年指数化成本。若下降幅度超过约 5.4%,首年硬性节约的投资回报率将变为负值。
- Downside: at 90% of base hard savings, the benefit-cost ratio is approximately 0.95x and first-year ROI is approximately −4.9%.
- Base: at the recorded model inputs, the ratio is 1.057x and ROI is 5.7%.
- Upside: at 115% of base hard savings, the ratio is approximately 1.22x and ROI is approximately 21.6%.
影响最大的因素包括预算中真正可避免的覆盖范围、任务完成度、干预与停机时间、支持范围、天气限制,以及首年实施成本与稳态服务成本之间的差异。
可能改变结果的因素
如果路线发生变更、车辆冲突增加、天气状况超出验证范围、警报无人处理、通信不可靠、机器人无法使用、清洁工作被遗漏,或者释放的时间无法转化为可避免的预算,结果可能会变差。如果现场在不增加相应支持成本的情况下增加了合适的路线,或者比计划更有效地减少了额外覆盖范围,结果则会改善。
运营风险、局限性、异常处理、隐私及运营技术(OT)安全
仅靠障碍物检测不足以构成安全保障。该项目采用了路线风险评估、停止与让行区域、受限调度窗口、紧急路线控制、人工恢复、变更管理以及受过培训的人员监督。OSHA 要求疏散路线必须保持畅通,而现行的 ANSI/A3 R15.08 标准则涵盖了工业移动机器人的设计、集成及用户责任。
机器人服务与生产运营技术(OT)相互隔离,且在停机期间仍保留了手动安全流程。NIST SP 800-82 Rev. 3 支持将性能、可靠性和安全性作为 OT 安全设计的一部分。隐私配置必须具备明确的目的性,并进行记录;当路线、传感、数据保留或访问权限发生变化时,必须进行审查。
证据与来源边界
运营数据和机密财务输入均来自匿名化的项目记录。公开来源仅用于提供外部背景信息:新泽西州的工资与就业法规、工业移动机器人安全、疏散路线、OT 安全、隐私风险管理,以及向美国证券交易委员会提交的广泛的供应商报告订阅基准。这些来源并不能独立证明该客户的实际结果。
真正的现场评估应核实的内容
- Which patrols and targeted checks are stable, repeatable, and valuable.
- Whether released time can reduce a real budget line rather than merely move work.
- Traffic, surface, weather, communications, charging, cleaning, and recovery conditions.
- Who owns alerts, exceptions, evidence, maintenance, support, and change control.
- Which areas and sensing functions are permitted, restricted, or prohibited.
- Whether the commercial model remains viable in downside and break-even cases.
下一步:申请您的安保巡逻工作流程评估
Warpify Robotics 帮助工厂团队衡量巡逻需求、界定人机责任边界、在不泄露机密产品定价的情况下评估平台适用性,并构建针对特定现场的运营与财务案例。
从 以工作流程为先的机器人评估方法开始,比较 机器人即服务(RaaS)方案,或 申请终端用户工作流程评估。
使用 Warpify 的 安保巡逻机器人解决方案 页面,以确定路线、观察、隐私、人工升级、充电、恢复和验收边界,而无需将此工厂试点推广至其他环境。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。