发电厂与变电站巡检机器人:部署前准备框架
在发电厂或变电站部署机器人之前,请先评估路线、检测载荷、证据质量、回收方案及现场管控措施。
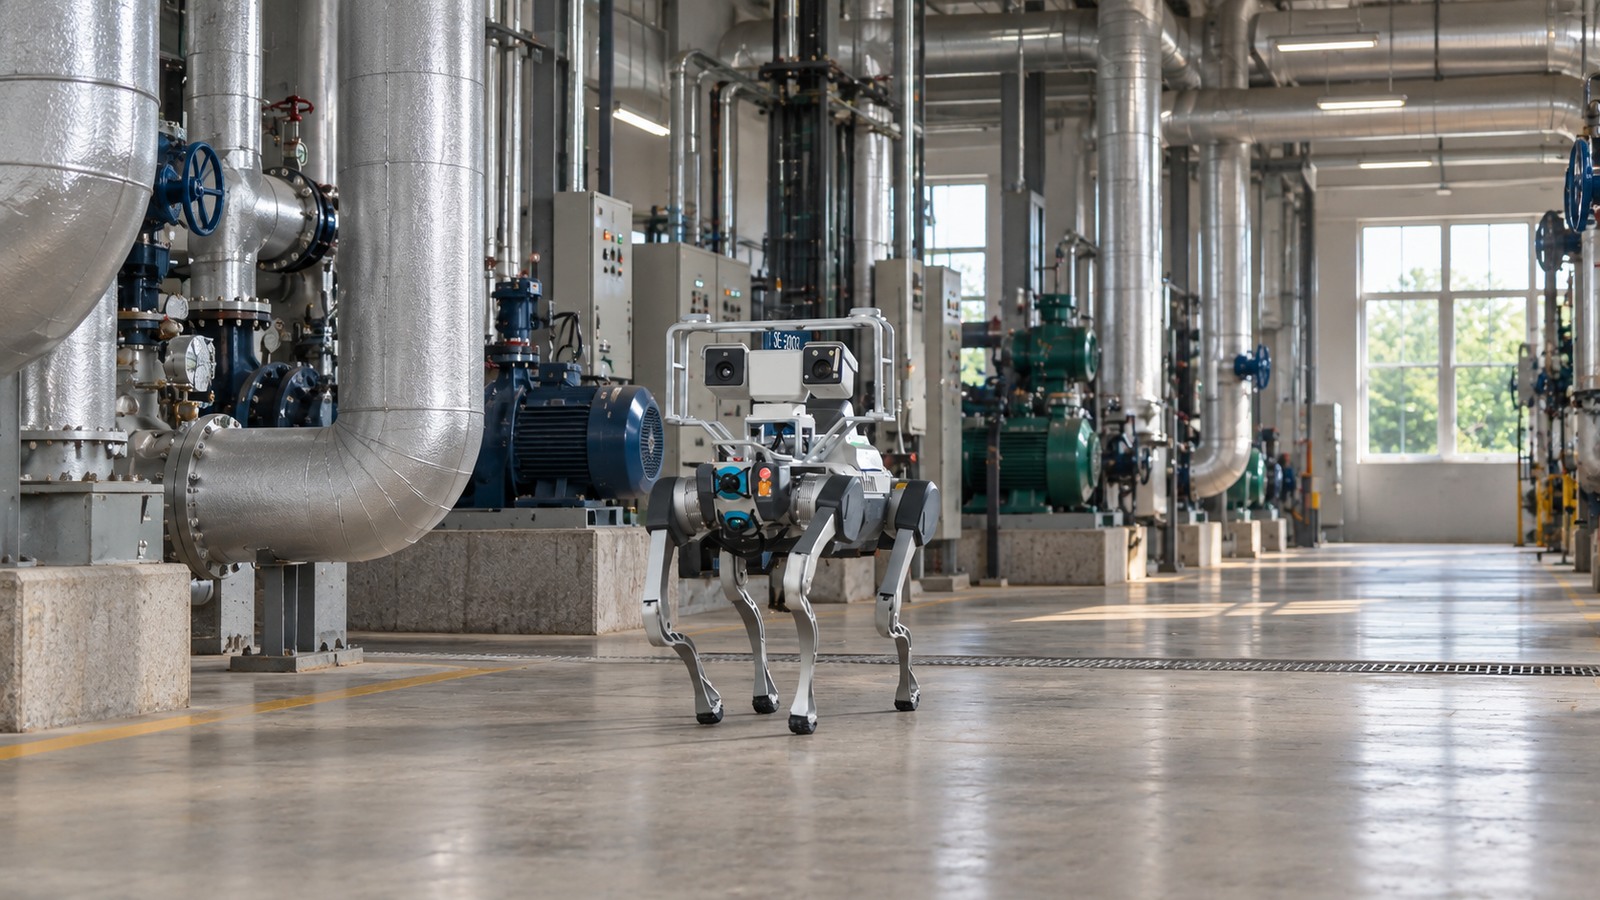
评估发电厂巡检机器人时,应基于巡检决策进行考量:哪些资产需要观测、什么样的读数才算有效、以及发现异常情况时由谁负责响应。在变电站通道内移动只是该项服务的一部分。有效的就绪评估应将路径访问、传感器能力、证据质量以及电厂现有的运行权限有机结合起来。
本框架旨在探讨观测与巡检规划。它并不授权进行电气作业、倒闸操作、进入受限区域或在带电设备附近进行作业。现场电气和安全管理部门必须确定其允许的应用范围和条件。首先从以下范围开始: 工业巡检机器人,然后评估具体的巡检路线和读数点。
在绘制路线图之前,先建立读数点登记册
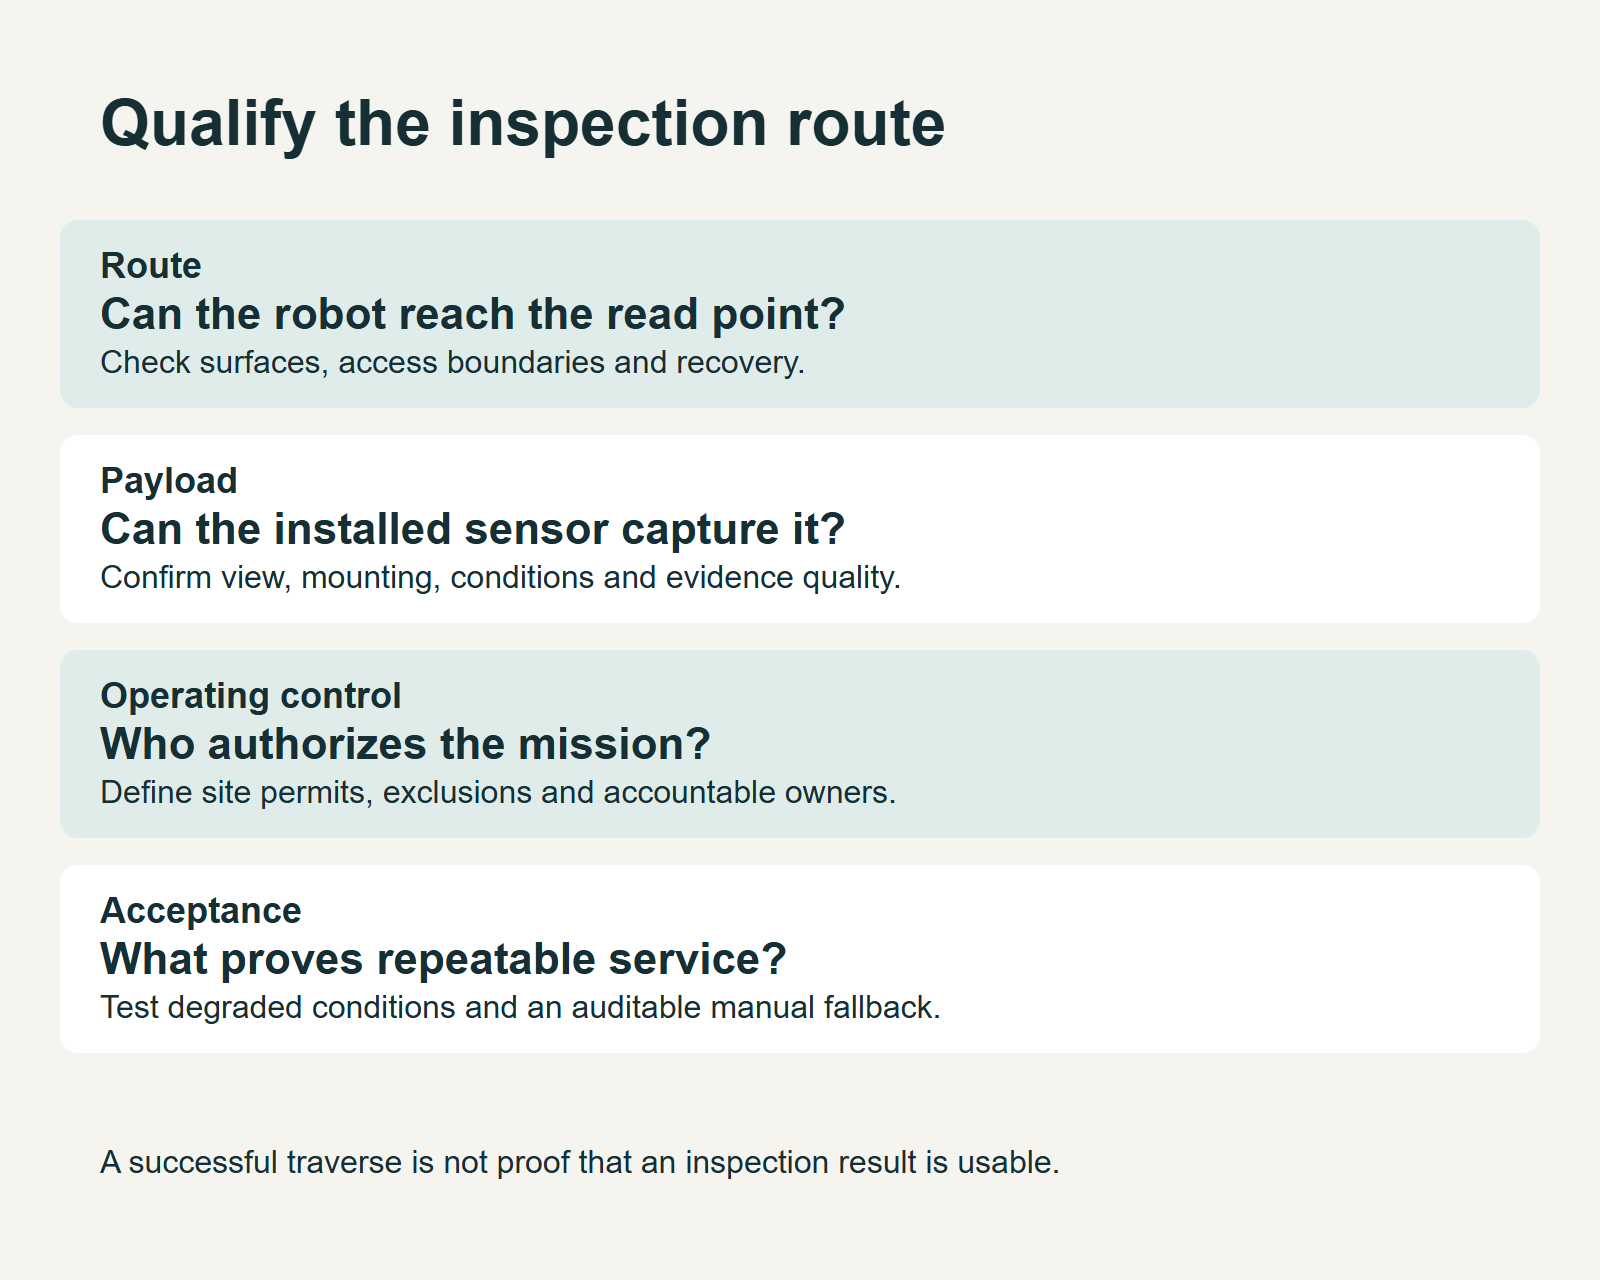
针对每一项拟议的观测任务,记录资产标识符、物理位置、所需模态、巡检问题、频率、允许的视角、预期输出以及升级处理负责人。将视觉仪表读数、热成像观测和其他传感任务区分开来。机器人的移动能力评级并不能证明其有效载荷能够产生所需的证据。
将读数点标记为可访问、有条件可访问或当前范围外。并记录原因:封闭的外壳可能会遮挡相关组件;眩光可能会妨碍可靠的视觉读数;运行状态的变化可能会影响结果解读。对于拟议系统无法验证的任务,应保留人工或现有的仪表巡检方式。
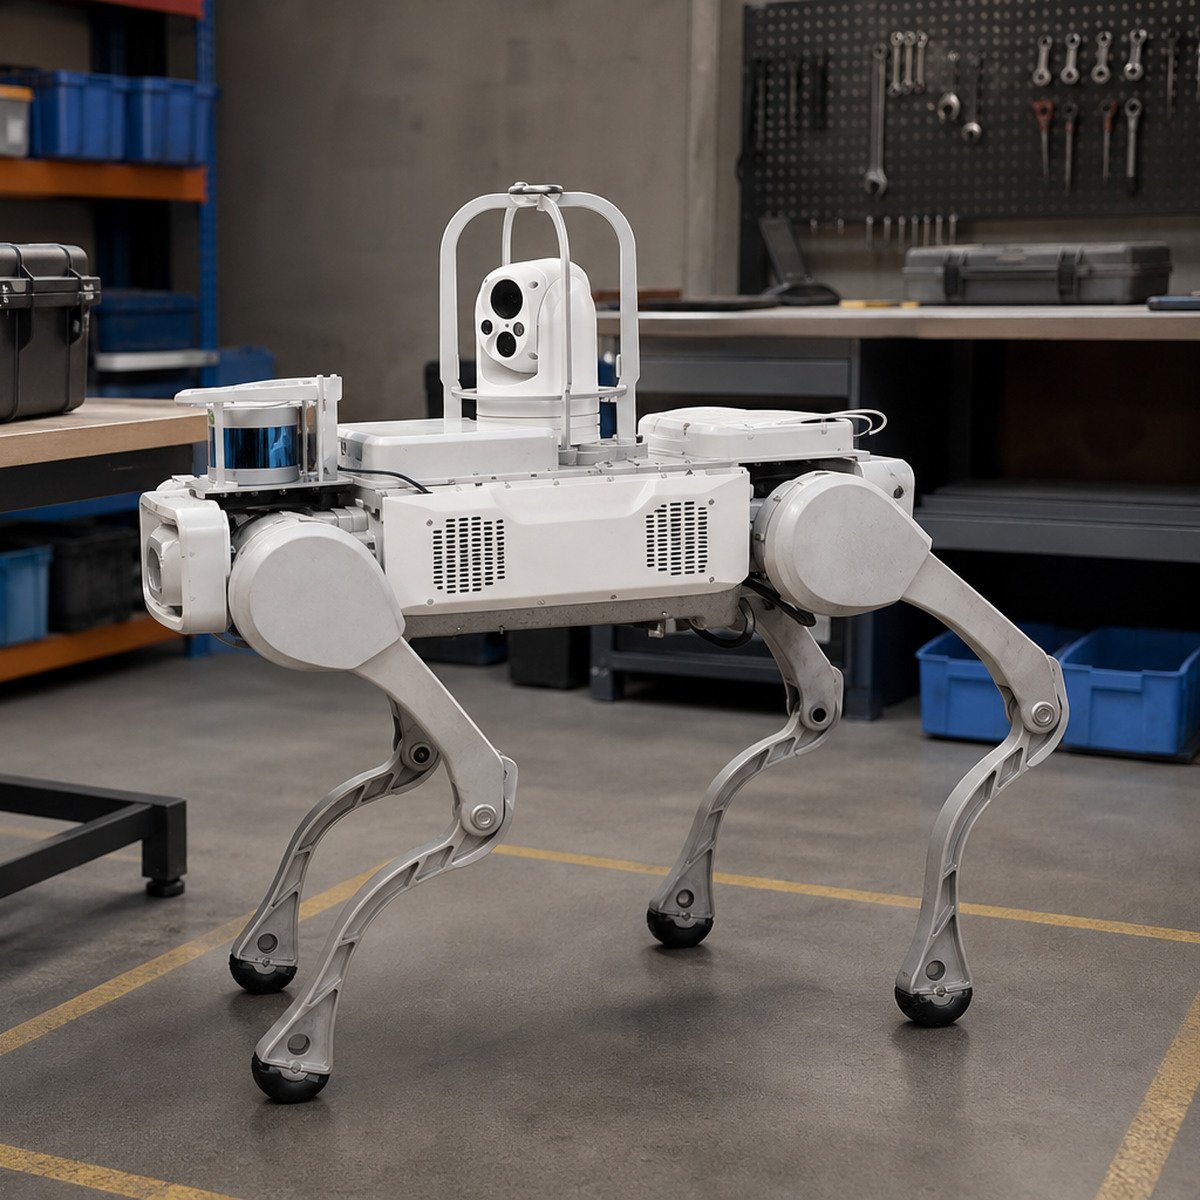
DEEP Robotics 的官方电力巡检资料描述了其解决方案中的视觉和红外传感功能。这仅证明了制造商提供的应用方案,并不代表特定的电厂、巡检目标或集成方案已获得验收。
将平台和有效载荷与允许的路线相匹配
勘测地面、台阶、格栅、门槛、排水设施、照明、天气暴露情况、无线电覆盖范围、门禁和救援通道。评估完整的配置系统,包括传感器有效载荷、安装方式、布线以及任何防护硬件。向供应商索取配置特定的限制条件和支持性测试证据。
不要认为具备爬楼梯能力就意味着获准使用任何工业楼梯。路线的适用性还取决于几何结构、状况、交通流量、救援通道和现场规则。同样,外壳防护声明并不能证明其适用于所有化学、热力或危险区域条件。
《 巡检路线设计指南 》可以在确定运行边界后为航点规划提供支持。在程序和已确认的路线配置中,必须明确标注禁止区域和临时排除区域。
将观测与电厂控制分离开来
梳理完整的信息路径:传感器采集、资产关联、质量检查、解读、警报和人工处置。确定该系统是作为观测辅助工具、定期巡检服务,还是维护工作流的输入端。切勿因未定义的集成,而让巡检警报演变为未经审查的控制指令。
对于每一项警报,都要保留原始观测数据、时间戳、运行环境、质量标记和目标记录。明确由谁来决定该观测结果是否需要进一步巡检、维护操作或电厂响应。低置信度的读数应产生明确的异常报告,而不是静默地显示为正常结果。
通过现场业主审查安全和网络安全
在美国,OSHA 29 CFR 1910.269 包含了针对相关电力作业的要求。其适用性取决于具体工作和安装情况。合格的现场人员必须确定相关的控制措施;本文并不将机器人视为电气安全程序的替代品。
针对运营技术网络安全,NIST SP 800-82 第 3 版在性能、可靠性和安全性的基础上探讨了安全性。在巡检项目中记录网络边界、身份验证、远程支持访问、更新控制、日志记录和恢复依赖关系。截至本文研究日期,第 4 版尚处于公开草案阶段,不应将其描述为最终的替代版本。
将远程连接视为一种定义的接口。明确说明当连接不可用时机器人可以执行的操作、如何保留证据,以及谁有权授权恢复连接。在受控测试中验证所选系统的实际行为。
围绕可用的巡检覆盖范围进行验收设计
统计可用且关联正确的观测结果以及已完成的任务。将路线完成情况、读点覆盖率、不可读结果、误报、漏检情况和人工干预区分开来。任务可能在仍有重要读数不可用的情况下结束。
与工厂的巡检专家共同构建评估集。包含具有代表性的目标类型、视角、光照、设备状态和已知的困难条件。将失败的尝试保留在分母中。与针对每种模态独立建立的参考标准进行对比;不要使用机器人自身的输出作为其真实值。
在扩展前测试异常路径
针对读点不可用、路线受阻、连接丢失和观测结果模糊的情况进行受控演练。首先商定安全的测试边界。记录检测、升级、手动回退以及重启所需的证据。如果恢复过程需要非计划内人员进入不可接受的区域,即使普通任务能够成功,这也是一个设计问题。
就绪决策应明确已接受的观测结果、排除的任务、运行条件、负责的审核人员以及剩余的验证工作。仅当新的路线和读点具备同等证据时才进行扩展;仅增加覆盖面积并非一种验收方法。
将读点登记表和路线约束纳入 巡检工作流程评估。相比于要求功能列表最长的机器人,它们为选择平台和服务范围提供了更坚实的基础。
来源与范围
- NIST SP 800-82 Rev. 3:运营技术安全指南 — OT 安全必须考虑性能、可靠性和安全约束,而非特定地点的合规性审批。
- OSHA 1910.269:电力生产、传输和分配 — 美国电力作业要求具有明确的适用范围,而非全球通用的机器人认证。
- DEEP Robotics:电力巡检应用 — 制造商对巡检应用和传感器的描述,不保证现场实施结果。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。