从机器人试点到正式运营:如何制定可靠的验收标准
这是一道生产验收关卡,旨在测试可重复性、异常恢复、所有权和证据,而非仅仅是一场经过精心包装的试点演示。
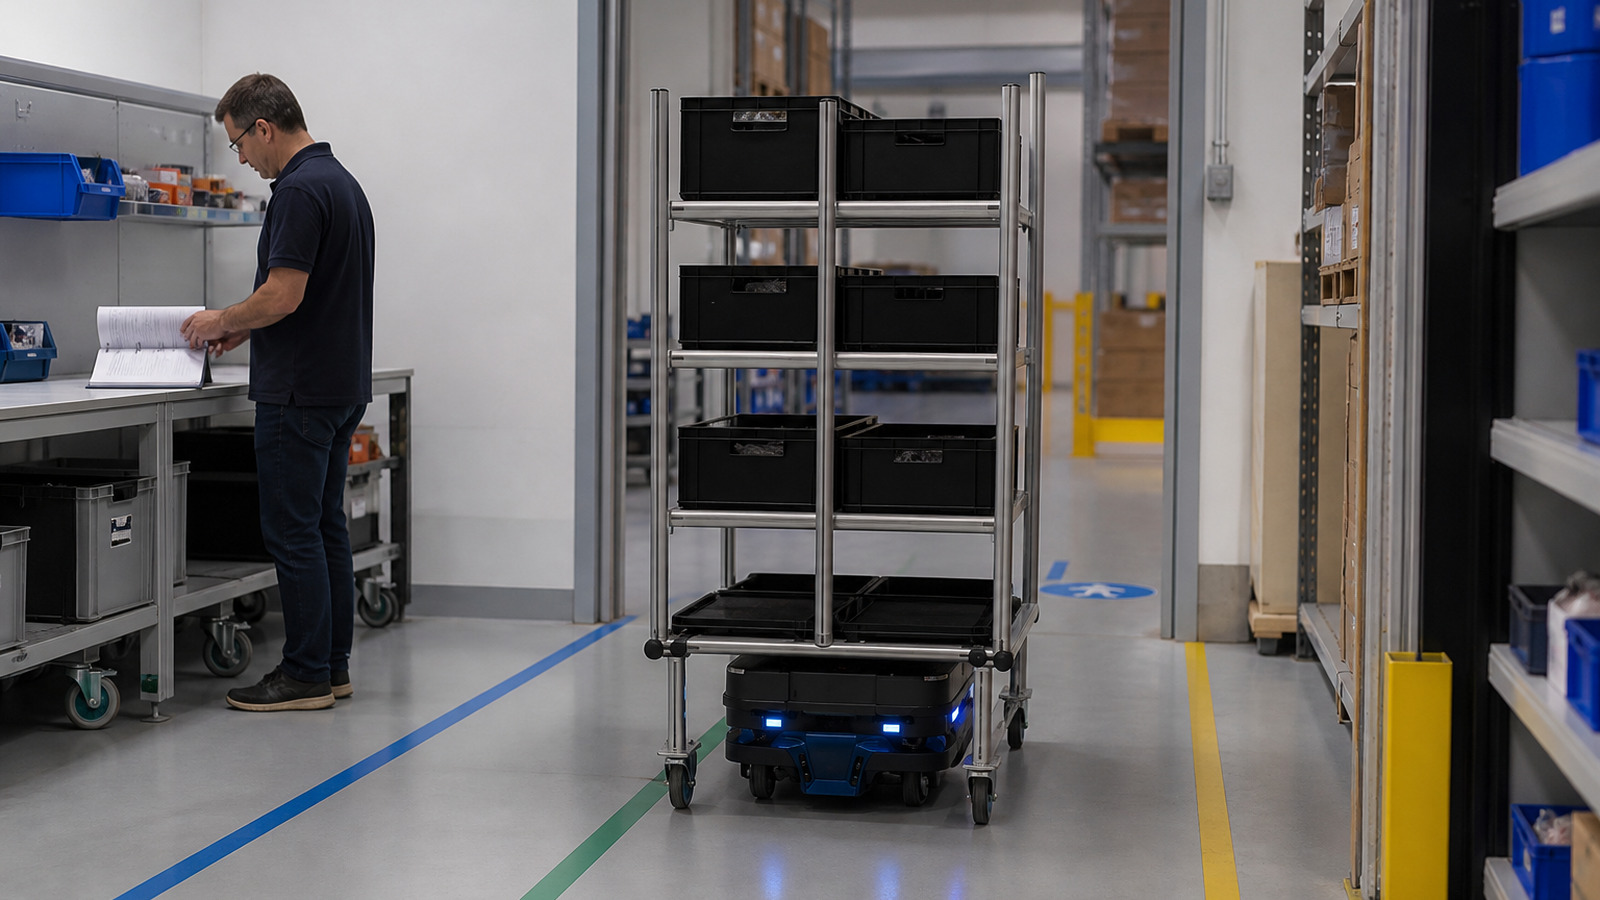
机器人试点项目看起来可能很成功,但未必适合投入生产。演示环节或许能完成路线导航、运送预期负载并打动利益相关者,但其背后可能悄悄依赖于低流量环境、专家监督、手动重置或排除了极端情况。生产验收必须回答一个更严峻的问题:既定的服务能否在代表性条件下、通过受控的异常处理和明确的责任归属,实现可重复的运行?
补救措施是在试点开始前就设定好验收门槛。明确界定运营范围、证据要求、强制性控制措施、故障规则和决策权限。这样一来,试点就不再是寻找令人鼓舞的轶事,而是一场针对生产就绪程度的结构化测试。
区分演示、试点和生产验收
演示旨在证明某项能力的可行性。试点是在受限环境中测试拟议的服务。生产验收则是授予在特定范围内运营该服务的许可。这些是不同的主张,应当提供不同的证据。
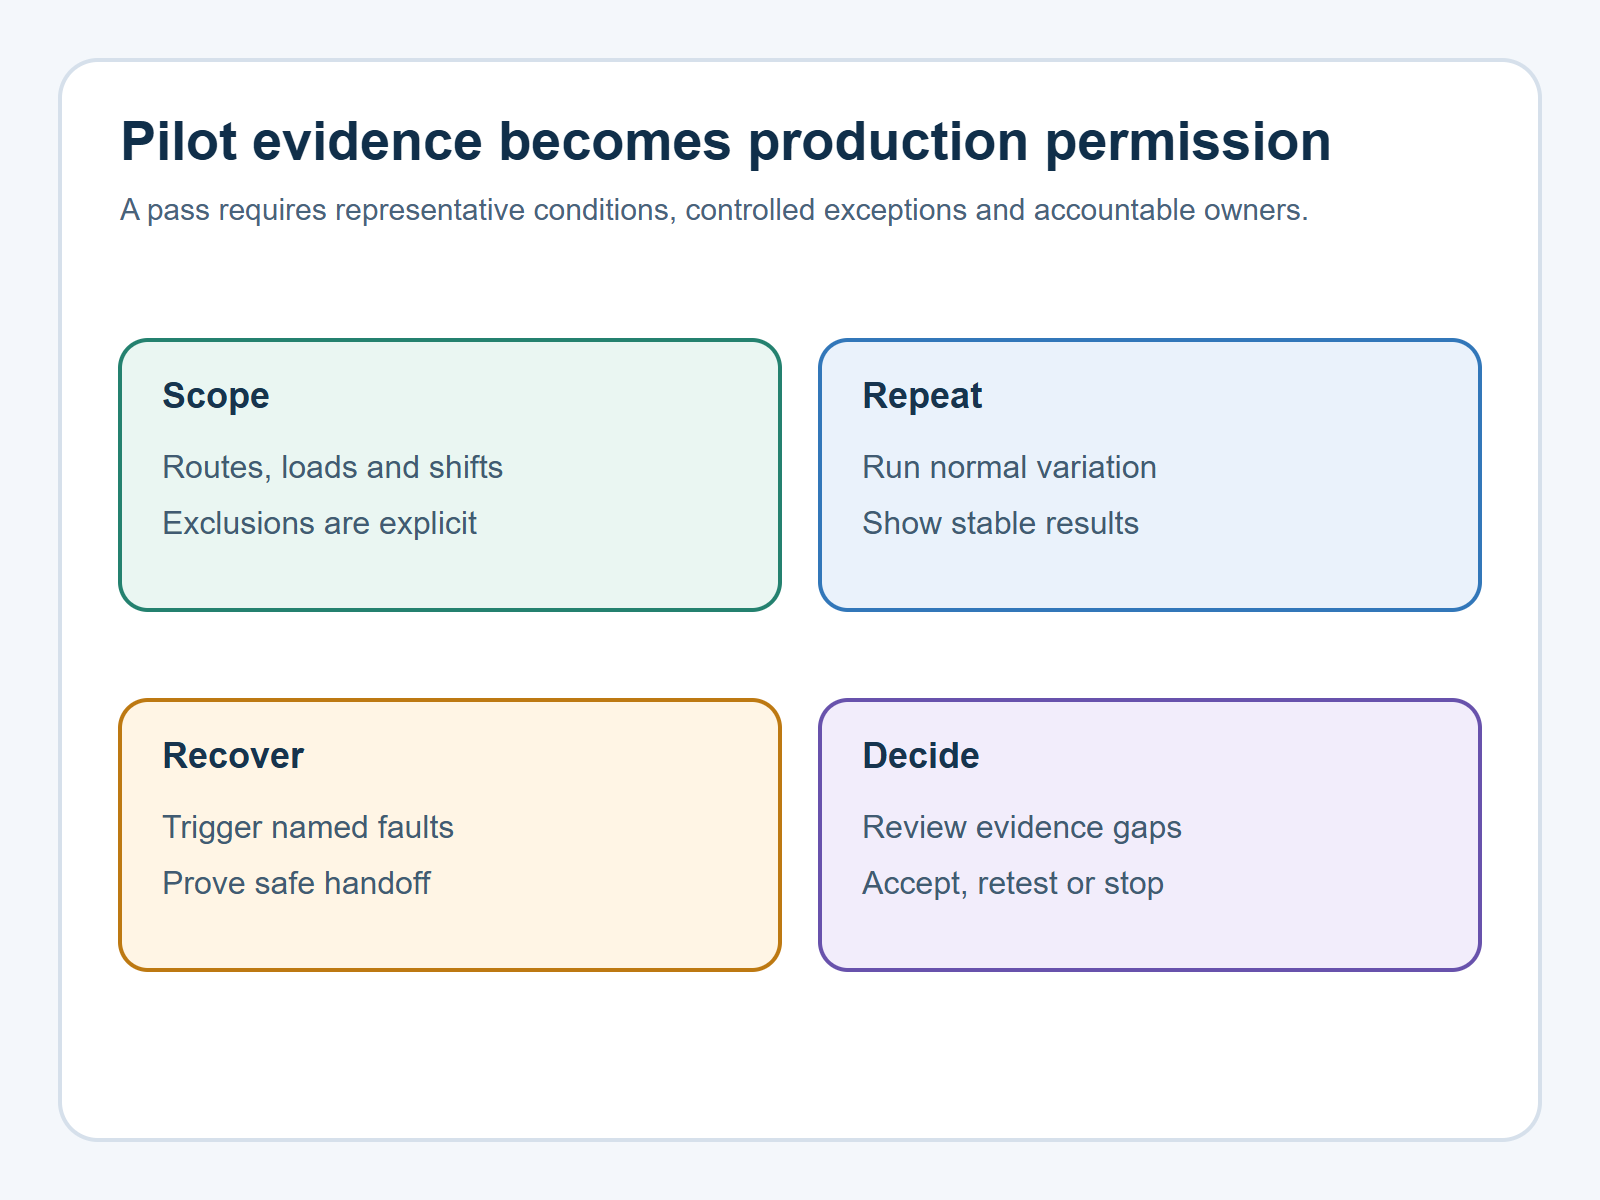
从你需要支持的生产声明开始,例如:“系统可以在这些班次中,通过这些接口和支持模式,在这些路线上执行这些负载移动。”每一项验收标准都应测试该声明的一部分。路线、负载、运营窗口、交通状况、网络依赖、门禁、电梯、人员、维护覆盖范围和禁止场景都应包含在范围内。
基于需求、风险和运营构建验收门槛
NASA 的验收标准指南强调在验收测试前建立标准,并将其追溯至需求。尽管 NASA 的指南并非商业机器人认证,但这种严谨性对机器人项目同样适用。创建一个可追溯矩阵,将每一项需求或重大风险与测试方法、证据负责人、通过条件和处置结果关联起来。
使用三类标准。性能标准涵盖服务质量和时效性。控制标准涵盖安全、安保、访问权限、变更控制和必要程序。运营模式标准涵盖培训、支持、事故责任归属、备件、监控和恢复。整体完成率高绝不能掩盖关键控制项的失败。
测试可重复性,而非最佳表现
一次完美的运行只能证明可能性,而非稳定性。定义未来服务将经历的各种变化:不同的班次、路线方向、负载类型、交通时段、操作员、电池状态和接口条件。执行足够多的代表性任务,以暴露反复出现的干预模式和长尾延迟。记录排除和取消的情况,而不是悄悄将其从分母中剔除。
记录完整的证据链:请求、调度、移动、交接、异常和关闭。在日志无法解释人工干预或环境条件的情况下,将系统日志与观察记录配对。如果证据窗口太窄或数据缺失,应记录为“证据不足”,而不是将不确定性转化为通过。
将异常恢复作为首要验收测试
生产服务由正常流程中断时的情况来定义。测试已批准的场景,例如路线受阻、目的地不可达、交接失败、通信中断、电量不足、定位恢复和人工服务替代。使用受控方法;切勿人为制造不安全条件。
针对每个场景,定义检测、安全状态、通知、人工负责人、时间预期、证据捕获和重启权限。只有当机器人与运营系统协同恢复至设计状态时,测试才算通过。技术人员通过未记录的变通方法救回系统,这属于发现的问题,而非成功的恢复。
使用决策表来防止通过平均值掩盖风险
横向滚动以查看并比较所有列。
| 结论 | 适用条件 | 所需记录 |
|---|---|---|
| 接受约定范围 | 所有强制控制项通过,且证据充分 | 签署确认的范围、配置及运行条件 |
| 修正并重新测试 | 存在可纠正的差距,尚不足以支持通过结论 | 负责人、纠正措施、受影响的测试及截止日期 |
| 停止 | 风险、能力或运营模式差距不可接受 | 原因、保留的证据及重启批准权限 |
保持生产声明的边界清晰
验收仅适用于经过测试的配置和运营范围。新的负载、建筑、电梯接口、软件版本或支持模式可能需要进行影响评估和部分重测。维护配置基准,并明确哪些变更会使先前的证据失效。
最终审查应包括未决风险、偏差、未解决的数据质量问题和验收条件。避免使用“有条件通过”这种模糊的妥协:明确每一项条件、责任人、截止日期以及若未解决的后果。
使用 Warpify 的 机器人集成方法 用于关联需求、现场就绪情况和验收证据。当未来的运营范围明确后, 规划您的生产验收关卡。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。