用于泄漏与异常检测的声学检测机器人
一种用于选择声学传感、建立基准、验证定位并将异常情况纳入维护决策的实用方法。
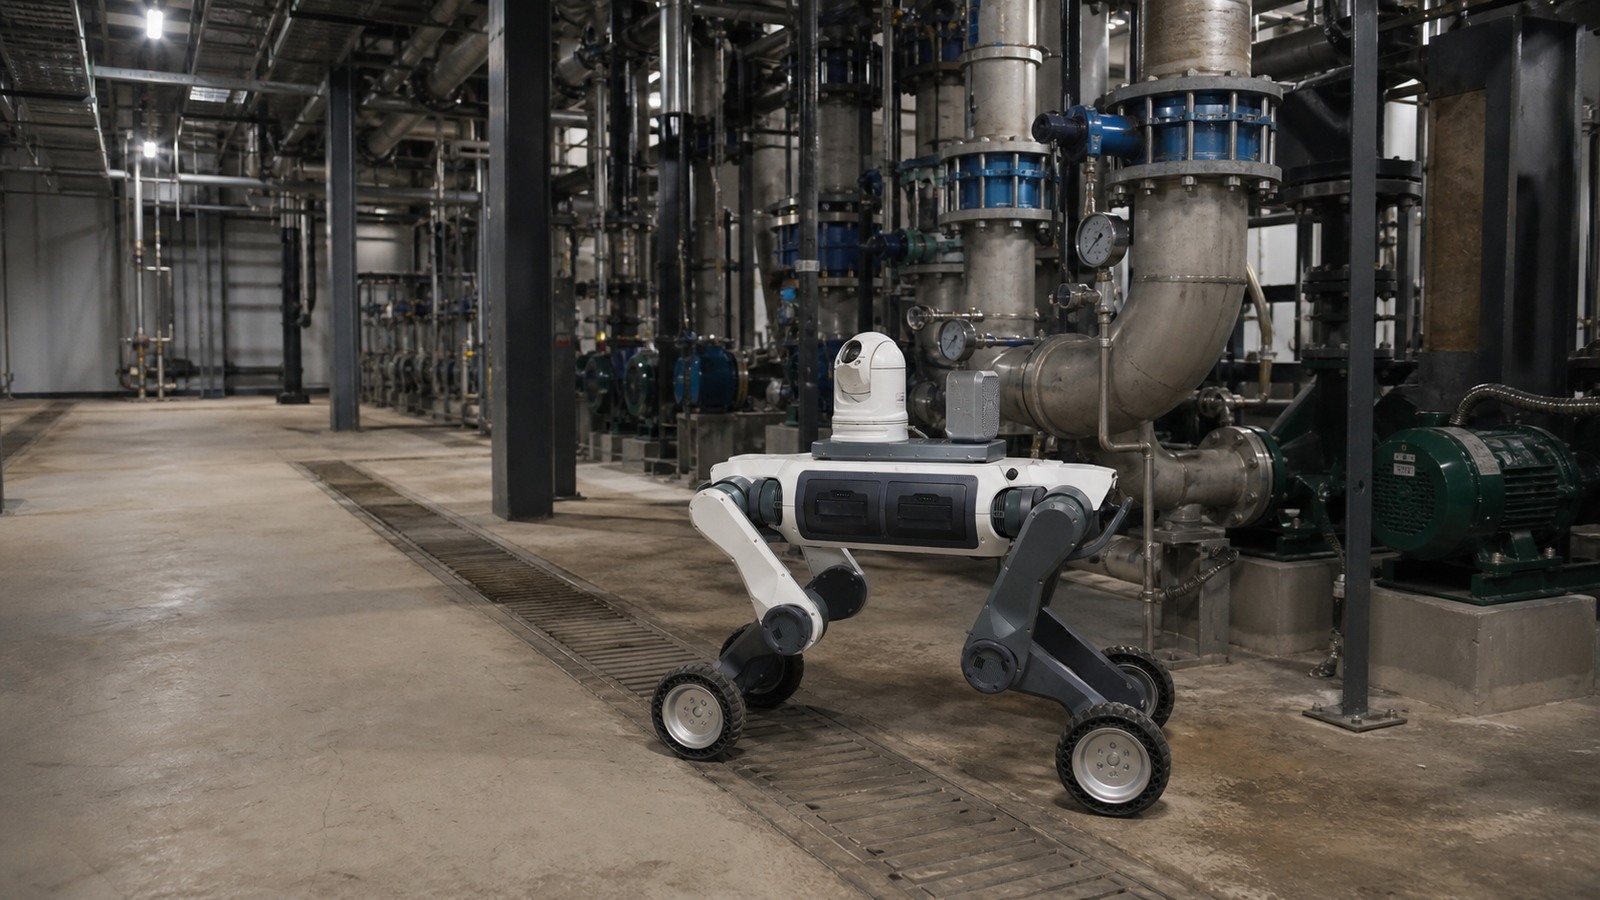
声学巡检机器人可以增加可重复的听觉和成像巡检轮次,但它并不能将每一个异常声音都自动判定为确定的泄漏或机械故障。实际决策的关键在于:巡检路线、传感器、采集方法和审核流程能否将可重复的异常与背景噪声区分开来,并将其转化为有据可查的维护行动。
从资产和故障问题入手,然后评估 工业巡检机器人工作流程。移动性只是其中一个层面。传感器范围、方向、背景条件、基准数据、资产识别、操作员审核和升级流程共同决定了结果是否有用。

针对物理信号选择声学方法
“声学巡检”涵盖多种方法。可听麦克风、超声波探测器、声学成像仪和接触式传感器观测的现象各不相同,且各有局限。压缩空气泄漏、蒸汽疏水阀状况、轴承异常和电气局部放电不应被视为可互换的检测目标。
美国能源部的运维指南明确了超声波在压力和真空泄漏、蒸汽疏水阀、轴承、泵、电机、齿轮箱以及电弧、爬电和电晕等电气现象中的应用。指南还指出,超声波在某些扫描应用中传播距离有限,可能需要专门的传感装置来扩大探测范围。因此,必须针对目标选择合适的方法和几何布局,而不是将其作为通用的负载随意添加。
编写读点规范
每个声学读点都应明确机器人旨在检测的目标以及如何获取有效的样本。内容应包括:
- 资产与组件: 识别阀门、接头、轴承、外壳或电气组件。
- 现象: 定义泄漏信号、机械特征或与放电相关的辐射。
- 传感器与频段: 记录设备、配置、相关频率范围和校准状态。
- 几何参数: 定义距离、方位、视场角及可接受的遮挡范围。
- 运行状态: 记录物料处理时的压力、负载、速度、阀门状态或类似工况。
- 背景环境: 描述周边设备、空气流动、反射及瞬态噪声。
- 数据采集: 指定驻留时间、重复次数以及辅助的视觉或热成像证据。
- 决策判定: 定义有效、不确定、无效及升级处理的结果。
仅有地图航点是不够的。机器人可能到达了正确位置,但传感器却朝向了错误的接头,或者目标设备未运行,亦或是背景设备干扰了测量结果。
在编写报警规则前先建立基准
声学异常检测需要对比基准。根据任务不同,这可以是已知正常的组件、在相似条件下对同一资产的重复观测,或是经过审核的特征模式。DOE 指南建议存储并分析超声波特征,对比设备配置;这支持采用基准与趋势分析法,而非简单粗暴的“声音大即异常”规则。
在预期的运行状态下收集基准数据。记录使对比有效的条件。如果泵、管线或风机的负载、压力或速度发生变化,信号的改变可能是正常的。工作流程应针对该状态进行归一化处理、转交人工审核,或拒绝对比不匹配的工况。
将定位与严重程度评估作为独立的决策步骤
声学成像仪有助于定位视野内的声源,但这并不等同于确定气体种类、泄漏率、经济损失、紧急程度或维修方案。请将这些问题分开处理:
- 是否存在可重复的声学信号?
- 系统能否将其定位到特定组件或限定区域?
- 是否有辅助证据来识别资产及其运行状态?
- 组织内部是否有评估严重程度的既定方法?
- 由谁来决定是进行检查、隔离、维修、监测还是忽略该信号?
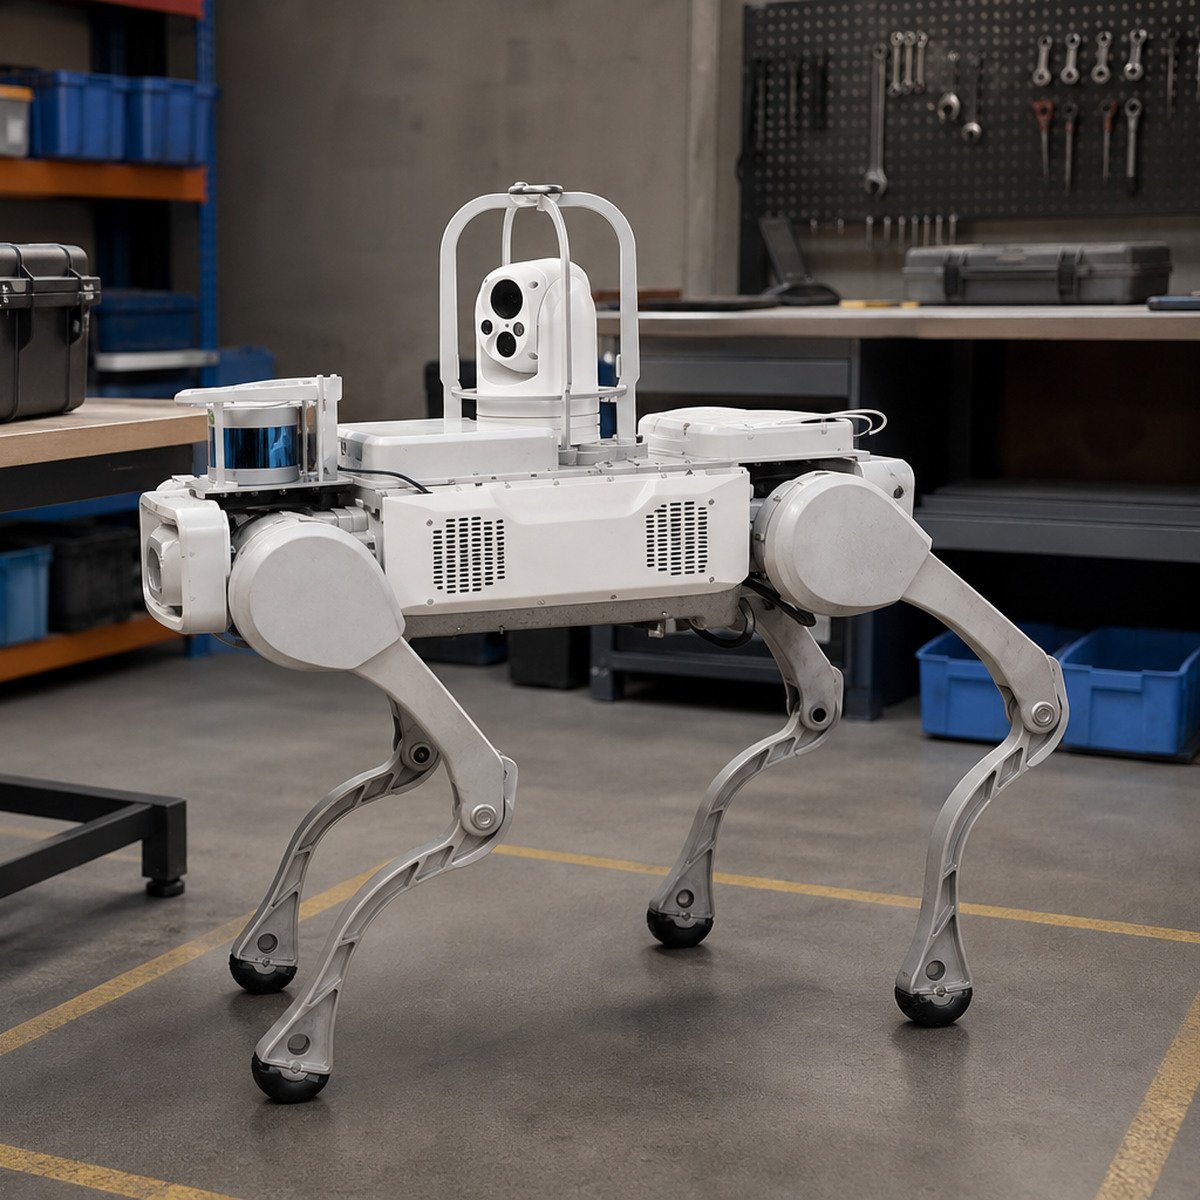
供应商文档可以证明移动式声学成像配置的可行性。例如,ANYbotics 记录了其 ANYmal 平台的声学成像和气体传感选项。这仅代表该特定配置产品的可行性证据,并不意味着任何机器人、摄像头或巡检路线都能达到同样的效果。
基于已知条件进行验证
在投入自主运行前,请在经现场批准的受控或安全模拟条件下测试传感链路。验证传感器响应、视场对齐、资产关联、时间戳记录及数据存储。测试中应包含已知的非事件和常见的背景噪声,以便团队了解当目标信号缺失时工作流程的表现。
随后,对各个读取点和巡检路径段进行验证。在允许的公差范围内改变机器人姿态,并测试预期的背景变化。评估该流程是否能够:
- 在目标状况出现时捕获可重复的信号;
- 若结论缺乏依据,请予以规避或标记;
- 将记录关联至正确的资产和路线版本;
- 识别无效采集并尝试进行经批准的重新采集;
- 将异常情况连同原始证据一并提交给相应的审核人员。
使用带标签的测试集,并记录误报、漏检、不确定样本及审核时间。请勿将这些指标合并为单一的路线完成率。
设计异常处理工作流
每一种声学异常都需要完整的生命周期管理。请定义初始分类、支撑数据、优先级规则、审核人员、确认时间、维护交接及结案证据。在政策允许的情况下,保留原始或经最小化处理的记录,并附带配置和环境背景信息。
警报用语应保持审慎。“阀门 V-104 附近存在声学异常;需进行审核”比“确认存在危险泄漏”更具可辩护性,除非传感和审核方法确实支持更强硬的结论。若涉及人员暴露或危险环境,请遵循现场的安全和气体监测程序,切勿仅依赖声学检测结果。
了解不适用条件
若出现以下情况,请暂停项目:无法从安全路线检测到目标信号、无法分离背景噪声、无法记录运行工况、载荷无法保持所需姿态、机器人产生不可接受的噪声,或团队缺乏合格的审核与维修流程。此外,对于需要接触式传感或移动载荷无法执行的认证测试方法的资产,声学检测可能也不适用。
使用试点验收清单
- 明确每一项资产、现象及维护决策。
- 选择传感方法及配置好的载荷。
- 记录姿态、运行状态、背景及采集规则。
- 建立已知正常与已知异常的基准证据。
- 测试定位、可重复性、无效样本处理及审核流程。
- 指定校准、清洁、数据、报警及维护的负责人。
- 核准用于描述不确定结果与确认结果的用语。
使用 工业巡检部署指南 在确定试点方案前,评估路径访问、通信及现场集成情况。
相关规划: 将每个声学读取点和异常路径纳入 自主巡检路径设计方法中。
来源与范围
本指南将主要维护指导和第一方产品文档应用于编辑决策方法。它不提供泄漏率计算、危险环境判定、电气安全决策或 Warpify 部署的证明。
- 运维最佳实践指南:3.0 版本 —— 美国能源部
- ANYmal 自主机器人巡检解决方案 —— ANYbotics
迈出下一步
请携带目标资产清单、声学记录样本及当前的升级流程,以进行范围评估: 申请工业巡检评估。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。