面向工业设施的巡检机器人部署指南
采用涵盖环境、传感、路径规划、安全、集成、验证及运营的五阶段工业巡检机器人部署方法。
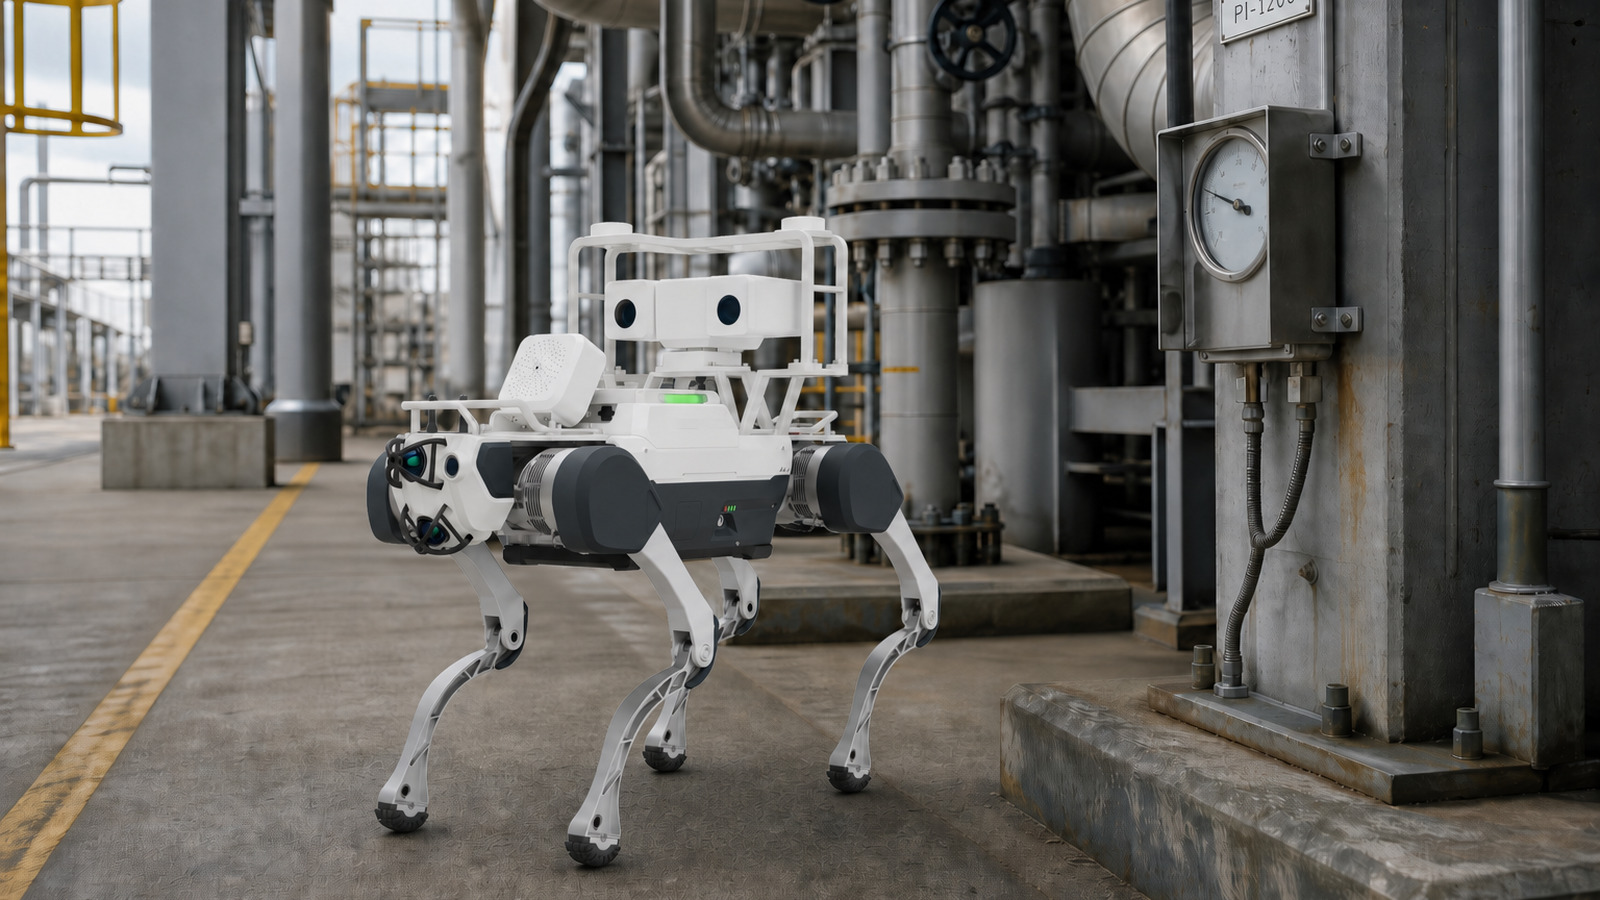
工业巡检机器人的部署应从测量任务和运行环境开始。目标不是让机器人进行巡逻,而是要在指定的读取点收集可用证据,将异常情况反馈给相关人员,并在完整系统能够安全执行的情况下降低风险。
本指南涵盖了移动巡检系统的规划与验证。它不能替代危险场所的设备认证或风险评估,也不提供通用的传感器配置方案。
明确巡检目标
列出需要观察的每一项资产、状态或异常;明确所需的传感器、读取位置、验收范围、频率、数据负责人、升级规则以及人工备用方案。确定哪些结果支持常规趋势分析,哪些需要立即进行人工确认。
使用 工作流评估方法 将任务、环境、负载、接口、服务和经济性有机结合。
制定传感器与读取点规划
横向滚动以查看并比较所有列。
| 巡检需求 | 规划输入 | 验证证据 |
|---|---|---|
| 可见状态 | 目标尺寸、照明、距离、角度、遮挡、图像分辨率及保留要求 | 代表性图像及重复性测试 |
| 热状态趋势 | 温度范围、发射率、距离、反射、环境条件及参考方法 | 与经批准的参考方法对比,并测试告警 |
| 声学或超声指征 | 频率范围、背景噪声、传感器位置、停留时间及分类方法 | 受控声源或已知状态测试 |
| 气体或环境读数 | 目标物质、量程、响应时间、气流、交叉敏感性、采样位置及校准 | 校准记录及受控响应测试 |
| 仪表或显示屏读数 | 字符尺寸、反光、振动、观察角度、OCR 置信度及异常处理规则 | 与已知数值对比,并设定人工复核阈值 |
| 三维或空间变化 | 所需分辨率、表面特性、配准方法、基准及变化阈值 | 重复扫描及受控变化测试 |
评估环境、路线和系统安全性
记录地面与地形、坡度、楼梯、缝隙、门槛、间隙、天气、粉尘、湿度、热量、照明、振动、交通、限制区域、紧急路线和通信情况。移动平台必须使用任务适宜、参考支持的负载,并为该负载配备可靠的接口。
对于工业机器人应用,OSHA 的技术指南阐明了为何周边系统和工艺设备应纳入安全边界内。请与合格的专家确认适用的法律、标准、危险区域规则和现场程序。
围绕读取质量和恢复能力设计路线
绘制路径及每一个读取点。针对每个点,定义接近方向、位置公差、传感器角度、距离、停留条件、障碍物规则和重试限制。路线设计还应包括会车、充电、定位丢失、路径受阻、通信中断、电池耗尽和人工恢复等场景。
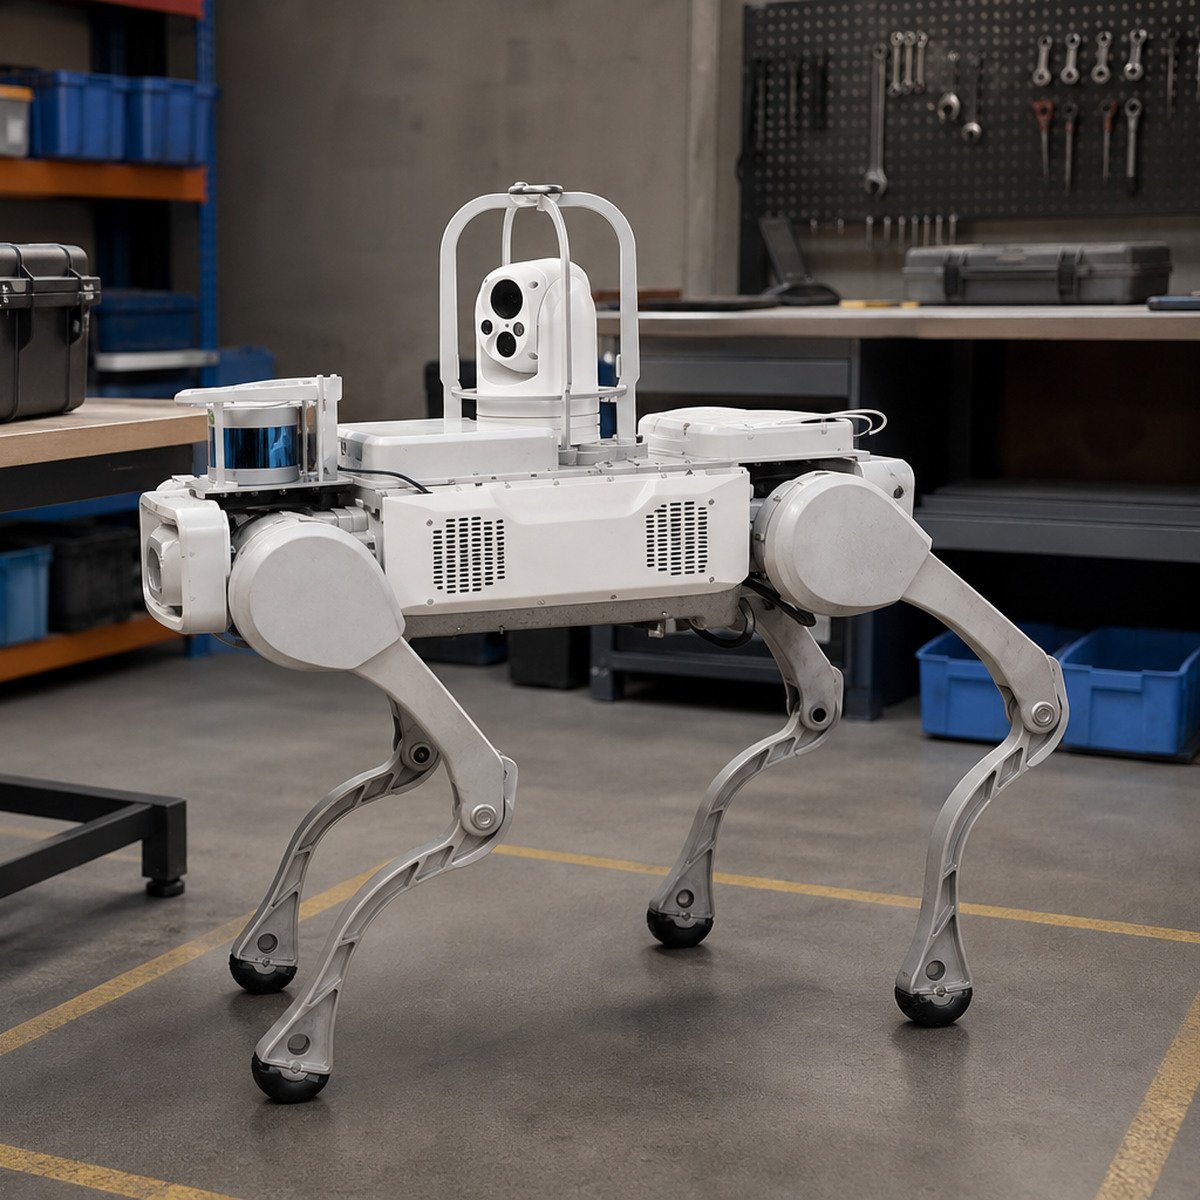
随附的 四足机器人与轮式机器人对比 有助于根据路线而非产品外观来筛选移动方案。
将观测结果与运营工作流相关联
明确文件、读数和警报如何进入历史数据库、CMMS、巡检平台或其他获批系统。记录时间戳和资产标识、单位、质量标记、置信度、路线版本、机器人与传感器配置、审核状态以及异常情况的最终处理结果。
明确网络和网络安全要求:分段、身份验证、加密、远程访问、更新流程、日志记录、数据保留和离线行为都需要有负责人并经过测试。
先验证,后扩展
- 核对机器人配置、负载、传感器及软件版本。
- 在已知条件下开展受控传感器检查。
- 测试路线、读取点、充电及故障恢复。
- 测试正常、边界及故障场景。
- 将机器人读数与获批的人工或仪器基准比较。
- 培训操作员、审核员、维护人员及应急响应人员。
- 开展设有停止标准及版本化问题日志的限定范围试点。
- 仅批准有证据支持的路线及测量任务。
评估整体运营体系
将任务完成情况、路线干预、读取点成功率、测量质量、警报精度、审核时间、恢复时间、可用性和维护工作量分开衡量。单一的“检查成功率”综合指标可能会掩盖机器人虽然移动正确但采集的证据无法使用的问题。
来源与局限性
确认当前司法管辖区、设施及所选系统的相关要求。
规划首条路线
查看 Warpify 的 工业巡检机器人解决方案,然后 申请路线、负载及集成评估。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。