四足与轮式巡检机器人:哪种移动平台更适合?
根据地形、楼梯、负载、能源、传感、可维护性和路径证据,对四足、轮式及轮足式巡检机器人进行对比。
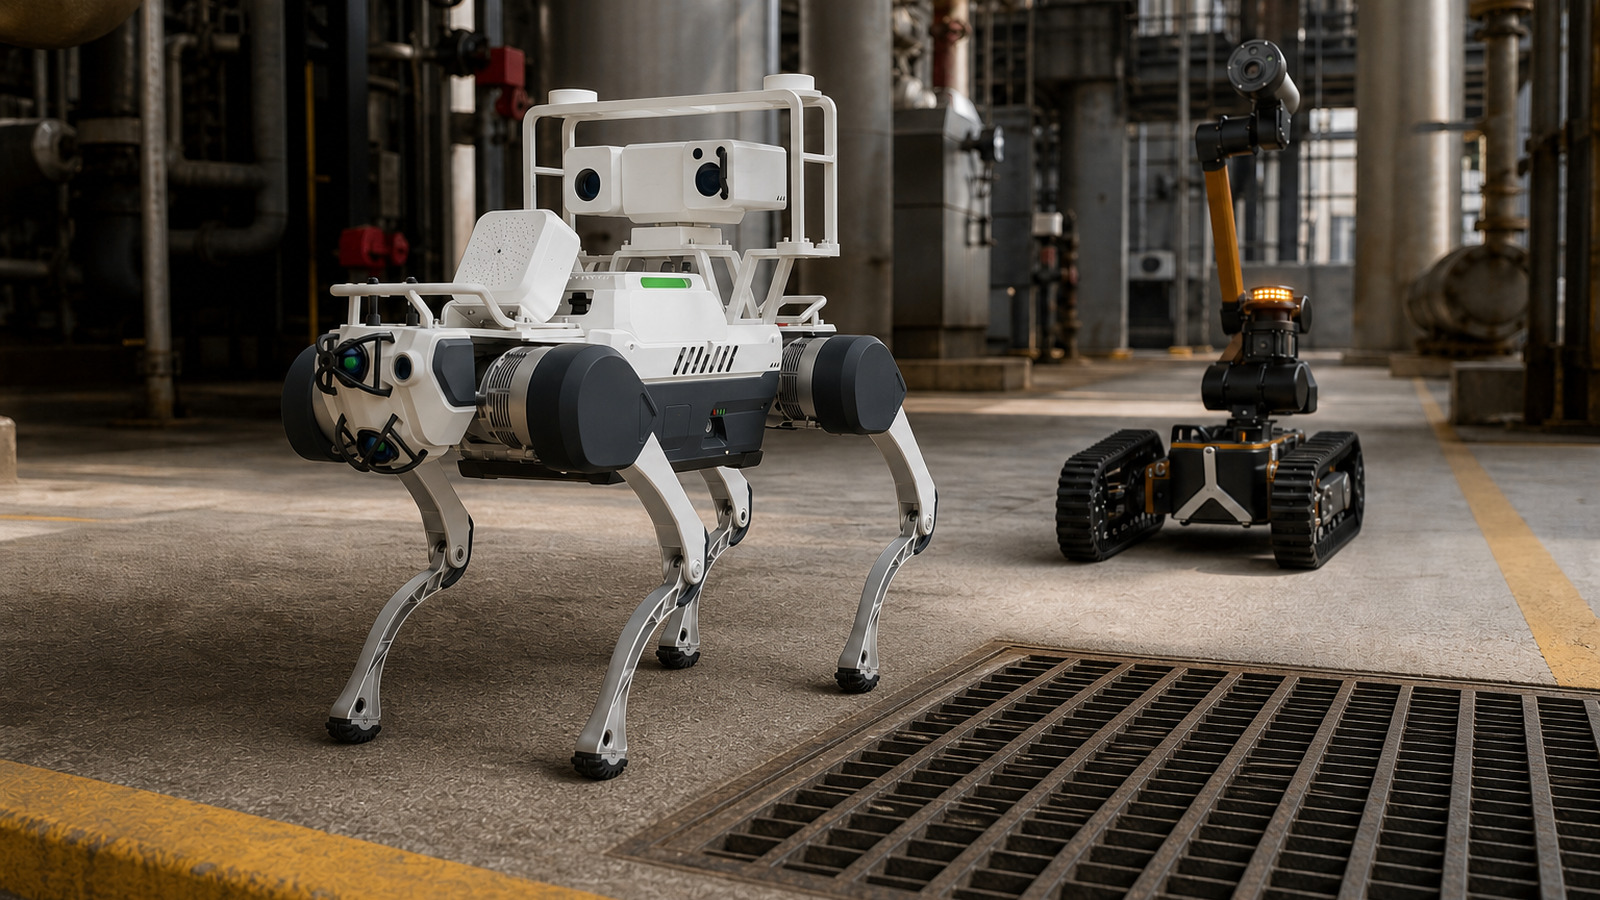
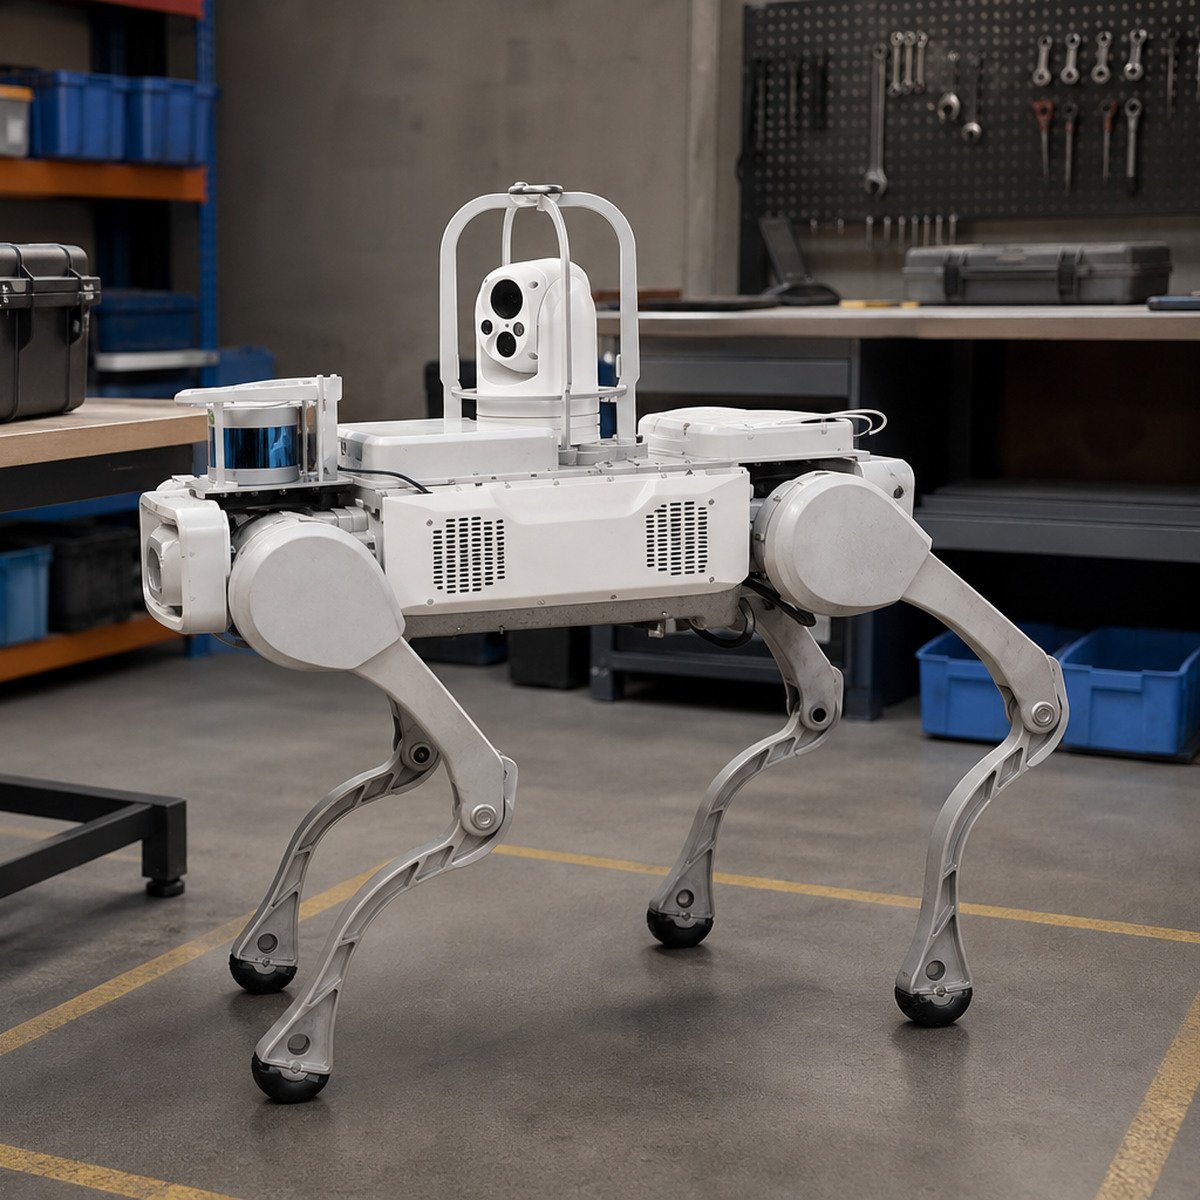
选择巡检机器人时,应根据路线和传感需求而非仅仅依据外形。四足机器人能够应对楼梯、台阶和不平整地形。轮式平台通常机械结构更简单,在结构化路面上行驶效率更高。轮腿复合式机器人则适用于大部分路面平坦但偶尔存在障碍物的路线。
正确的选择还取决于负载、传感器稳定性、运行时间、回收机制、维护便利性、安全性以及每个读数点所需的证据。
比较移动方案
横向滚动以查看并比较所有列。
| 决策因素 | 四足式 | 轮式 | 轮足混合式 |
|---|---|---|---|
| 路线特征 | 适合作为楼梯、台阶、格栅及不规则路面的候选方案 | 适合作为平整、重复路线及长走廊的候选方案 | 适合偶尔需要跨越障碍的混合路线 |
| 能耗与续航 | 腿部驱动可能增加能耗;应结合实际步态与载荷验证 | 在适宜路面上,滚动行驶可提高能效 | 取决于采用足式运动的频率 |
| 载荷与传感器稳定性 | 应针对每种步态验证载荷、重心、振动及安装方式 | 在平整路线中通常便于保持传感器安装稳定 | 需同时验证滚动与跨步模式 |
| 机械与维护复杂度 | 更多关节与执行器可能扩大检查及维护范围 | 较简单的驱动系统可能降低维护复杂度 | 同时包含轮式与足式机构,两者都需要维护支持 |
| 故障回收 | 规划楼梯、间隙、跌倒及姿态受困时的回收 | 规划门槛、车轮受困及通道受阻时的回收 | 针对两种移动模式规划回收 |
| 最有说服力的证据 | 携带最终载荷,在代表性障碍上开展路线试验 | 在完整路线上验证续航及读取点重复性 | 在完整路线上开展模式切换、越障及续航测试 |
在评估机器人之前先规划路线
记录地面类型、坡度、台阶、楼梯几何结构、格栅、缝隙、门槛、净空高度、转弯区域、天气、粉尘、水、照明、交通和通信覆盖范围。将偶尔出现的障碍物与常规路线区分开来。除非某项能力在操作上至关重要,否则平台不应承担因该能力而带来的额外成本和维护负担。
NIST 的移动性研究强调可重复的测试方法和地形描述。请遵循这一原则,用可衡量的术语来定义路线和验收测试,而不是使用“粗糙”或“复杂”等模糊标签。
从巡检负载开始
机器人是执行测量任务的载体。请明确可见光、热成像、声学、气体、辐射、激光雷达或其他传感器;其视场角、所需的距离和角度;安装方式、电源、数据速率、环境等级、校准要求以及在读数点所需的停留时间。对于危险场所,请与合格的专家确认整个系统和操作方法。
如果某种移动方案无法在不影响稳定性、续航、传感或回收的情况下承载已批准的负载,则应予以拒绝。一个外观令人印象深刻但缺乏任务适配传感器接口的平台,无法满足巡检要求。
比较运营成本,而非仅仅比较采购价格
将地图构建、远程操作、自主软件、充电、连接性、集成、监控、预防性维护、备件、回收设备、培训和路线变更等因素纳入考量。如果当地团队无法在要求的运行窗口内进行维护或回收,那么即使是一个能完成困难路线的平台,也可能不是好的选择。
使用基于证据的决策矩阵
仅对影响已批准工作流程的标准进行加权。典型标准包括路线覆盖率、测量质量、续航能力、负载能力、回收机制、安全性、可维护性、环境适应性、集成度和总成本。将早期的评分标记为估算值,并用试点测试的证据进行替换。
避免使用“四足 9 分,轮式 6 分”这种通用评分。同一个平台在平坦的仓库、多层公用设施工厂和户外变电站中的得分可能会大不相同。
谨慎考虑轮腿复合式机器人
复合式机器人可以通过在平坦路面上滚动来降低能耗,并在遇到有限障碍物时使用关节运动。但这也增加了模式切换和机械复杂性。在将复合式机器人视为默认的折中方案之前,请务必测试实际的障碍物、负载、控制行为、回收机制和维护计划。
进行代表性的试点测试
- 使用最终的或具有代表性的传感器负载。
- 在正常和不利的操作条件下测试完整路线。
- 分别测量读取点的可重复性、数据质量、任务完成度、能耗、干预次数及恢复时间。
- 记录每一次排除情况和手动步骤。
- 确认结果如何进入维护或检查工作流程。
来源与局限性
这是一种平台筛选方法,而非制造商排名或性能保证。
评估检查路线
查看更广泛的 工业巡检机器人解决方案 和 部署指南,然后 申请路线和载荷评估。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。