受限空间机器人检查:减少人员进入与救援边界
一种以安全为导向的方法,适用于远程受限空间检查任务、大气环境监测、危险限值设定、机器人回收及人员救援边界界定。
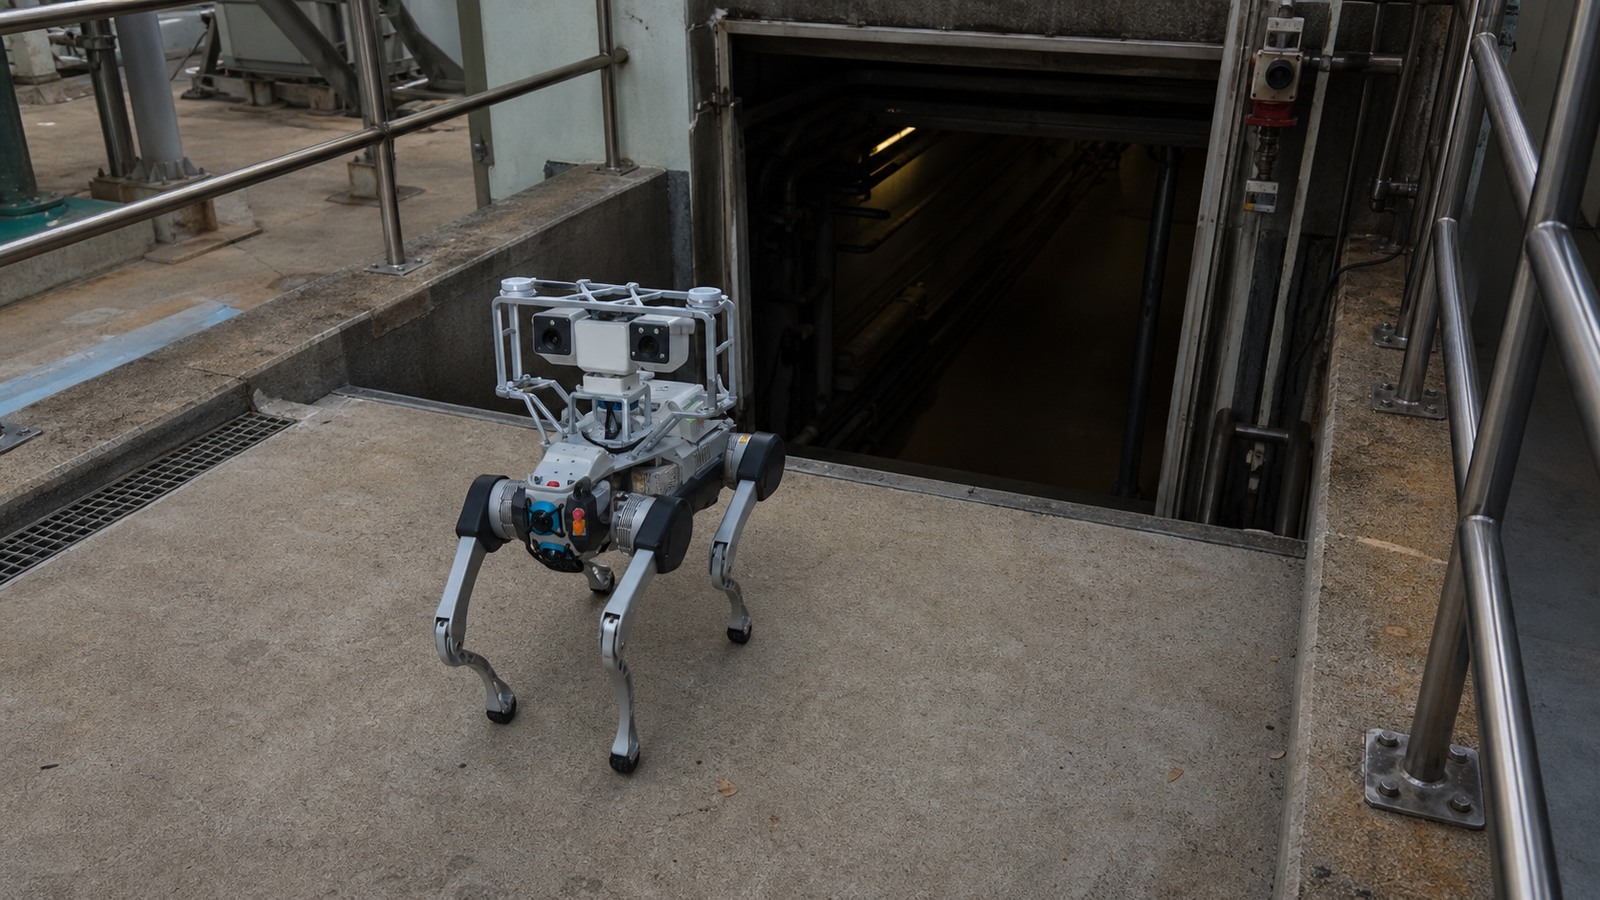
受限空间巡检机器人可以在无需人员进入的情况下,采集视觉、热成像、声学或大气信息。这虽然能减少特定任务下的进入需求,但并不能改变空间性质、授权进入、消除非大气危害或取代救援规划。
决策的关键在于,远程巡检能否在符合现场受限空间管理程序的前提下,解决特定的问题。首先从空间本身、潜在危害及所需证据入手,然后评估 工业巡检机器人工作流程 将其作为安全体系内的一种受控方法,而非体系之外的手段。
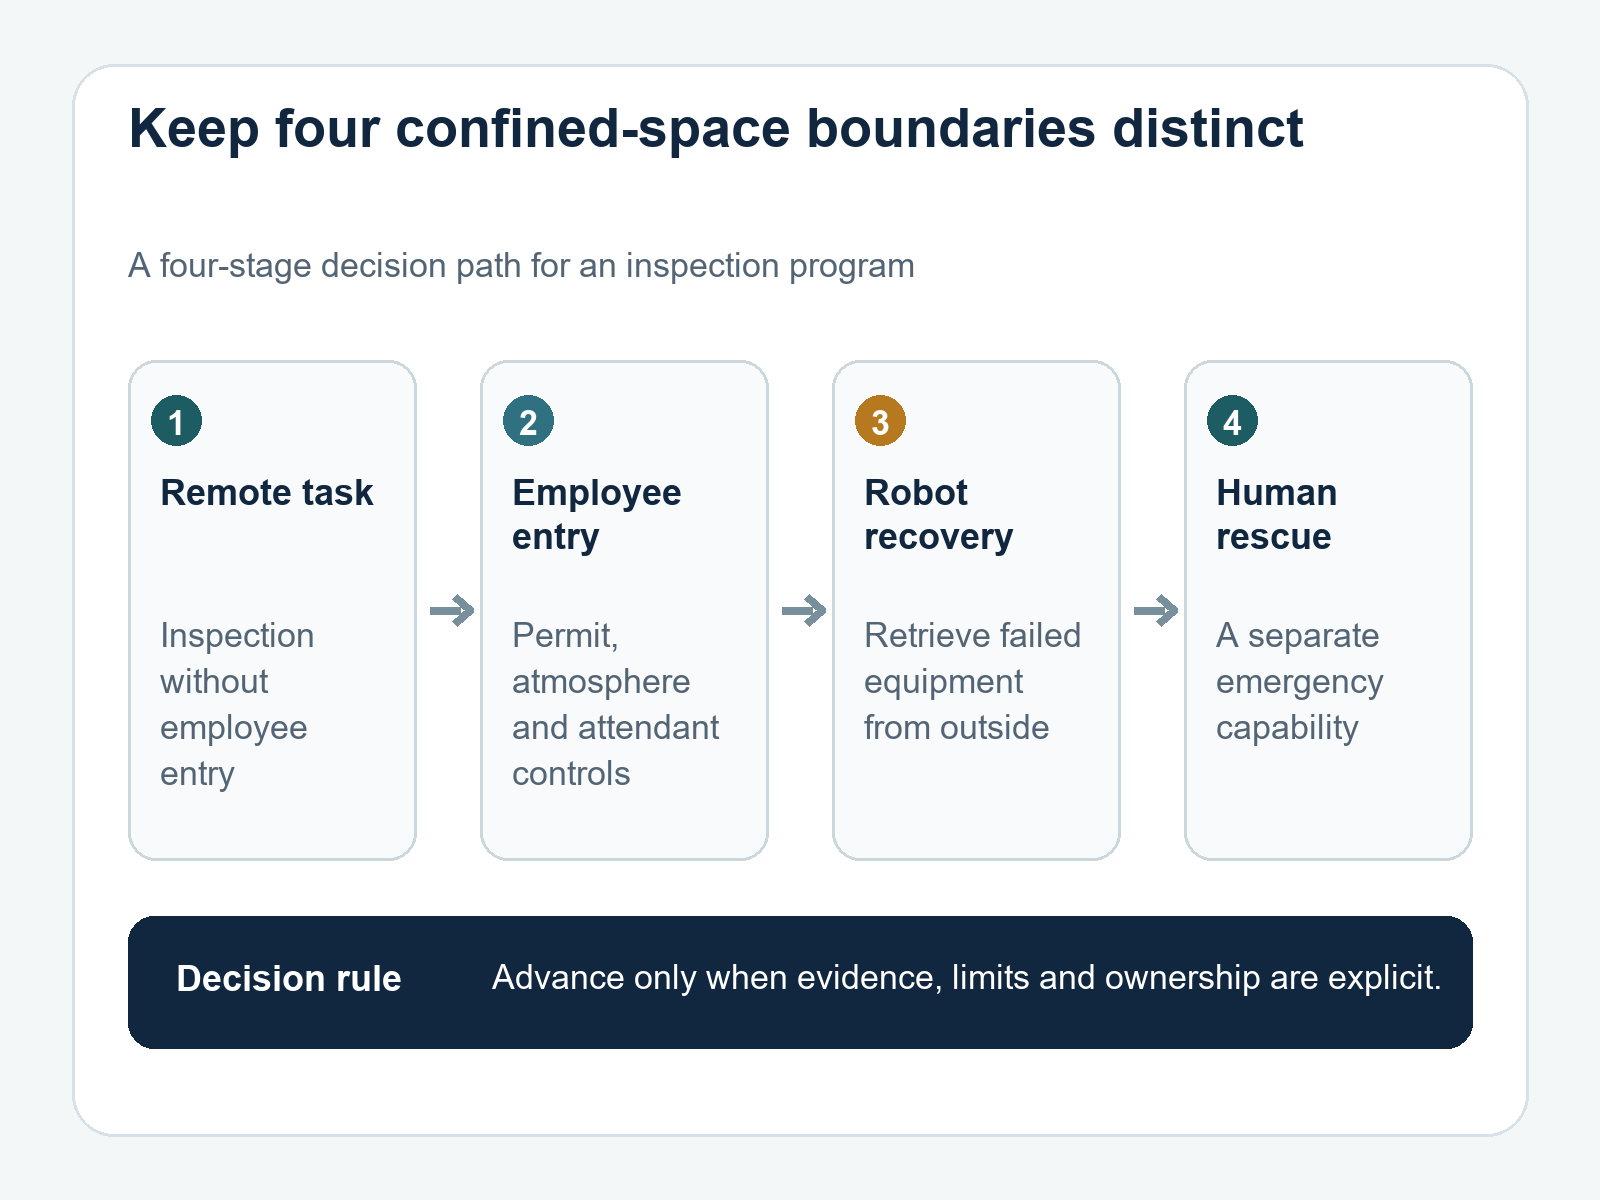
正确定义进入与受限空间
根据美国职业安全与健康管理局(OSHA)的通用工业法规,受限空间是指空间大小足以容纳员工进入并开展工作、进出口受限或不便,且非为长期驻留而设计。OSHA 将“进入”定义为人体任何部位越过开口平面的那一刻。
机器人穿过开口并不属于该定义下的员工进入。然而,如果员工为了放置、取回或解救机器人而探身进入,则可能构成进入。在设计部署、系绳、取回和回收方案时,应确保日常的机器人操作不会诱发人员越过边界的非计划行为。
选择可远程完成的任务
远程巡检适用于初步视觉观察、路径测绘、积水检查、可见障碍物评估、特定的热成像或声学观测以及预设的大气采样等任务。其适用性取决于开口大小、内部几何结构、表面状况、照明、通信条件、污染程度、传感器需求及回收方式。
编写任务说明:
- 纳入范围的空间及区域;
- 远程检查需要回答的具体问题;
- 所需的传感器、视角及采样位置;
- 可能影响机器人及空间外人员的危险;
- 哪些证据有效、不确定或不完整;
- 何种情况应触发人员进入、专家调查或停止作业。
不要将“机器人已检查”视为发现所有危险的证据。有效载荷只能观测其方法、视野、采样路径和路线所支持的范围。
确保大气测试与项目要求挂钩
OSHA 的大气测试附录区分了评估测试与可接受进入条件的验证。它要求设备对可能存在的危险具有足够的灵敏度和特异性,并且测量时间至少达到仪器制造商规定的最短响应时间。它还涉及了分层大气和采样顺序的问题。
移动式气体传感器很有价值,但现场必须确定其采样高度、入口、泵、响应时间和路线是否覆盖了所需区域。记录校准和测试状态、采样位置、停留时间、路线版本和环境条件。来自非代表性路径的低数值并不能证明整个空间是安全的。
对于美国的受限空间进入,OSHA 要求在特定环境下依次测试氧气、可燃气体和蒸气,以及潜在的有毒空气污染物。请由合格的安全专业人员确定机器人数据如何为所需流程提供支持,而不是替代该流程。
绘制机器人无法消除的危险地图
远程可见性或大气传感无法消除掩埋、储存能量、内聚墙壁、机械运动、电气危险、不稳定表面、高温、污染或出口受限等风险。建立一个危险与证据矩阵,明确说明:
- 危险或不确定因素;
- 机器人传感器或观察可提供的证据;
- 盲区及局限性;
- 所需的其他隔离、测试或控制措施;
- 具备资质的责任人及其决策。
如果机器人无法观测到关键区域,或在相关几何位置出现通信故障,请将检查结果报告为未完成。切勿根据缺失的数据推断安全状况。
在部署前设计机器人回收方案
失灵的机器人可能会造成新的进入压力。在任务开始前,应决定是否可以暂时放弃、远程取回、通过额定系绳拉回,或仅在获得单独授权进入的情况下进行回收。需考虑挂钩、锐利边缘、污染、电池危险、障碍物,以及系绳可能改变移动性或测量几何结构的可能性。
回收计划应包括:
- 开口外经批准的投放与回收位置;
- 允许的最远作业距离及禁入区域;
- 通信中断及低电量时的设备行为;
- 远程后退、安全待机及断电选项;
- 放弃回收机器人的判定标准;
- 后续任何人员回收行动的授权人及操作程序。
任何操作人员都不得因设备昂贵或阻碍开口而擅自进入。
切勿削弱救援规划
当人员进入需要许可证的受限空间时,OSHA 的规定涵盖了对监护人员、通讯、救援与应急服务以及适用情况下的回收系统的要求。预先进行的机器人检查并不能免除这些义务。虽然它可以通过提供当前的图像或几何数据来改善规划,但救援能力仍必须与已识别的危险和空间状况相匹配。
请将机器人回收计划与人员救援计划分开。用于拉动小型机器人的系绳并非人员回收系统。远程视频监控不能替代监护人员。绘制的路线图也不能证明丧失行动能力的人员一定能被救出。
在具有代表性的空间内进行验证
在受控环境中测试系统,该环境应模拟开口、弯道、落差、障碍物、表面、照明和通讯方面的挑战。验证以下内容:
- 在不跨越入口边界的情况下投放和回收;
- 在代表性空间结构中的移动能力和稳定性;
- 传感器视野、对焦、照明及采样时间;
- 通信与证据记录的连续性;
- 失联、受困及污染情况下的应对措施;
- 清晰报告已检查、未检查及不确定的区域。
随后在批准的管控措施下进行现场试点。如果机器人阻碍了出口、破坏了隔离、引发了点火或污染隐患、无法按计划回收,或诱导人员非正式地跨越开口,请立即停止操作。
使用决策边界
理想的结果可能是“远程检查已解答了视觉层面的问题,因此该任务无需人员进入”。另一种结果可能是“机器人发现的情况需要单独规划进入方案”。这两种结果都是有效的。我们的目标并非宣称已彻底消除受限空间进入作业,而是通过有据可查的特定任务决策,在方法可行的情况下,尽可能减少不必要的暴露风险。
使用 工业检查部署指南 在现场使用前评估移动性、通信、有效载荷和操作归属。
相关安全边界: 如果任务涉及大气环境监测,请应用 气体检测检查指南 ,且不得将机器人数据视为进入许可或替代必要的监测手段。
来源与范围
本文总结了美国联邦通用工业的部分要求,并提供了一套机器人作业流程建议。其他司法管辖区和行业可能会有不同或额外的要求。本文不构成法律、安全工程或工业卫生建议,也不记录 Warpify 的具体部署情况。
- 29 CFR 1910.146:需许可进入的受限空间——美国职业安全与健康管理局(OSHA)
- 1910.146 附录 B:大气环境测试程序——OSHA
- 便携式直读气体监测仪的校准与测试——OSHA
迈出下一步
将空间清单、许可计划、危险评估和当前的检查任务纳入范围审查: 申请工业检查评估.
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。