机器人演示与概念验证 (POC) 职责:合作伙伴交付清单
一份涵盖工作流程、现场、系统、集成、安全、数据、运营、验收及收尾的机器人演示与概念验证(POC)责任清单。
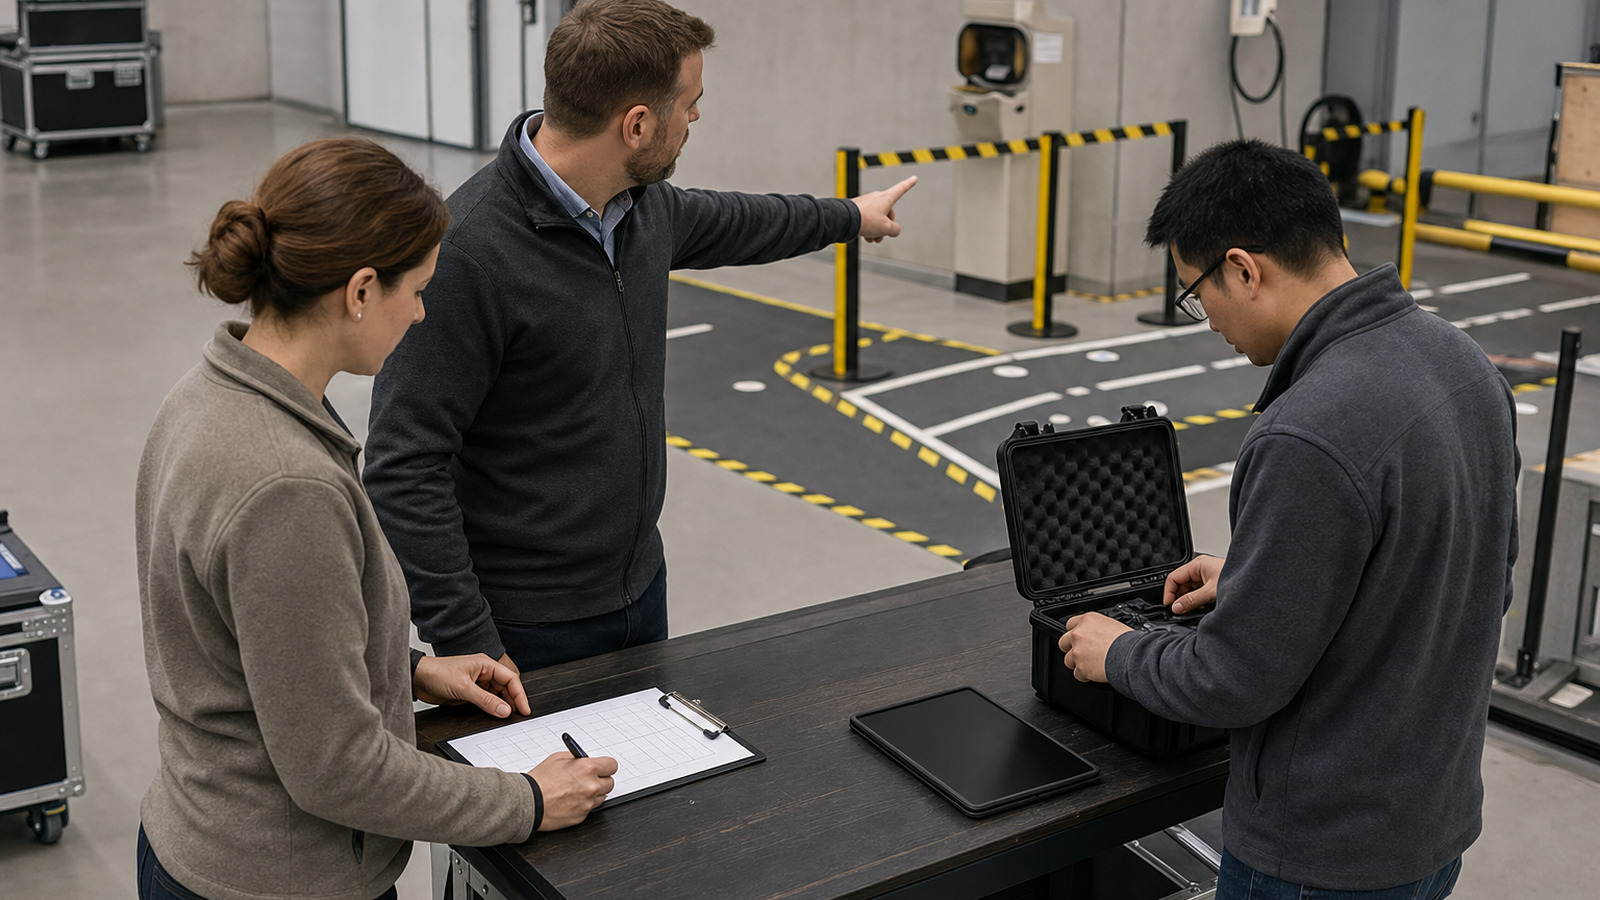
机器人演示应旨在回答具体的性能问题。概念验证(POC)则应明确在代表性环境中,既定工作流程是否能满足约定的验收条件。两者都不应在设备发货后,仅凭一句模糊的“展示一下它能做什么”就开始。使用 Warpify 合作伙伴交付路径 的合作伙伴,必须在工作开始前制定书面章程,明确责任人、证据要求及收尾决策。
区分演示、概念验证、试点和生产阶段
横向滚动以查看并比较所有列。
| 阶段 | 核心问题 | 证据适用边界 |
|---|---|---|
| 演示 | 能否在受控条件下展示某项能力? | 仅证明演示能力,不代表现场或生产环境验证 |
| 概念验证(POC) | 明确的工作流与接口能否通过限定范围内的验收测试? | 具有代表性的范围、配置及条件 |
| 试点 | 运营模式能否在有实际意义的观察期内稳定发挥作用? | 有版本记录的现场、用户、异常、支持安排及统计口径 |
| 生产运行 | 能否按所需规模运营、支持、管理及变更该服务? | 经批准的生产配置及生命周期控制措施 |
使用当前的 工作流程优先评估 以确保各阶段与买方决策紧密挂钩。成功的演示并不代表现场适配,短期的概念验证也无法证明长期的服务性能。
设置准入关卡
在各方批准以下内容前,请勿安排相关活动:
- 客户问题、工作流及待作出的决策;
- 范围、地点、日期、参与方及允许的运行时段;
- 机器人、负载、软件及配置标识;
- 场地、网络、电力、门禁、安全及集成准备情况;
- 数据、隐私、图像、标识及保密规则;
- 成功、失败、停止及变更标准;
- 人工回退、事件响应及设备保管责任;
- 证据负责人、审查会议及收尾交付物。
部署就绪检查清单 可作为现场准入的门槛。NIST 的机器人研究项目强调,在动态制造环境中选择、集成和评估新兴技术时,必须具备相应的测试方法和指标。
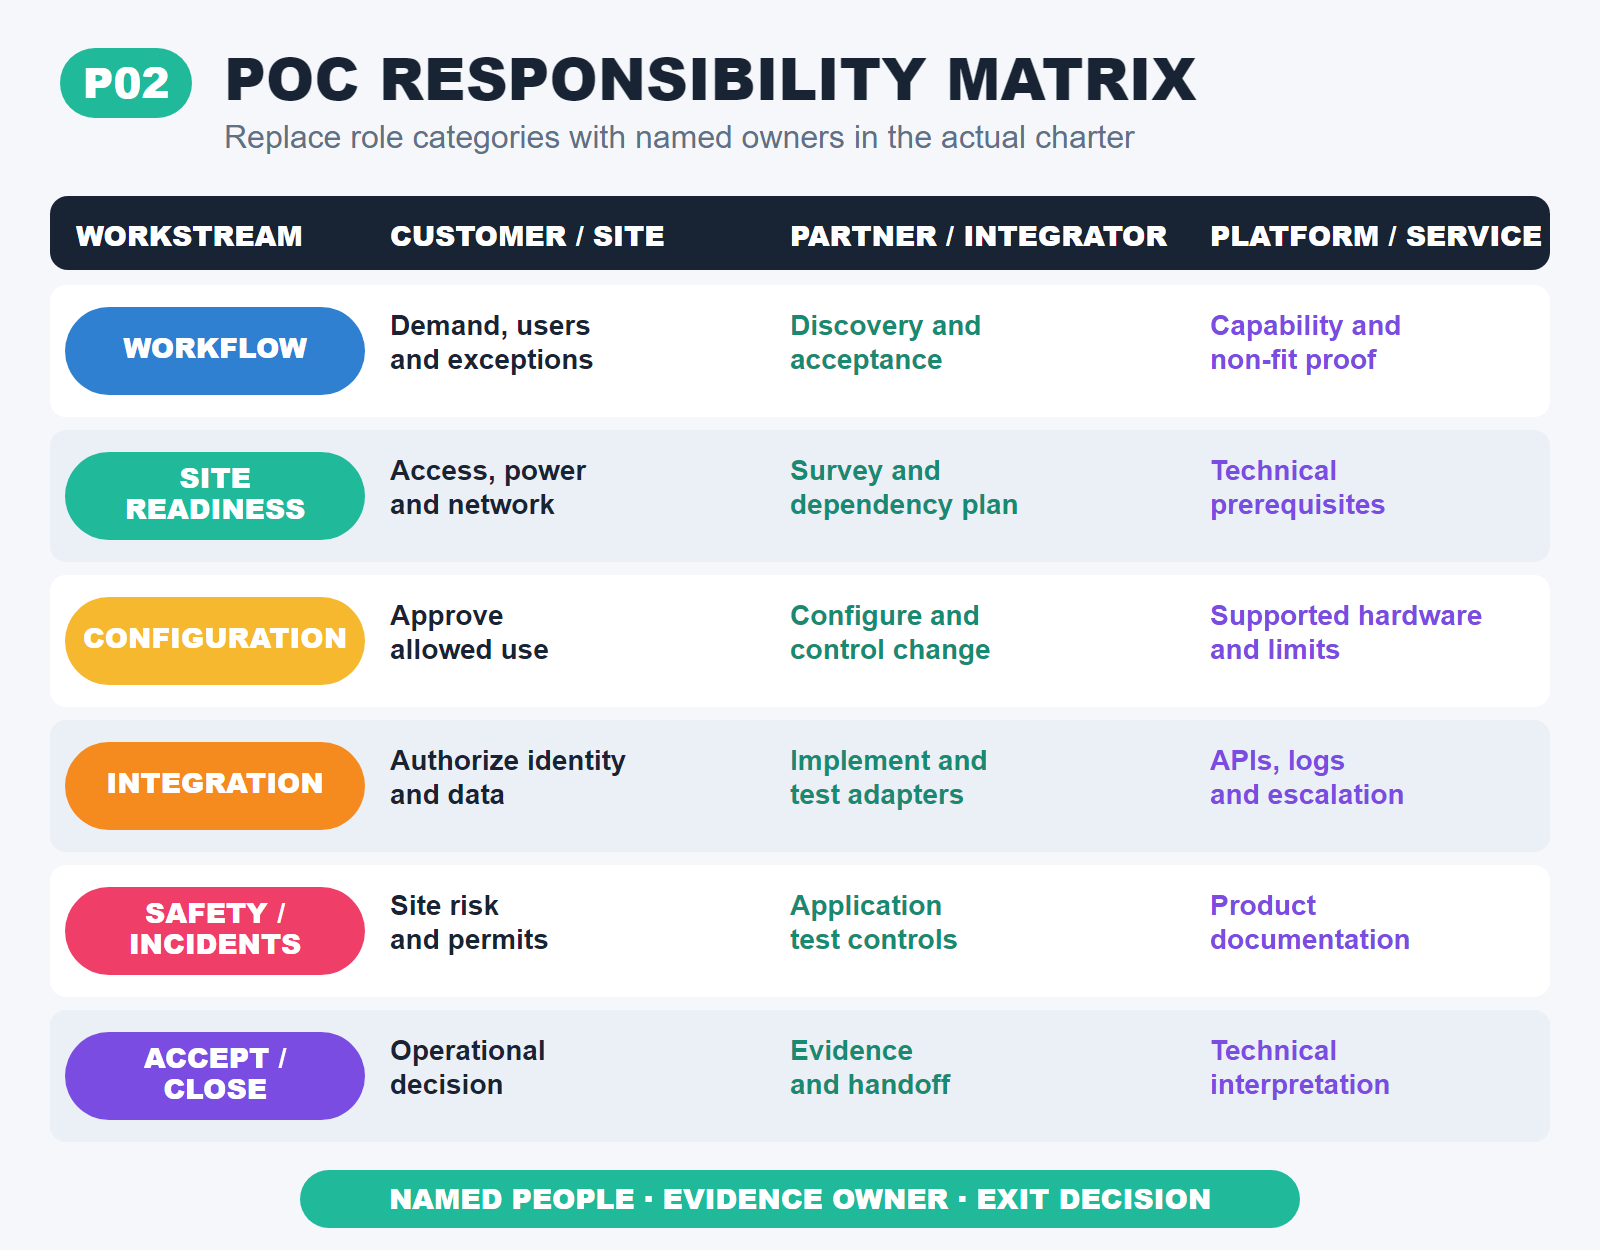
按工作流分配职责
横向滚动以查看并比较所有列。
| 工作环节 | 客户或现场负责人 | 合作伙伴或集成商 | 平台或服务提供商 |
|---|---|---|---|
| 工作流 | 现有流程、需求、人员、异常及决策负责人 | 需求调研、范围界定、适用性判断及验收要求细化 | 能力及不适用条件的证据 |
| 现场准备 | 准入、供电、网络、楼宇系统及作业管控 | 现场勘察、依赖条件计划及就绪证据 | 技术前提条件 |
| 系统与配置 | 批准允许的用途及保管安排 | 配置、记录及变更控制 | 提供受支持的硬件、软件及适用限制 |
| 集成与数据 | 授权接口、身份及数据规则 | 实施并测试适配器与证据流转 | 提供受支持的 API、日志及升级支持 |
| 安全与事件 | 现场风险负责人、应急规则及许可 | 应用审查、交底、测试管控及事件处理负责人 | 产品文档及技术支持 |
| 执行 | 流程使用者及观察人员 | 测试组织、日志及每日复盘 | 按合同提供远程或现场支持 |
| 验收 | 业务与运营决策 | 证据包及建议 | 范围内的技术解释 |
| 收尾 | 数据保留、现场恢复及下一步决策 | 设备归还、发现的问题、差距及交接 | 关闭账户及配置 |
在实际章程中指定具体人员。“合作伙伴”和“客户”仅为类别,而非负责任的所有者。
让现有流程负责人参与其中
NIST MEP 指南建议,应让现有流程的负责人参与进来,指定一名内部倡导者,并从有限范围的实施开始。参与人员应包括了解非标作业的操作员、管理依赖关系的维护与设施团队、IT/安全负责人,以及能够做出“继续/修订/停止”决策的经理。
内部倡导者不应成为所有缺失职责的默认承担者。应将技术支持、现场工作、运营响应和业务验收职责区分开来。
测试应用场景,而非孤立地测试机器人
OSHA 的系统边界说明了为何机器人应用评审必须包含控制器、传感器、末端执行器及周边设备,而不能仅关注机器人本身。物料搬运测试应使用预期的负载接口和传输方式。检测测试则应使用所需的传感器负载、读取几何结构、数据路径及评审工作流。
运行正常、边界和故障场景。例如需求高峰、路径受阻、载荷未就绪、拒绝访问、通信中断、读取无效、电量不足、用户缺席以及服务升级。停止条件应预先商定并对测试负责人可见。
使用验收矩阵
记录每个标准的定义、分母、测试方法、数据源、负责人、阈值或决策规则、排除项、观察窗口和结果状态。避免使用将导航、交接、数据和业务结果混为一谈的单一“成功率”。将未解决的证据标记为尚未验证,并保留失败的场景。
变更控制
如果路线、载荷、机器人、软件、网络、集成、工作流、操作窗口或验收规则发生变化,请记录变更并决定必须重复哪些测试。切勿在测试通过前私自调整,也不要只报告最终配置。
以单一决策结束
总结报告应明确结论:通过、修订并重测、停止,或因特定依赖项而推迟。报告应包含测试配置、证据、异常情况、未决风险、生产差距、成本影响及后续授权。移除设备、关闭临时访问权限、传输数据并将现场恢复至商定状态。
来源与范围
本指南结合了所引用的主要来源与编辑决策框架。它不提供市场价格、不承诺特定结果、不能替代现场评估,也不提供法律、财务、临床、网络安全或安全方面的建议。
- 如何让首次机器人集成取得成功——美国国家标准与技术研究院(NIST)制造业推广合作计划指导资料
- 新兴机器人技术的性能评估——NIST
- 工业机器人系统及其安全——美国职业安全与健康管理局(OSHA)
- ISO 44001:2017 协作业务关系管理体系——国际标准化组织(ISO)
相关交付检查: 确认项目边界,请参阅 机器人合作伙伴计划指南,通过 合作伙伴赋能验证角色准备情况,并使用 多品牌集成指南记录集成责任。
迈出下一步
如果您能够明确客户工作流程、现场、职责和验收边界,请将此商机纳入合作伙伴交付讨论: 探讨合格的机器人商机。
Iven Wang
Iven Wang 是 Warpify Robotics 的联合创始人,专注于机器人解决方案的商业化与部署。他拥有电气工程和产品管理背景,与工业检测、安防、物流以及“机器人即服务”(RaaS)领域的制造商、集成商和企业客户开展合作。
立即订阅我们的时事通讯
获取来自 Warpify Robotics 的机器人部署实用见解、案例研究及规划指南。